ROBOTIS OP3: comprobar la pose antes de caminar
El humanoide ROBOTIS OP3 cuenta con 20 actuadores y herramientas para ajustar marcha y visión. Una práctica segura empieza con la postura inicial y la calibración.
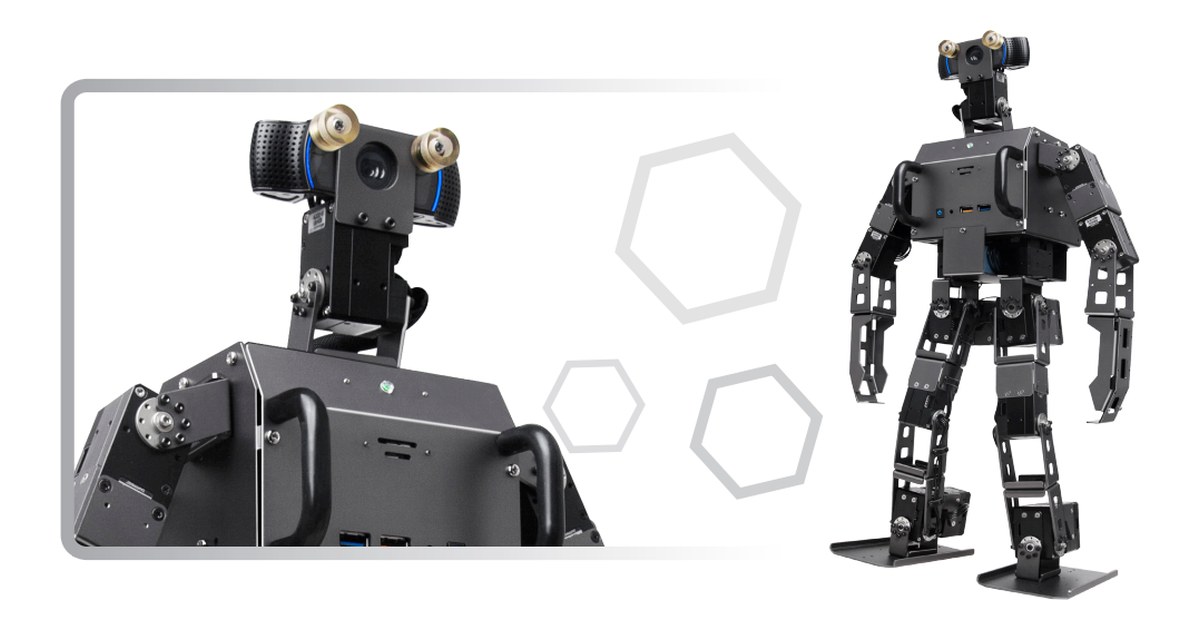
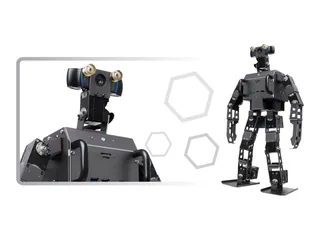
Una orden de caminar no debería ser la primera prueba de un humanoide recién configurado. ROBOTIS OP3 mide unos 51 centímetros, pesa aproximadamente 3,5 kilos sin cubierta y emplea 20 actuadores XM430-W350-R. Lo gobiernan un Intel NUC y un controlador OpenCR.
El e-Manual de ROBOTIS incluye demostraciones de fútbol autónomo, movimientos interactivos, visión y herramientas de ajuste. Son ejemplos de desarrollo, no una garantía de marcha correcta con cualquier calibración o superficie.
Revisar el estado inicial
Antes de activar motores se inspeccionan articulaciones, cables, batería y suelo. Se verifica que el software reconozca los veinte actuadores y que los identificadores correspondan a las articulaciones previstas. La documentación pide precaución por posibles atrapamientos entre bastidores y recomienda mantener cara y manos alejadas del robot en movimiento.
Una primera sesión puede limitarse a la pose inicial con apoyo. Se registran inclinación, simetría de piernas y posición del centro de masa. Si la postura inicial ya desplaza el peso hacia un borde del pie, la prueba de marcha no permitirá interpretar bien la caída.
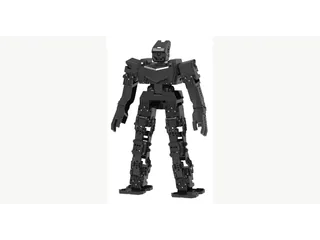
El ROBOTIS MINI permite estudiar también edición de poses, pero con otra escala, actuadores y herramientas. Sus archivos no son intercambiables con los del OP3.
Ajustar una variable cada vez
El tutorial de OP3 describe un ajuste de marcha y un ajuste de desplazamientos de articulaciones. Cambiar ambos a la vez impide saber cuál corrigió un problema. Conviene guardar primero la configuración original, modificar un parámetro pequeño y repetir la misma secuencia de pasos con apoyo y espacio libre.
La cámara Logitech C920 del conjunto sirve para prácticas de detección; el manual incluye calibración de cámara antes de las demostraciones de visión. Un balón detectado fuera de posición puede generar una orden motora equivocada aunque la marcha esté bien ajustada.
Un estudio de 2026 sobre teleoperación y locomoción probó otra pila de control en hardware OP3; sus resultados no sustituyen el ajuste y la comprobación del equipo concreto.
La plataforma Poppy Humanoid ofrece otra manera de estudiar un bípedo modular impreso en 3D. En OP3 el interés está en relacionar los datos de los actuadores con un conjunto de herramientas y demostraciones documentado por ROBOTIS.
Disponibilidad
La ficha técnica del fabricante no ofrece un precio público uniforme para el sistema completo. Laboratorios y centros docentes deben comprobar presupuesto, recambios, formación y versión del software antes de planificar una compra.
La lección de OP3 es concreta: la estabilidad empieza antes del primer paso, en la identificación del hardware, la pose de partida y la medición de cada ajuste.
Imagen: ROBOTIS, OP3.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.