Poppy Humanoid: reparar una pieza sin perder su mapa
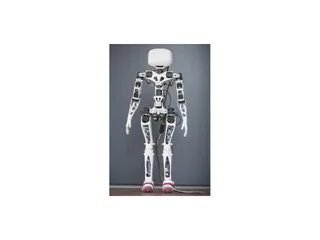
Poppy Humanoid es un bípedo abierto de piezas impresas y 25 actuadores. La documentación permite reproducir el montaje y registrar sustituciones sin confundir versiones.
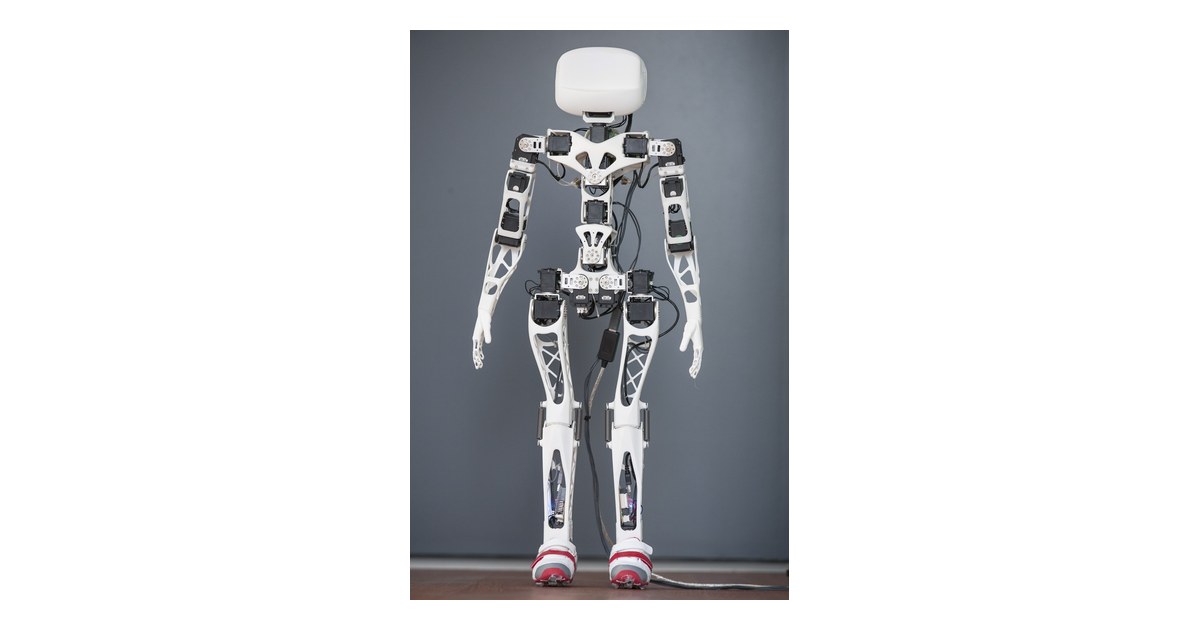
En un robot abierto, reparar una pieza no termina cuando encaja mecánicamente. Poppy Humanoid usa una estructura modular impresa en 3D y 25 actuadores ROBOTIS, cada uno identificado en la guía de montaje.
El proyecto publica diseños y documentación para construirlo o modificarlo. La ficha estándar describe una versión de 83 centímetros y aproximadamente 3,5 kilos; otras configuraciones pueden usar electrónica y componentes distintos.
Mantener el mapa de articulaciones
La guía de montaje incluye el nombre y el identificador digital de los 25 motores. Si se sustituye uno, conviene anotar la pieza nueva, su lado del cuerpo, su identificador y el archivo de configuración empleado. Dos motores físicamente iguales pueden ejecutar órdenes distintas si intercambian sus identificadores.
Antes de desmontar se fotografía el tendido de cables y la orientación de las piezas. Después de la reparación se comprueba una articulación a la vez con el robot apoyado. Una marcha completa no sirve como primera prueba de una sustitución.
El ROBOTIS OP3 también emplea actuadores DYNAMIXEL, pero su estructura y configuración son diferentes. Compartir fabricante de motores no equivale a compartir archivos.
La versión importa
La documentación de Poppy advierte que algunos motores de vídeos antiguos han quedado obsoletos y se sustituyen por variantes más recientes. Una lista de materiales actualizada resulta más útil que copiar sin cambios un vídeo de montaje histórico.
El proyecto también deja libertad para modificar piezas impresas. Esa ventaja introduce una obligación: registrar material, revisión del diseño y modificación geométrica. Una alteración de milímetros en un soporte puede desplazar el eje de una articulación y cambiar el equilibrio.
El laboratorio Flowers de Inria documenta cómo cambios de morfología, por ejemplo la forma de los pies, modifican el comportamiento. Esa evidencia explica por qué una pieza nueva debe probarse antes de reutilizar una marcha anterior.
El Poppy Ergo Jr pertenece al mismo ecosistema abierto, aunque es un brazo de sobremesa. Sus ejercicios de reparación se pueden transferir como método de documentación, no como lista de piezas.
Acceso y coste
El proyecto remite a un distribuidor para kits y permite reunir los componentes mediante su lista de materiales. No hay un precio único y actual aplicable a todas las versiones. Además de piezas hay que considerar impresión, montaje, herramientas y sustituciones futuras.
Poppy Humanoid destaca por permitir estudiar el robot también cuando se abre: un cambio de pieza muestra cómo diseño mecánico, identificadores y software forman un sistema común.
Imagen: Inria / Poppy Project / H. Raguet, CC BY-SA 4.0, original en Wikimedia Commons. Adaptación a formato panorámico bajo la misma licencia.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.