Roboto Origin: un humanoide abierto para construir y estudiar
RoboParty publica mecánica, electrónica y software de Roboto Origin, su prototipo bípedo de 2025. Qué recursos incluye y qué exige reproducir el proyecto.
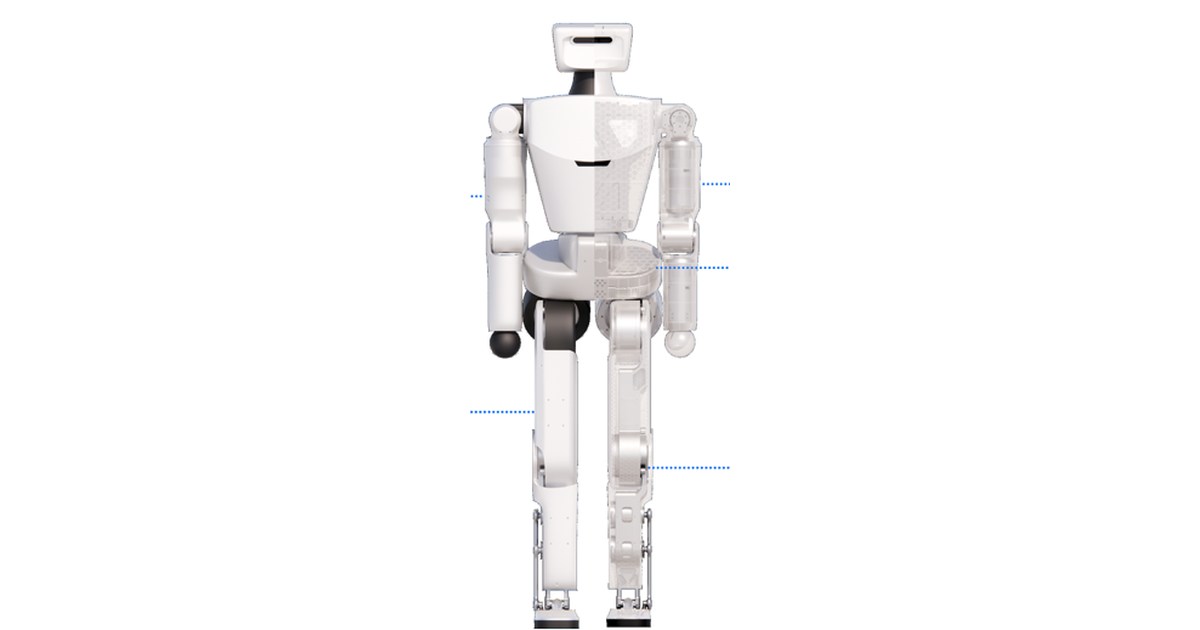
Construir un humanoide requiere conectar decisiones mecánicas, electrónicas y de control. Roboto Origin [en] documenta esas partes de un mismo prototipo, de modo que un equipo pueda estudiar cómo se relacionan y decidir qué reproducir o modificar.
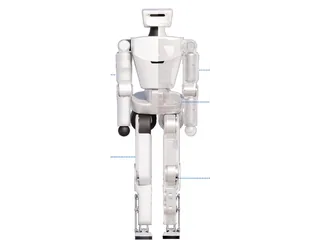
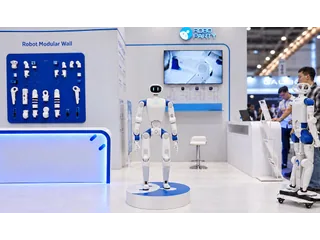
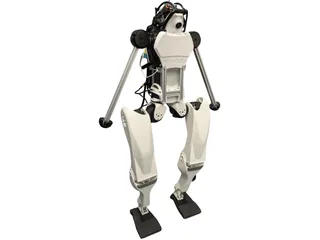
RoboParty inició su desarrollo en abril de 2025 y, según su explicación del proyecto, completó el primer prototipo capaz de correr y saltar en aproximadamente cuatro meses. El modelo tiene 1,25 metros de altura, unos 34 kilos de peso y 23 grados de libertad. Los recursos públicos lo presentan como una plataforma para investigación, educación técnica y construcción por cuenta propia.
La documentación va más allá de un modelo 3D
El repositorio principal reúne módulos de estructura, electrónica, descripción del robot, entrenamiento y despliegue. Incluye referencias a diseños CAD, placas, listas de componentes y firmware, además de software para ejecutar políticas en el cuerpo físico.
Esa organización permite estudiar una pregunta concreta sin abordar todo el sistema de una vez. Un grupo puede revisar el modelo de articulaciones; otro, la comunicación con actuadores; otro, el paso de una política de simulación al hardware. Integrarlos después sigue siendo un trabajo de ingeniería.
El proyecto publica descripciones URDF y MJCF y recursos relacionados con Isaac Lab y simulación. También ofrece herramientas de despliegue con ROS 2 y ejemplos de interfaces. La presencia de esos recursos facilita preparar un experimento reproducible, pero no garantiza que una modificación conserve el comportamiento del prototipo original.
Reproducirlo exige elegir componentes y fabricar piezas
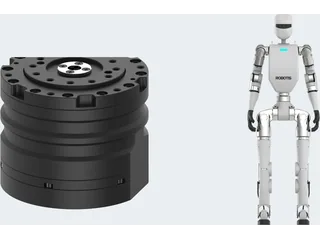
La explicación del fabricante plantea adquisición de componentes comerciales y fabricación externa de estructuras y electrónica. Para quien lo construye, la lista de materiales debe vincularse a una revisión concreta del diseño: un motor parecido o una pieza con otra geometría puede cambiar masas, límites y respuesta.
La percepción es ampliable. La tabla de producto menciona cámara de profundidad Intel D435i y LiDAR como opciones; no deben describirse como equipamiento presente en toda reproducción del robot.
También hay una advertencia relevante en el material de apariencia: un módulo está pensado para exposición estática y no se recomienda como solución de impresión funcional. Conviene distinguir los archivos que ilustran el exterior de los que definen una pieza que puede montarse y trabajar sobre el cuerpo.
Código abierto con licencias por módulo
El repositorio agregador utiliza GPL-3.0 y documenta licencias específicas de sus módulos. Copiar un archivo de mecánica o integrar un componente de software exige consultar su licencia; la etiqueta de la portada no sustituye esa revisión.
El equipo constructor necesita manejar Linux, herramientas de robótica, fabricación y procedimientos de ensayo. Es un proyecto pertinente para una universidad o un grupo técnico que quiera entender el sistema completo. Para principiantes, la documentación puede servir como material de estudio aunque no se construya el cuerpo físico.
La ficha de Roboto Origin enlaza las referencias del prototipo. Se conserva separado de RP1, el robot posterior presentado por RoboParty en 2026: que Origin tenga recursos publicados no implica que todos los del nuevo modelo ya estén disponibles.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.