Robovie-R4: gestos de torso sobre una base de ruedas
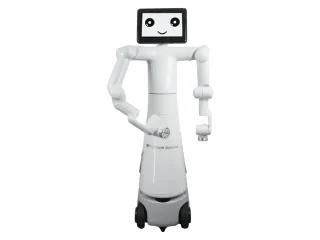
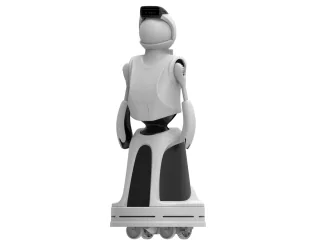
El Robovie-R4 de Vstone combina un torso con brazos y una base de ruedas. Permite estudiar gestos e interacción, con navegación y percepción que deben integrarse en el proyecto.
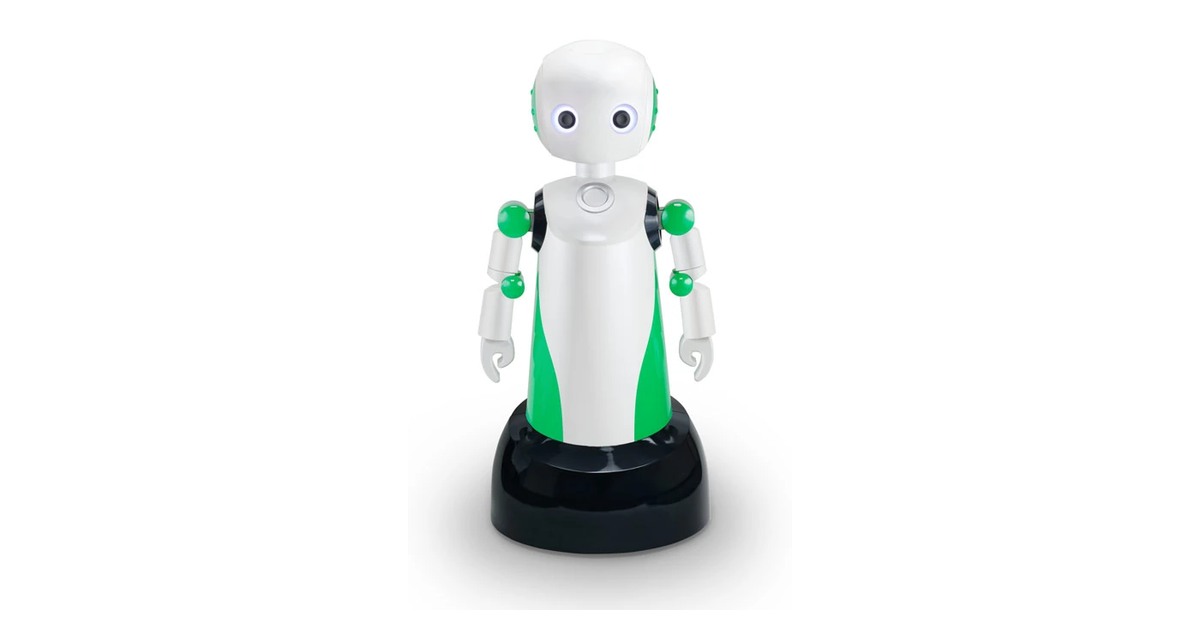
El Robovie-R4 de Vstone combina un torso expresivo con una base móvil para investigar interacción con personas. Sus brazos y cabeza aportan gestos, mientras el desplazamiento corresponde a un vehículo de ruedas. Esa arquitectura permite estudiar la orientación corporal durante una conversación sin desarrollar marcha bípeda.
La expresión necesita coordinación
La página de Vstone presenta Robovie-R4 como plataforma de investigación en comunicación. Su parte superior utiliza motores de corriente continua con encóder para ejecutar movimientos, y la base procede del Megarover Ver.3.0.
El directorio ROS atribuye a esa base una velocidad de hasta 1,6 m/s. Es un máximo de la plataforma, no una recomendación de velocidad para acercarse a una persona. Un ensayo de interacción debe definir aproximación, parada y gestos de acuerdo con la escena y con los participantes.
La interfaz de ROS 1 permite conectar los mensajes del robot con otros equipos y programas. Vstone publica un paquete específico para el modelo, que debe distinguirse del empleado solo para conducir un Megarover. El torso añade actuadores y relaciones de movimiento que la base por sí misma no tiene.
Una plataforma ampliable
El fabricante permite incorporar sensores y dispositivos según el objetivo del laboratorio. Un estudio de seguimiento visual o de turnos de conversación debe concretar las cámaras, micrófonos y software utilizados. La apariencia humanoide no implica que todo ese procesamiento se entregue resuelto.
Robovie-R4 aporta una máquina física para relacionar movilidad y expresión. Su utilidad depende de hacer explícito qué comportamiento se programa y qué se observa en el experimento. El robot de ruedas facilita mover el punto de interacción; el control de los gestos define cómo participa su torso.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.