AGIBOT pone a sus robots a practicar curling y sacar bloques de una torre
AGIBOT muestra robots jugando al curling y retirando bloques de una torre con GO-3 Preview. Las demos ilustran cómo combina práctica física y aprendizaje virtual.
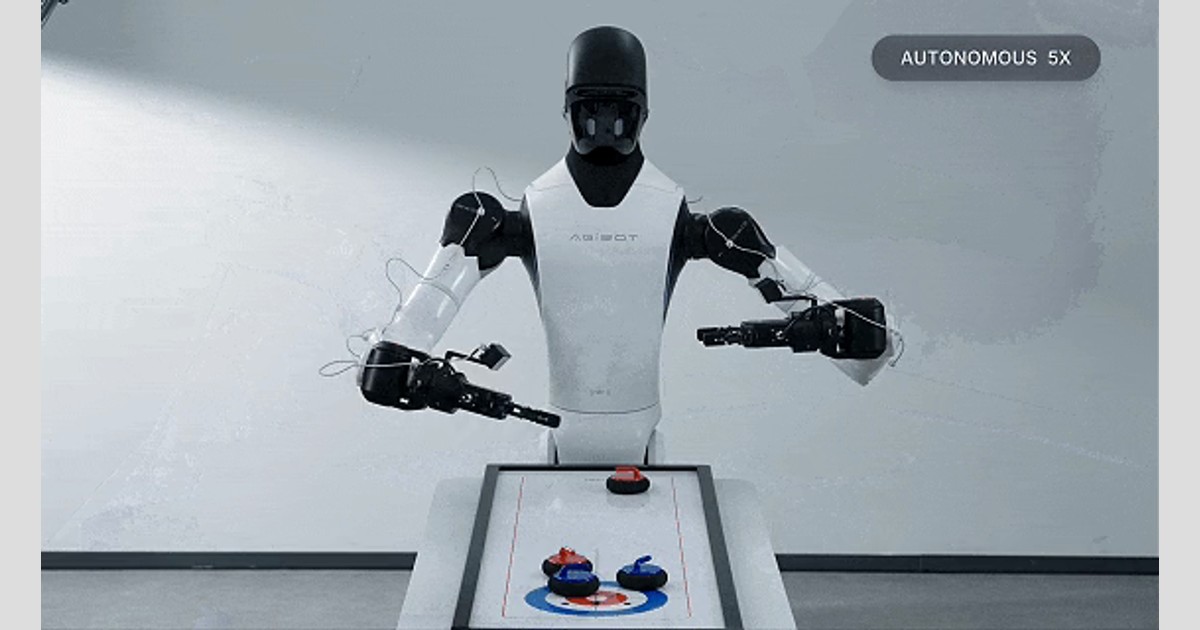
Deslizar un disco hasta una diana parece un entretenimiento sencillo. Para un robot exige acertar con la dirección y la fuerza, y aprender algo cuando el lanzamiento se queda corto. AGIBOT ha elegido el curling de mesa y una torre de bloques para mostrar su nueva propuesta de aprendizaje: máquinas que mejoran practicando, además de observar ejemplos.
Las demostraciones acompañan a GO-3 Preview, presentado el 29 de octubre en el Innovation Day de la compañía en Shanghái. El anuncio oficial [en] describe un modelo que relaciona la comprensión de la tarea, la predicción de lo que puede ocurrir y los movimientos necesarios para intentarla.
Un tablero obliga a ajustar el siguiente intento
En el vídeo oficial de curling, reproducido por Humanoids Daily [en], un robot de dos brazos juega ante un tablero estrecho con discos rojos y azules. Otro clip muestra la extracción de piezas de una torre. Ambos se reproducen a cinco veces la velocidad real: la rapidez de las imágenes no representa el ritmo de trabajo de la máquina.
Los dos juegos plantean dificultades distintas. En el curling, un pequeño cambio en el empuje modifica dónde termina el disco. Al sacar un bloque, importa cómo queda apoyado el resto de la torre; completar una extracción cambia las condiciones de la siguiente. Son ejercicios reconocibles para explicar por qué repetir exactamente un movimiento no resuelve todas las situaciones.
AGIBOT llama Genie Evolver al sistema de práctica que acompaña al modelo. Su presentación técnica en chino explica que combina alrededor de cien robots físicos con simulación y modelos capaces de anticipar resultados. La intención es aprovechar tanto los intentos reales como la exploración virtual de otras acciones.
Del juego a conservar lo aprendido
El planteamiento también incluye Genie Master, un sistema que conecta planificación, ejecución y resultados durante el uso del robot. La empresa propone que la experiencia acumulada ayude a resolver intentos posteriores. El Genie G2 con ruedas que ya presentamos aparece entre los robots utilizados para explorar esa adaptación.
Interesting Engineering recoge [en] otro resultado declarado por AGIBOT: en una tienda de conveniencia, la tasa de éxito de una secuencia completa de tareas habría pasado del 28,6 % al 85,7 % en cinco días. Es un dato del fabricante, sin una evaluación independiente que permita extenderlo a otras tiendas o trabajos.
El contraste con Machenta y su aprendizaje mediante una demostración está en el momento de aprender: aquí se busca que la práctica posterior siga aportando mejoras. Los juegos muestran ejercicios seleccionados; no acreditan por sí solos una capacidad general para aprender cualquier tarea. AGIBOT prevé abrir GO-3 Preview antes de terminar 2026.
Fuentes
- AGIBOT — presentación de GO-3 Preview en Innovation Day, 29 de octubre [en]
- AGIBOT — explicación de Genie Evolver y Genie Master, 30 de octubre (en chino)
- Humanoids Daily — vídeos oficiales y condiciones de reproducción; contenido patrocinado con materiales de AGIBOT [en]
- Interesting Engineering, Jijo Malayil — resultados atribuidos a AGIBOT en la prueba de tienda [en]
- Imagen: AGIBOT vía Humanoids Daily — fotograma del vídeo oficial de curling de mesa; adaptación a cabecera [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.