Machenta enseña a robots nuevas tareas con una sola demostración
Machenta muestra brazos robóticos que repiten una tarea tras recibir un único ejemplo, incluso al mover los objetos. Las pruebas incluyen ordenar y empaquetar.
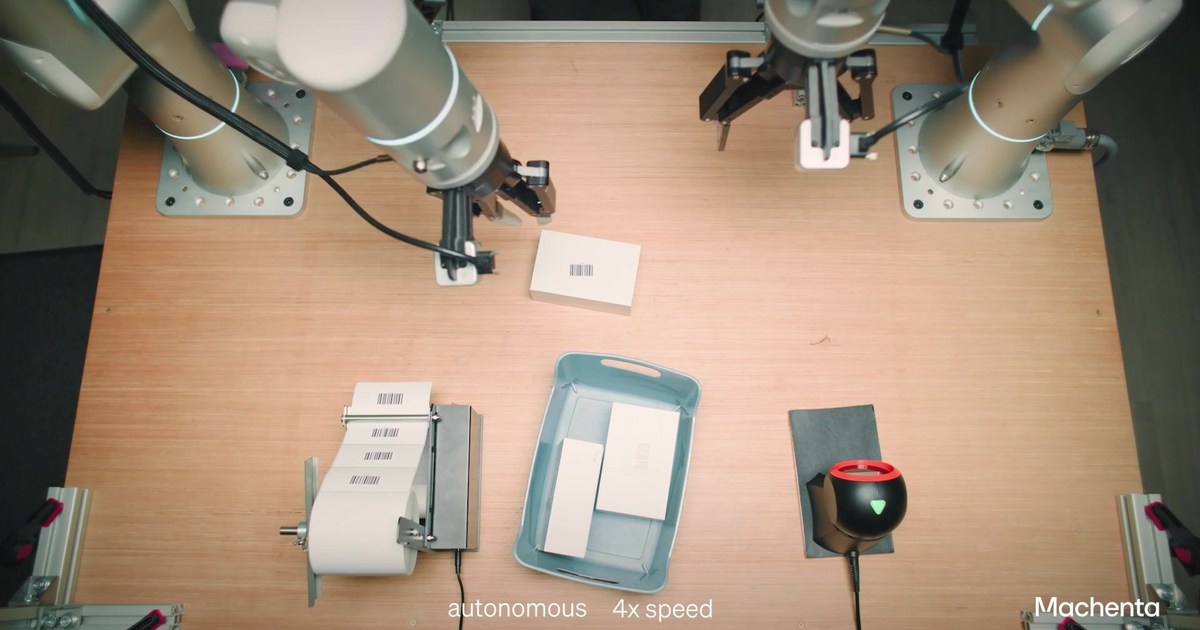
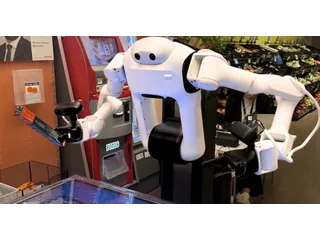
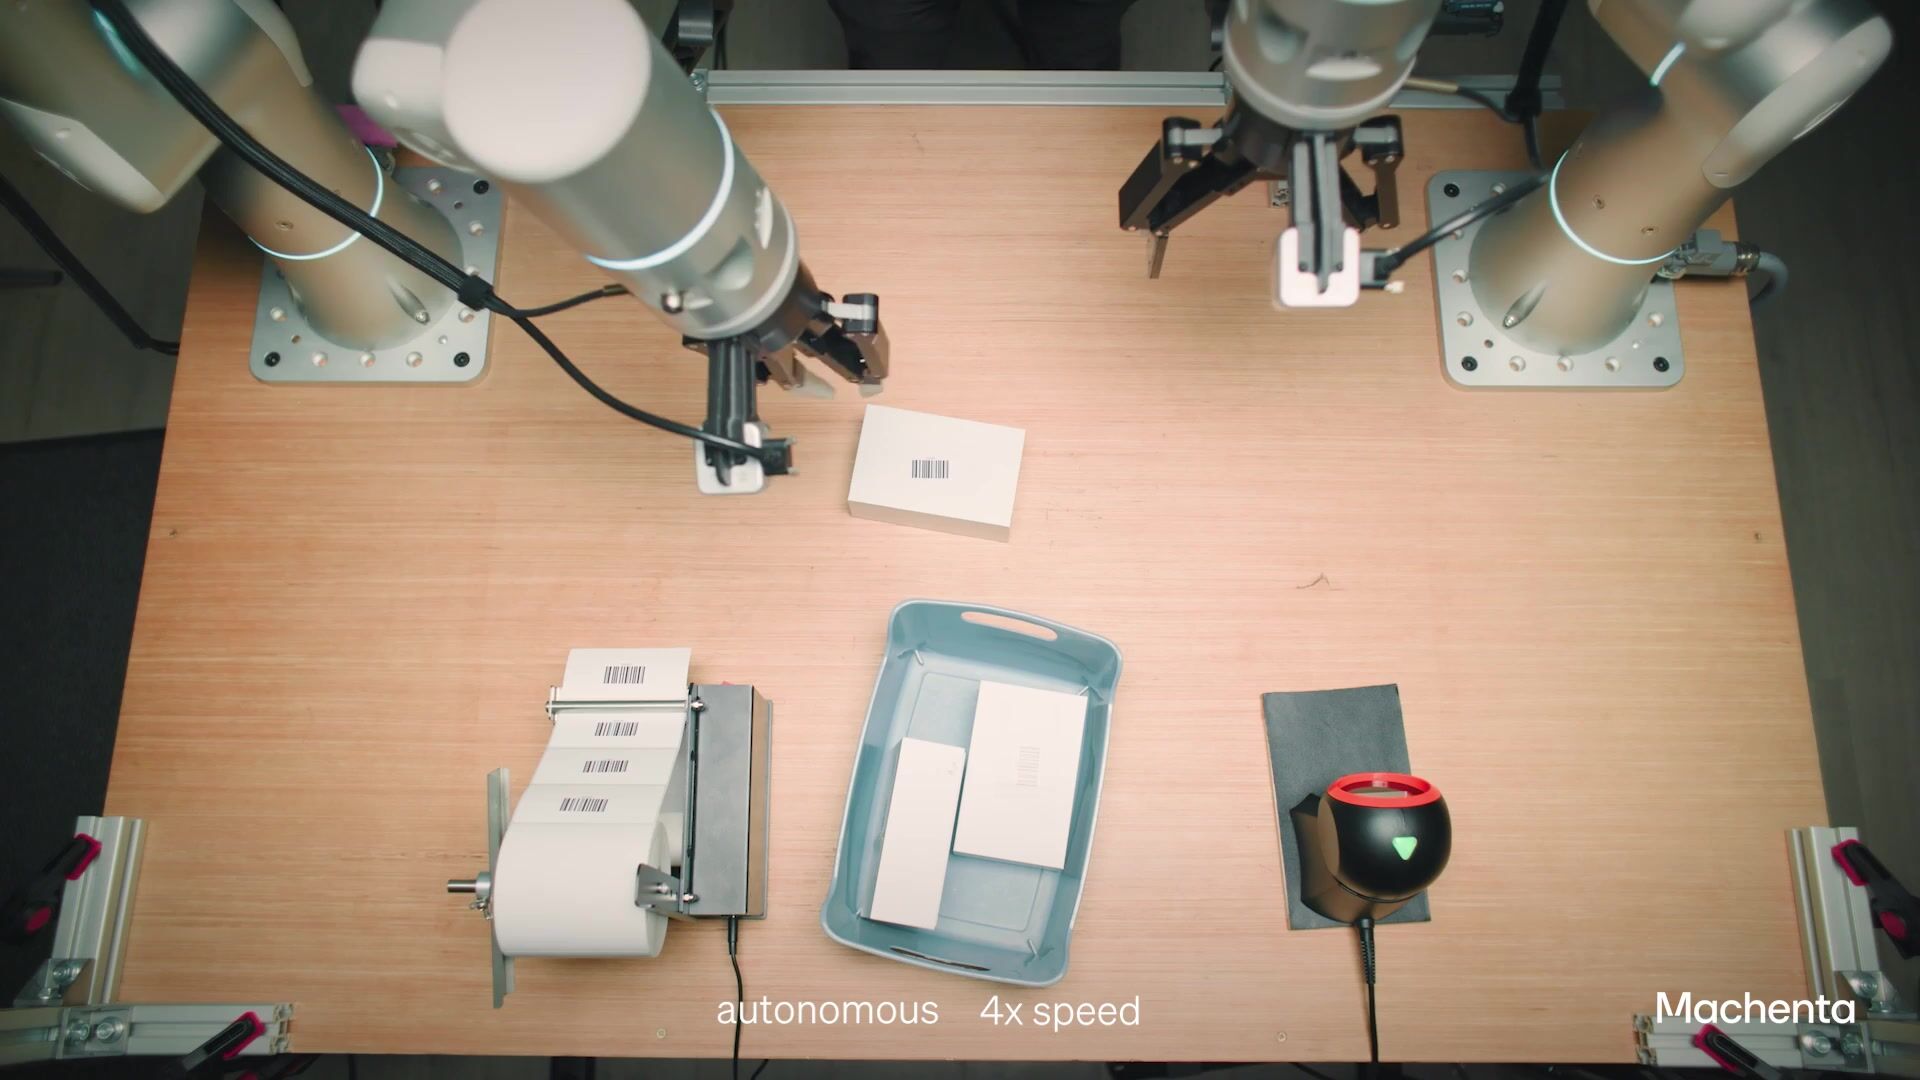
Una persona guía los brazos de un robot para enseñarle qué hacer con unas etiquetas. Después cambia de sitio la bandeja y el lector de códigos, y deja que la máquina trabaje. El robot adapta el recorrido a la nueva distribución de la mesa. La escena forma parte de la presentación de Machenta del 27 de octubre [en]: enseñar una tarea con un solo ejemplo y ejecutarla sin otro periodo de entrenamiento.
La grabación distingue la demostración humana de la ejecución que la empresa identifica como autónoma. Ambas se reproducen a cuatro veces la velocidad real. Lo interesante está en que cambiar la posición de los objetos no obliga a repetir exactamente el movimiento inicial: el sistema debe relacionar lo que le enseñaron con lo que ve ahora.
Machenta es una empresa londinense fundada por Edward Johns y Vitalis Vosylius, investigadores de Imperial College London. Tech.eu sitúa su presentación pública el 27 de octubre [en], junto al anuncio de financiación para ampliar el equipo y desarrollar el modelo. Las demostraciones corresponden a una tecnología en desarrollo.
Mostrar también permite corregir una instrucción ambigua
La colección oficial recorre tareas reconocibles: guardar herramientas, colocar un bolígrafo en su soporte o cambiar un rollo de papel. Según Machenta, el mismo modelo funciona en seis robots y acepta distintas formas de enseñar, desde mover físicamente un brazo hasta utilizar un mando de realidad virtual o las propias manos.
Guiar un brazo para registrar una tarea es una práctica que ya aparece en equipos como NexArm. La propuesta de Machenta empieza después de grabar: usar ese ejemplo directamente como instrucción, sin preparar una nueva tanda de entrenamiento para cada trabajo.
Un ejemplo tampoco explica siempre toda la intención. Si alguien mete un objeto en un recipiente pequeño y negro, el robot puede quedarse con el tamaño o con el color. La compañía muestra cómo añadir demostraciones para aclarar esa elección. También permite dividir una tarea larga en fragmentos. Un ejemplo puede bastar para una tarea; las instrucciones ambiguas pueden necesitar más.
Un mundo virtual para aprender a interpretar ejemplos
Machenta afirma que entrenó el modelo exclusivamente en simulación. El ejemplo que recibe al trabajar y las imágenes de sus cámaras sí proceden del mundo real. Con esa combinación decide los movimientos: la experiencia virtual prepara el sistema, mientras la demostración concreta le indica qué hacer en la mesa.
La idea tiene antecedentes en Instant Policy, publicado en ICLR 2025 por Vosylius y Johns [en]. Aquel trabajo investigaba cómo adquirir tareas con uno o dos ejemplos mediante aprendizaje por imitación. Es un antecedente académico, no una evaluación del nuevo modelo comercial. Frente al robot de Argon que aprendió en simulación a cerrar un lavavajillas, aquí el centro de la propuesta es interpretar un ejemplo nuevo al empezar a trabajar.
Para comprobar la repetición, Machenta publica ensayos de una hora en tres tareas sencillas que vuelven a su posición de partida: 74 de 74 colocaciones de bloques, 78 de 78 intercambios de destornillador y 97 de 99 intentos de poner una botella de pie. Son resultados internos sobre esas tareas, sin una evaluación independiente del conjunto de habilidades.
La propia empresa atribuye los dos fallos de la botella al riesgo de colisión y a los límites de movimiento del robot. Enseñar más deprisa no elimina la geometría del brazo: si una maniobra no cabe en su alcance, hay que buscar otra forma de hacerla.
Fuentes
- Machenta — presentación del 27 de octubre, vídeos, formas de enseñanza, entrenamiento y ensayos de repetición [en]
- Tech.eu, John Reynolds — presentación pública, fundadores y ampliación del equipo de Machenta [en]
- ICLR 2025 — Instant Policy: investigación de Vosylius y Johns sobre imitación a partir de uno o dos ejemplos [en]
- Imagen: Machenta — fotograma oficial a los 40 segundos de la demostración con etiquetas y objetos recolocados; recorte para cabecera [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.