El robot de Argon aprende en simulación a cerrar un lavavajillas real
Argon Robotics muestra un robot que cierra un lavavajillas tras entrenarse en un mundo virtual. La demo distingue lo aprendido en simulación de lo probado en cocina.
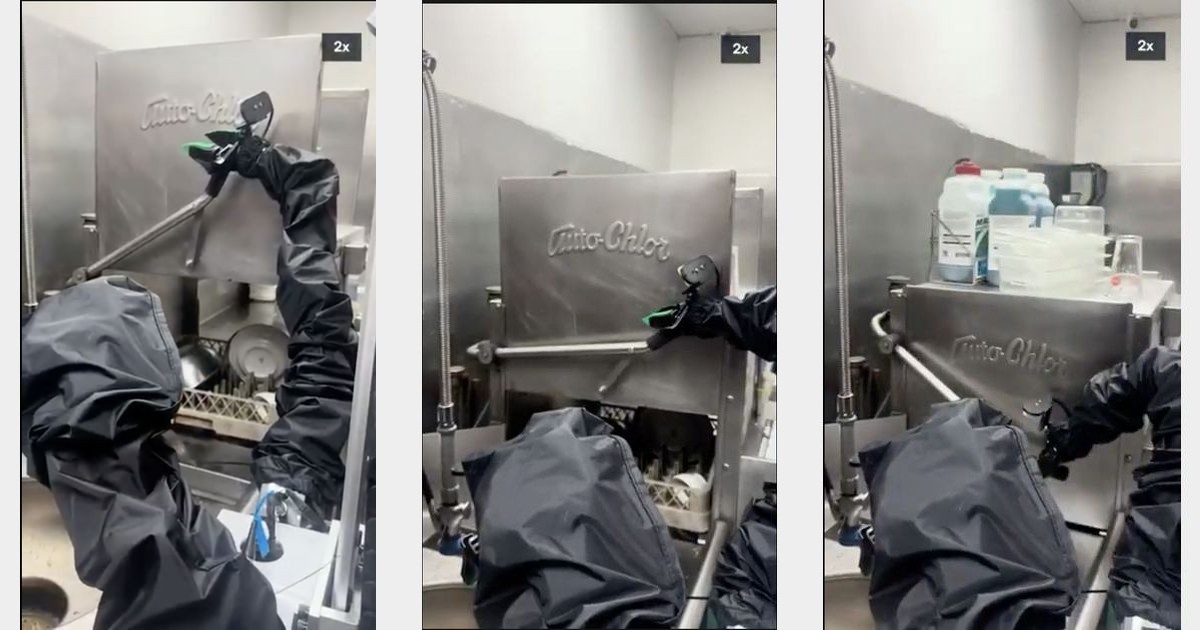
Cerrar un lavavajillas parece poca cosa hasta que hay que enseñárselo a un robot. Argon Robotics ha presentado una demostración en la que su máquina baja el asa y cierra uno industrial en la cocina de un cliente. Según la empresa, aprendió esa tarea exclusivamente en simulación, sin recoger ejemplos reales para entrenarla.
El anuncio, llamado Discovery-0, se publicó el 21 de octubre [en]. La secuencia oficial muestra los brazos junto a la máquina abierta y el descenso del mecanismo hasta el cierre. Está reproducida al doble de velocidad: no sirve para medir cuánto tardaría el robot trabajando en la cocina.
Practicar sin ocupar una cocina
Entrenar dentro de un ordenador permite repetir intentos y devolver el entorno al punto de partida sin tener que recolocar físicamente cada objeto. La documentación de NVIDIA sobre el paso de simulación a realidad [en] explica que pueden ejecutarse miles de entornos en paralelo. La dificultad llega al trasladar lo aprendido a motores, cámaras y superficies reales.
Un pequeño cambio en el rozamiento, en la respuesta de un motor o en el retraso de una cámara puede alterar el resultado. NVIDIA describe dos vías complementarias: mejorar la representación del sistema físico y entrenar con variaciones razonables para que el comportamiento tolere diferencias. No basta con dibujar una cocina convincente; también importa cómo responde al contacto.
El aprendizaje en mundos virtuales tiene recorrido dentro de la IA en robótica. Un estudio de 2017 de Peng y colaboradores [en] ya mostró un brazo que aprendía en simulación a empujar un objeto hasta una posición y transfería la habilidad al equipo real. Variar las condiciones físicas durante el entrenamiento ayudaba a soportar diferencias entre ambos mundos. Ese precedente sitúa Discovery-0 dentro de una línea de investigación, sin demostrar por sí mismo el método de Argon.
El plato que se recoloca pertenece al mundo virtual
Argon también publica una maniobra curiosa: ante un plato atascado en el borde de una cesta, el modelo lo empuja, deja que deslice y vuelve a cogerlo desde una posición más favorable. Esa recuperación se muestra en simulación, separada del cierre físico del lavavajillas. La empresa afirma que surgió durante la exploración y anuncia que publicará los detalles técnicos del proceso.
La distinción permite disfrutar de ambas escenas sin atribuir al robot real todo lo que hace su versión virtual. Tampoco convierte el cierre en una demostración de carga, lavado y descarga completos.
Nuestra guía de inteligencia artificial y robótica explica la relación entre aprender una tarea y controlar los movimientos para ejecutarla. En este caso, el contacto con el asa pone a prueba lo que el ordenador había enseñado al robot.
Fuentes
- Argon Robotics — Discovery-0: cierre real del lavavajillas, velocidad del vídeo y recuperación del plato en simulación [en]
- NVIDIA — diferencias entre simulación y realidad y condiciones para transferir habilidades [en]
- Peng y colaboradores — investigación de 2017 sobre transferencia de control mediante variación de la dinámica [en]
- Imagen: Argon Robotics — secuencia oficial del lavavajillas real, reunida en una cabecera de tres fotogramas [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.