COBOT MAGIC: grabar una tarea antes de entrenar al robot
COBOT MAGIC recoge demostraciones de manipulación móvil mediante brazos de enseñanza y ejecución. Las cámaras y la base forman parte del sistema de aprendizaje.
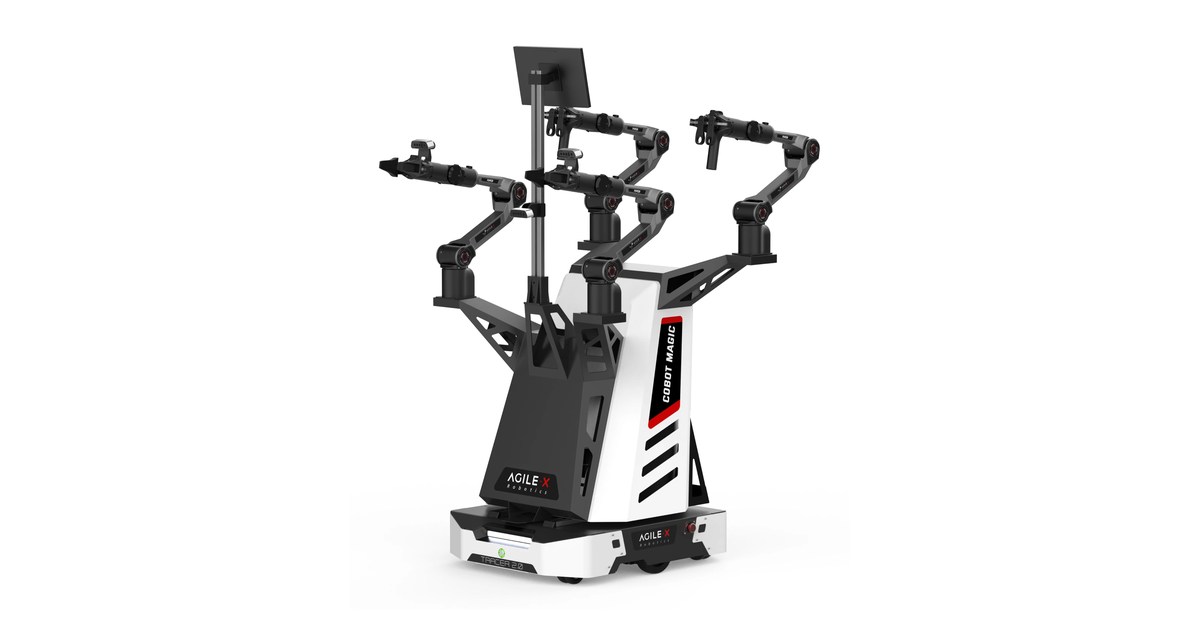
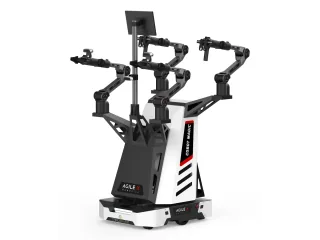
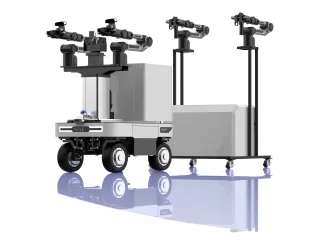
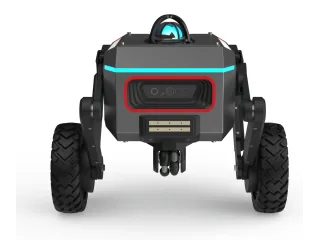
COBOT MAGIC ofrece un equipo para recoger demostraciones de manipulación móvil con dos brazos. AgileX integra una base TRACER, cámaras y brazos de enseñanza en una plataforma comercial basada en Mobile ALOHA; el operador muestra la tarea antes de entrenar un comportamiento.
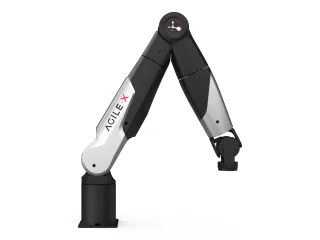
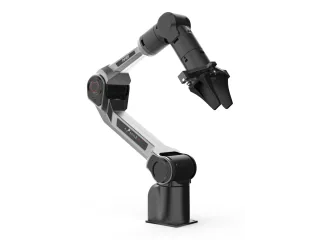
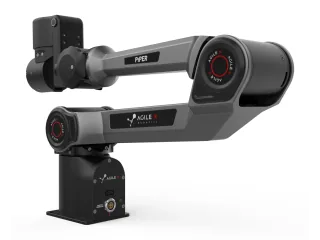
La página describe cuatro brazos en el sistema, dos cámaras en las muñecas y una cámara superior. Esa disposición incluye el equipo de control y el que ejecuta los movimientos. Contar cuatro brazos no significa que los cuatro se dediquen simultáneamente a manipular objetos en el destino.
Qué se guarda durante una demostración
Una recogida de datos necesita relacionar lo que ven las cámaras con las posiciones y órdenes del robot. Para una tarea bimanual importa también el movimiento de la base: trasladar un objeto entre dos lugares cambia el encuadre y la postura de ambos brazos.
Mobile ALOHA, desarrollado por Zipeng Fu, Tony Z. Zhao y Chelsea Finn, estudia aprendizaje por imitación a partir de teleoperación del conjunto. El proyecto publica ejemplos y fallos, además de código y datos. Sus resultados pertenecen a los experimentos descritos; no demuestran automáticamente el rendimiento de una instalación distinta de COBOT MAGIC.
Preparar datos que respondan a una tarea
AgileX propone usos como recoger objetos, abrir cajas o realizar operaciones con ambos brazos. Para entrenar uno de esos comportamientos hace falta definir el estado inicial, el objetivo y qué cuenta como éxito. Mezclar demostraciones con cámaras movidas o herramientas diferentes puede cambiar la información que recibe el modelo.
El interés de COBOT MAGIC es ofrecer una base física para ese trabajo de laboratorio. Las referencias a cocinar o manipular objetos delicados deben leerse como tareas de investigación y demostración. La plataforma no llega con una garantía de ejecutar toda una cocina: necesita datos, entrenamiento y evaluación para cada aplicación.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.