Modular ALOHA: ajustar la altura cambia la tarea que se graba
Modular ALOHA combina teleoperación y una base móvil con altura ajustable. La preparación relaciona postura de trabajo, demostraciones y tareas de manipulación.
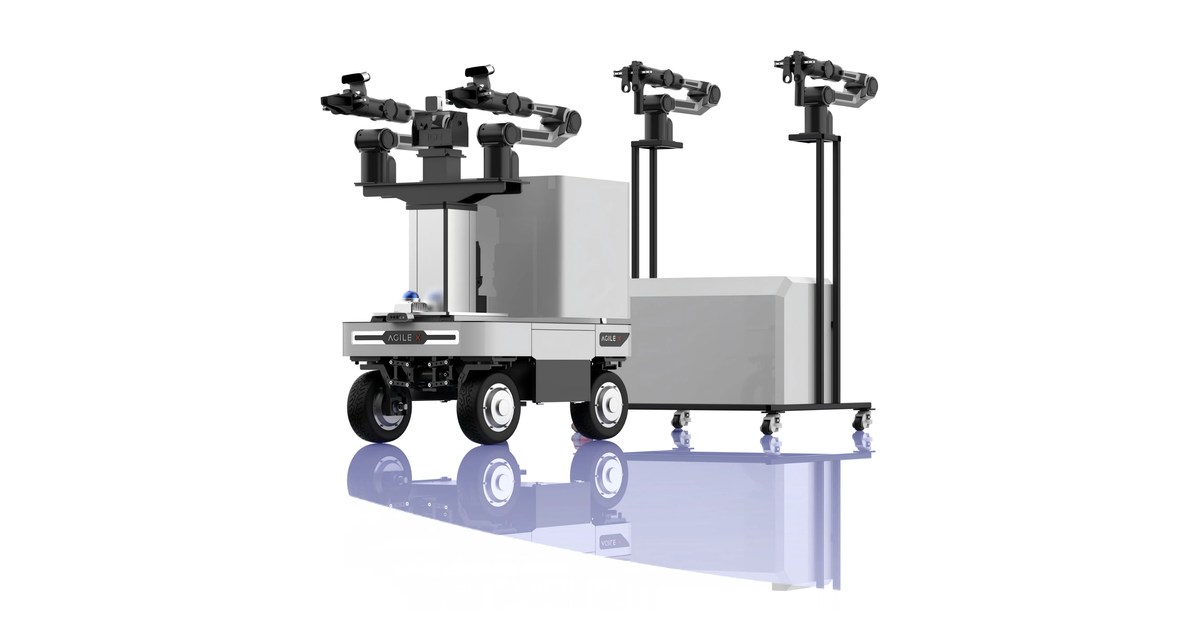
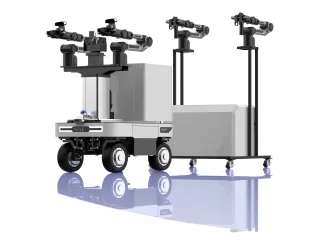
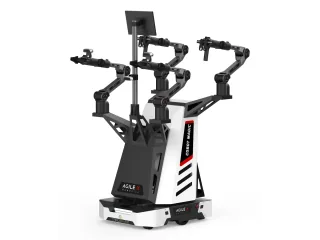
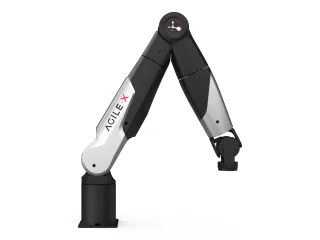
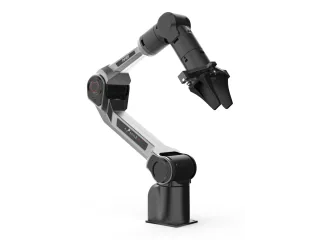
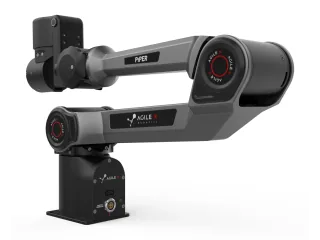
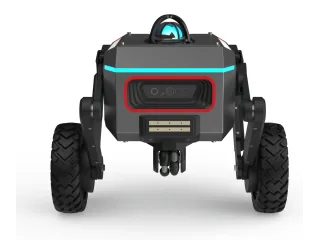
Modular ALOHA separa los brazos con los que se enseña una tarea de la plataforma móvil que la ejecuta. AgileX utiliza una base RANGER MINI 3.0 y un mecanismo de altura ajustable para investigar teleoperación y recogida de datos de manipulación bimanual.
Una demostración incluye la postura del conjunto
La altura de trabajo determina desde dónde llegan las manos a un objeto y qué ve la cámara. Una tarea grabada frente a una encimera no conserva necesariamente la misma geometría cuando el mecanismo elevador cambia de posición. El sistema de datos necesita representar también ese estado del robot.
El fabricante publica controladores ROS para el elevador y presenta compatibilidad con Mobile ALOHA y ACT. Estas referencias facilitan preparar experimentos de aprendizaje por imitación. La compatibilidad con un método no equivale a disponer de un modelo entrenado para todas las tareas propuestas.
La arquitectura de brazos de enseñanza y brazos ejecutores permite controlar el conjunto desde otra posición. La demostración tiene que mantener la correspondencia entre el movimiento del operador y el del robot. En una tarea con dos manos, un retraso o una diferencia de postura puede alterar cómo se sujeta el mismo objeto.
Preparar la estación y el recorrido
AgileX anuncia navegación autónoma, recarga automática y una configuración de baterías redundantes. Hay que confirmar qué equipo se suministra y cómo se instala la estación de alimentación. El entrenamiento y el desplazamiento hasta el lugar de trabajo son fases distintas de la aplicación.
El proyecto académico Mobile ALOHA demuestra tareas concretas con su propio hardware y sus datos. Sirve como referencia del método, pero no sustituye la evaluación de esta plataforma modular. Un primer experimento útil puede conservar fija la altura y la distribución de objetos; después se introducen cambios y se mide si el comportamiento sigue completando la misma tarea.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.