El robot de Rhoda corrige sus errores al desembalar piezas
Rhoda muestra dos brazos capaces de rectificar al separar rodamientos y embalajes. Una visita a su laboratorio enseña cómo responde el robot a los imprevistos.
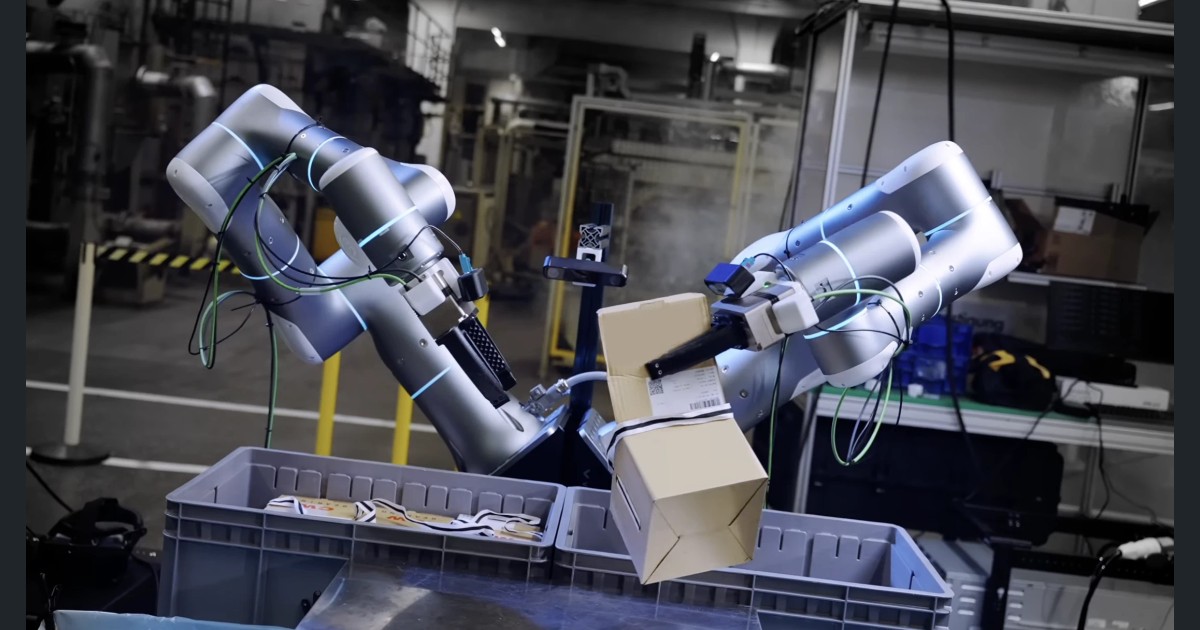
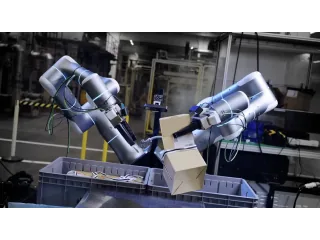
Una pinza quiere retirar el papel de una caja, pero se lleva también una pieza metálica. El robot la devuelve y vuelve a coger el papel. Esa pequeña rectificación protagoniza una de las demostraciones de Rhoda AI: desembalar rodamientos obliga a distinguir continuamente el producto de lo que debe acabar en la basura.
La escena aparece en la visita de Mike Schroepfer al laboratorio de la empresa, publicada el 28 de octubre en Field Trips [en]. Su descripción documenta tanto esa recuperación como otra prueba: mover un radar de automóvil de su posición prevista y comprobar cómo el robot adapta el agarre. El interés está en lo que ocurre cuando la tarea se desvía del recorrido esperado.
El papel y la bolsa también forman parte del trabajo
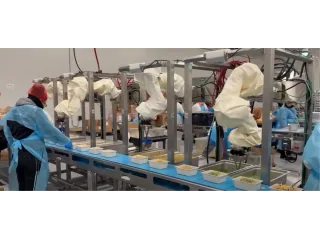
El puesto utiliza dos brazos con pinzas. La explicación oficial de Rhoda [en] sitúa el desembalaje en una tarea procedente de una línea de automoción: cada caja pesa diez kilos, la cinta de sujeción puede romperse y el plástico transparente resulta difícil de agarrar. Levantar la carga y manipular el envoltorio exigen movimientos muy distintos.
La crónica de Humanoids Daily [en], publicada el 1 de noviembre, detalla otra complicación de la visita. Un papel queda atrapado dentro de una bolsa boca abajo y el robot utiliza ambos brazos para recolocarla y extraerlo. También recoge cómo los visitantes añaden papel arrugado al contenedor para que el sistema lo retire.
Son pruebas en un puesto preparado. La visita permite entender las correcciones, pero no mide con qué frecuencia fallaría el robot durante turnos completos en distintas fábricas.
Imaginar el siguiente movimiento en imágenes
Rhoda llama a su método Direct Video-Action. Según su documentación de investigación de marzo [en], el sistema utiliza las imágenes recientes para predecir una secuencia visual de lo que debería suceder después. Otro modelo traduce esa predicción en movimientos; las nuevas observaciones vuelven a alimentar el proceso.
Así, cuando cambia la posición de una pieza, el siguiente movimiento puede partir de la situación actual. La memoria visual ayuda además a distinguir momentos del trabajo que se parecen en una sola fotografía, aunque requieran acciones diferentes.
Aprender sigue necesitando ejemplos físicos. En la presentación de Field Trips, la empresa habla de unas 10–20 horas de teleoperación para adaptar una tarea, después de un entrenamiento previo con cientos de millones de vídeos. Esa cifra corresponde a la adaptación, no al aprendizaje completo del sistema.
Frente al ejemplo único que propone Machenta, aquí resulta especialmente visible la recuperación durante el trabajo. Dentro de la robótica industrial, separar una pieza del papel que la envuelve puede exigir tantas correcciones como cogerla por primera vez.
Fuentes
- Field Trips with Schrep — visita a Rhoda AI, descripción y capítulos del vídeo, 28 de octubre [en]
- Rhoda AI — tarea de desembalaje de rodamientos y contexto industrial [en]
- Rhoda AI Research — funcionamiento de Direct Video-Action y ejemplos de recuperación, marzo de 2026 [en]
- Humanoids Daily — incidencias introducidas durante la visita y alcance de las demostraciones, 1 de noviembre [en]
- Imagen: Rhoda AI — fotografía oficial del puesto de desembalaje, adaptada a cabecera [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.