T-Rex usa el tacto para que unas manos robóticas manejen objetos delicados
Panasonic presenta para CoRL T-Rex, un sistema que corrige los movimientos con sensores en los dedos. Sus pruebas incluyen huevos, páginas y pasta de dientes.
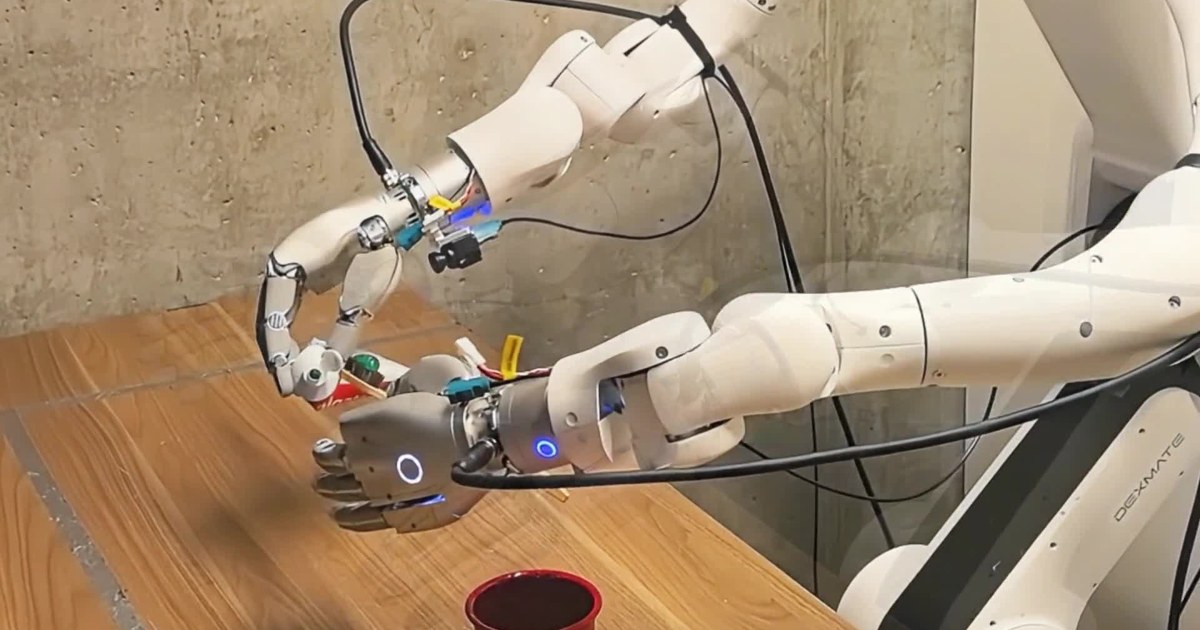
Sacar una sola hoja de un libro exige un gesto pequeño y bastante preciso. El dedo tiene que encontrarla, levantarla y acompañarla hasta el otro lado sin arrastrar las demás. Es una de las tareas con las que T-Rex explora cómo unas manos robóticas pueden aprovechar lo que sienten al tocar, además de lo que ven sus cámaras.
Panasonic presentó el 5 de noviembre este sistema de manipulación [en], desarrollado con investigadores de Berkeley, NVIDIA, Stanford, Sapienza e ItalAI, de cara a CoRL, que se celebra del 9 al 12 de noviembre en Austin. El trabajo científico ya estaba publicado en junio; la comunicación de ahora lo acerca al encuentro de aprendizaje robótico. Es investigación con un robot de laboratorio, sin un lanzamiento comercial anunciado.
Los dedos corrigen antes de volver a mirar
La propuesta combina dos ritmos. El sistema que interpreta las imágenes y la instrucción prepara los movimientos unas cinco veces por segundo. Otro módulo utiliza el tacto para corregirlos unas veinte veces por segundo, según Panasonic. Así puede ajustar un contacto sin esperar a repetir todo el procesamiento visual.
La diferencia se entiende al sujetar algo que empieza a resbalar: localizar el objeto y mantenerlo entre los dedos son necesidades distintas. El tacto aporta información sobre fuerzas y deformaciones durante el contacto. Aquí sirve para afinar el movimiento mientras la parte visual mantiene la dirección general de la tarea.
El montaje descrito en el artículo científico [en] utiliza un Dexmate Vega-1 de base fija, con dos brazos y manos Sharpa Wave de cinco dedos. Lleva sensores en las diez yemas y cámaras en la cabeza y las muñecas. Para aprender, el equipo reunió unas cien horas de manipulaciones teleoperadas con objetos cotidianos, antes de adaptar el modelo a las tareas evaluadas. Las demostraciones humanas forman parte del entrenamiento; la galería de pruebas se presenta como ejecución autónoma.
Un huevo también puede acabar en el sitio equivocado
La galería oficial permite escoger las demostraciones [en]: pasar una página, trasladar un huevo, extraer una tarjeta o enroscar una bombilla. Son buenos ejemplos de por qué los robots que manipulan objetos necesitan algo más que reconocer su forma. Apretar y colocar requieren ajustes diferentes.
El equipo evaluó doce tareas con dieciséis intentos por tarea, variando la posición y orientación de los objetos. Obtuvo una media del 65%, frente al 35% del método de comparación mejor situado. El protocolo concede puntos por pasos completados: esa media incluye avances parciales y no equivale a terminar correctamente el 65% de todos los encargos. Es un resultado del ensayo de los autores, sin una evaluación independiente de despliegue.
La lectura de CansNEXUS [en] insiste en separar este resultado de una instalación industrial operativa. Ayuda a situarlo junto a plataformas como MABEL: son herramientas para investigar capacidades concretas.
Los propios autores publican ejemplos fallidos. En uno, el robot coge el huevo sin romperlo pero lo deja mal colocado; en otro, la bombilla choca con la base. La colección permite apreciar una distinción útil: conservar un objeto intacto durante el agarre y completar bien su destino son logros que hay que medir por separado.
Fuentes
- Panasonic — anuncio del 5 de noviembre y presentación prevista en CoRL [en]
- Niu y colaboradores — T-Rex, plataforma experimental y protocolo de evaluación; versión de junio de 2026 [en]
- Equipo T-Rex — demostraciones autónomas y ejemplos fallidos [en]
- CansNEXUS — alcance del resultado de investigación frente a un despliegue industrial [en]
- Imagen: equipo T-Rex — fotograma del vídeo oficial, segundo 2, recortado para cabecera [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.