ABB IRB 1100: calcular el espacio de una célula compacta
El IRB 1100 ofrece cuatro kilos de carga y dos alcances. Elegir brazo, herramienta y controlador permite comprobar si cabe la operación completa en la célula.
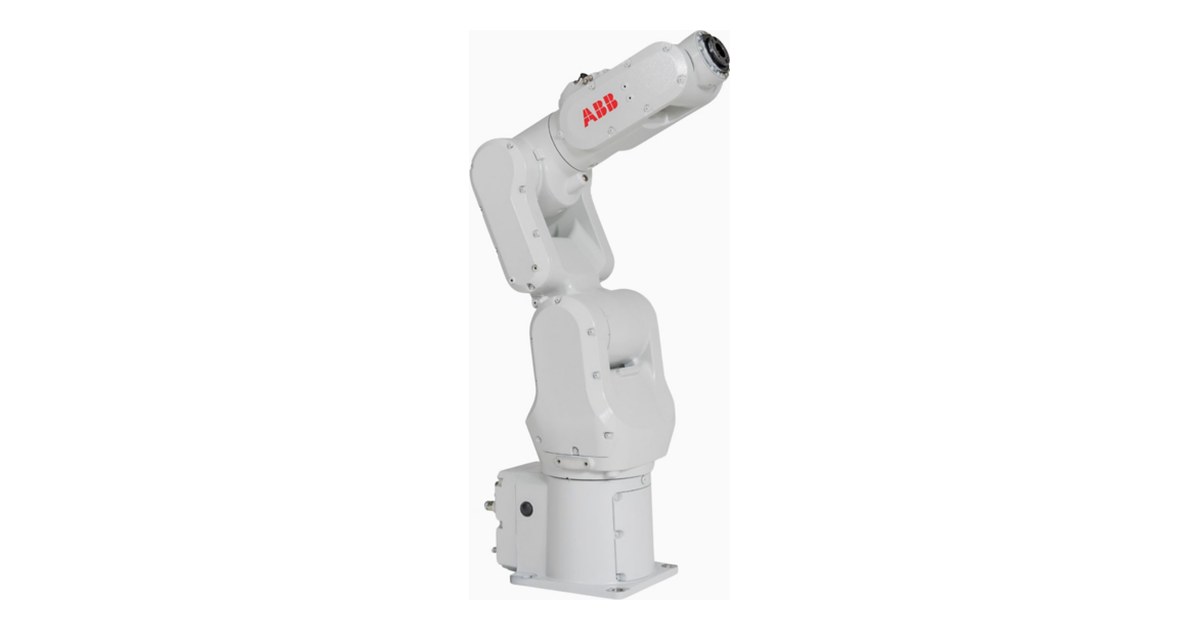
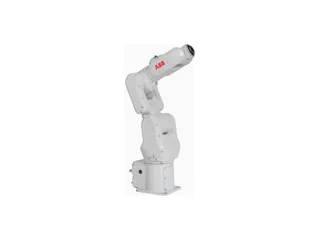
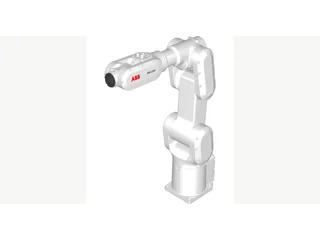
El ABB IRB 1100 es un brazo industrial de seis ejes para operaciones en espacios reducidos. La familia ofrece cuatro kilogramos de carga con alcances de 475 o 580 milímetros. Esas dos versiones obligan a concretar la operación antes de decidir qué significa que un robot «cabe» en una máquina.
La ficha actual de ABB contempla tareas de montaje, manipulación y carga o descarga. El brazo es una parte de la célula: el volumen que ocupan la herramienta, las piezas y el controlador también condiciona la instalación.
Dos alcances para una misma carga nominal
La biblioteca de RoboDK identifica por separado el IRB 1100-4/0.475, con seis ejes, cuatro kilos de carga, 475 milímetros de alcance y un peso de 21 kilos. Es una referencia concreta que puede cargarse en una simulación, sin tomar el modelo de 580 milímetros como sustituto automático.
El alcance máximo no describe todas las orientaciones posibles de la herramienta. Una pinza larga desplaza su punto de trabajo respecto a la muñeca y modifica los movimientos necesarios para entrar en una bandeja. La geometría de una pieza alta puede bloquear una aproximación aunque su centro esté dentro de la distancia publicada.
Una comprobación útil empieza por los puntos que requieren orientación precisa: recogida, inserción, retirada y paso entre estaciones. El movimiento entre esos puntos ocupa un volumen que también debe quedar libre.
La herramienta entra en el cálculo
Los cuatro kilos de carga no deben interpretarse como cuatro kilos de producto más una herramienta de cualquier peso. La selección exige revisar la configuración de carga y el centro de gravedad de lo instalado en la muñeca con los datos del fabricante.
El Dobot CR30H pertenece a otra escala de carga y aplicación. Comparar únicamente el número de kilogramos oculta diferencias de alcance, volumen y forma de integrar la tarea.
En una célula pequeña puede resultar más importante entrar entre dos soportes o conservar una orientación que aumentar la masa transportada. La simulación de RoboDK ayuda a estudiar esas posiciones antes de fabricar los útiles; la puesta en marcha sigue necesitando contrastar el resultado con el equipo físico.
Controlador y protección son elecciones concretas
ABB enumera los controladores OmniCore E10, C30 y C90XT para esta familia. El espacio de un armario o controlador externo forma parte del diseño, aunque no aparezca en una fotografía del brazo aislado.
La página también distingue protección IP40 de serie e IP67 opcional, además de una versión para sala limpia. Una necesidad ambiental debe asociarse a la configuración comprada. La opción IP67 publicada no describe automáticamente todas las unidades del IRB 1100.
El Kinova Gen3 permite explorar una estructura de siete ejes y otro planteamiento de uso. En el IRB 1100, definir variante, herramienta y controlador ofrece una base más útil que valorar sólo su tamaño aparente: permite revisar el espacio que necesita la operación completa.
Imagen: ABB, render del IRB 1100.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.