Kinova Gen3: elegir siete ejes sin confundir carga y alcance
Gen3 combina control de fuerza y una muñeca con visión opcional. La carga continua cambia con la postura; el modelo de siete ejes debe identificarse en el pedido.
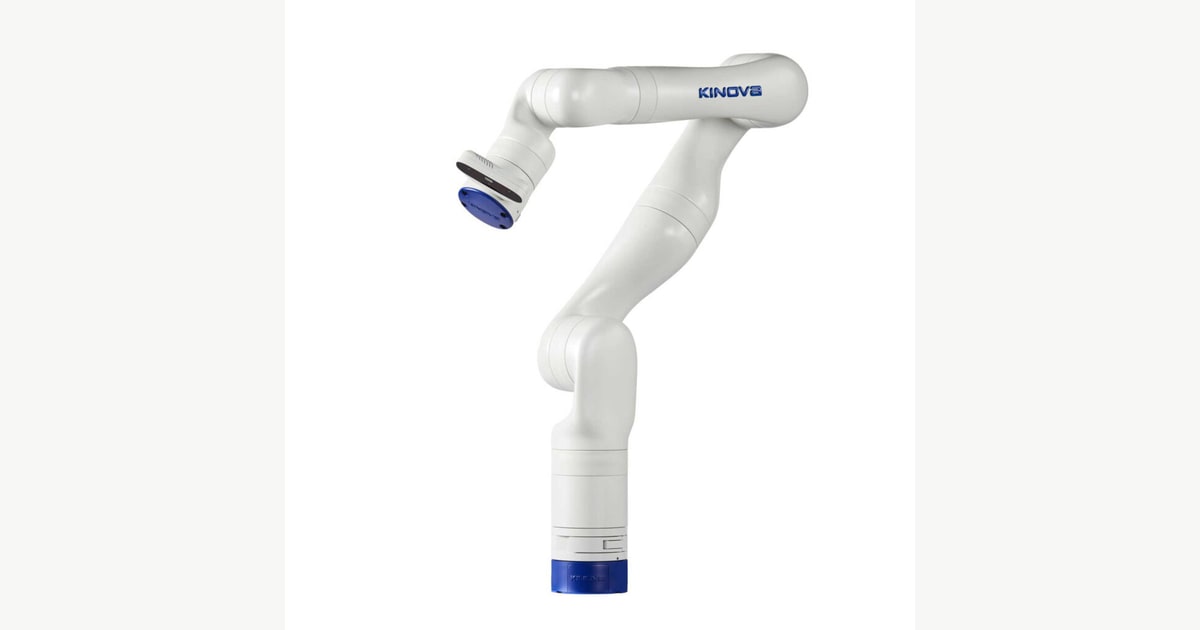
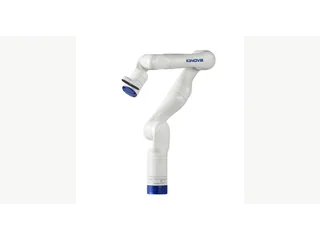
Kinova Gen3 de siete ejes permite investigar manipulación y control de fuerzas con un brazo ligero y una interfaz de programación abierta. Al configurar el equipo, hay que elegir entre seis y siete grados de libertad, comprobar la carga en la postura de trabajo y decidir si se necesita el módulo de visión. El nombre Gen3 por sí solo no resuelve esas tres decisiones.
La ficha técnica actual de Kinova asigna al modelo de siete ejes 902 mm de alcance y 8,2 kg de peso. El de seis ejes tiene cifras distintas. Además, la pinza y la cámara deben identificarse en la configuración que se pida.
La carga depende de dónde se mantiene el objeto
La tabla del fabricante publica 2 kg de carga continua en todo el rango y 4 kg en el rango medio, sin pinza. Son condiciones distintas de uso. Un montaje que requiere sostener una pieza lejos de la base no puede presupuestarse únicamente con la cifra mayor.
El distribuidor español ROS Components conserva una especificación de siete ejes con 1,1 kg de carga continua al alcance completo y 4 kg en el rango medio. La diferencia con el documento actual debe resolverse para la unidad y revisión contratadas. No sería correcto mezclar la carga de una tabla con el resto de condiciones de la otra.
Para un laboratorio, la petición de oferta debería incluir masa de herramienta, masa de pieza y posturas previstas. La pinza cuenta como parte de lo que el brazo debe sostener, aunque una cifra comercial se publique sin ella. También importan los movimientos, porque mantener una pieza y acelerarla plantean exigencias diferentes.
Siete ejes ofrecen una decisión adicional de postura
El eje extra permite más configuraciones para colocar el extremo en una misma zona. Puede ser útil al rodear un obstáculo o adaptar la posición del codo. La aplicación debe escoger cómo aprovechar esa libertad; no basta con aumentar el número de articulaciones.
Una preparación razonable consiste en representar mesa, piezas y herramienta en el modelo de planificación. Después se pueden ensayar posiciones que mantengan el brazo alejado de los obstáculos. Es un criterio de diseño, no una demostración de rendimiento realizada con Gen3.
La documentación oficial de ROS 2 Kortex proporciona paquetes para los modelos y sus controladores. Antes de lanzar un ejemplo, interesa seleccionar la configuración de grados de libertad y el extremo correctos. Un movimiento simulado con otra geometría puede ofrecer una imagen convincente sin representar el montaje real.
La visión es una opción del pedido
Kinova presenta un módulo integrado de visión 2D y 3D como opcional. Disponer de esa cámara facilita incorporar medidas visuales, pero el reconocimiento de piezas, las calibraciones y la estrategia de agarre siguen formando parte del proyecto.
ROS Components separa en su formulario la selección de cámara, pinza y grados de libertad. Esa estructura ofrece un contraste útil con las descripciones generales de Gen3: conviene pedir una relación explícita de componentes incluidos. Tampoco debe confundirse este brazo con Gen3 Lite, que pertenece a otra escala de carga.
El control de bajo nivel a 1 kHz y las interfaces de Kortex permiten trabajar sobre posición, velocidad o par. Su interés depende del experimento que se vaya a ejecutar y registrar. Un proyecto de aprendizaje necesita definir qué señales recoge y qué programa toma cada decisión.
La guía de Franka Research 3 permite comparar otro brazo de investigación. En Industria y Logística, la elección entre plataformas cobra sentido al relacionar apertura del control, espacio de trabajo y configuración real de la herramienta.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.