MICO: programar la pinza también exige comprobar el modelo del brazo
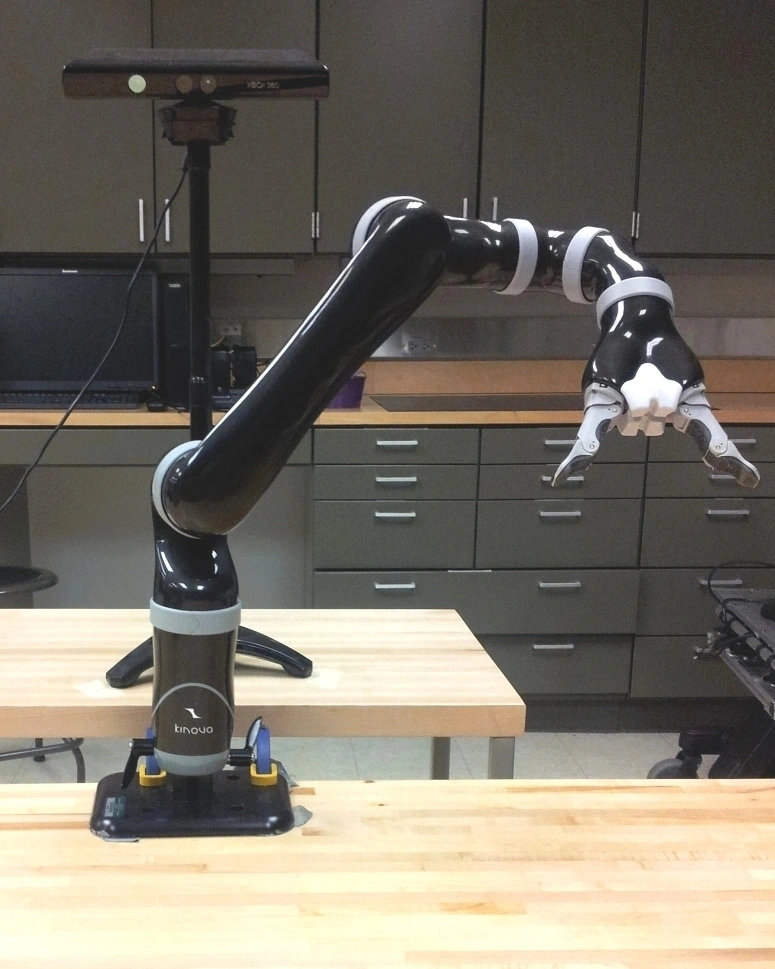
MICO es un brazo Kinova de investigación con una pinza de dos dedos en su configuración histórica. Revisamos identificación, control y diferencias entre coordenadas.
 robotica.es
Kinova
MICO es un brazo Kinova de investigación con una pinza de dos dedos en su configuración histórica. Revisamos identificación, control y diferencias entre coordenadas.
Ficha actualizada el .
Web oficialInvestigar agarre y manipulación mediante un brazo de seis ejes con una pinza de dos dedos.
Quién está detrás
Fabricante de brazos robóticos JACO y MICO, con integración publicada para manipulación e investigación.
Conocer la empresa o el proyecto ↗En robotica.es · 1 artículo