MICO: programar la pinza también exige comprobar el modelo del brazo
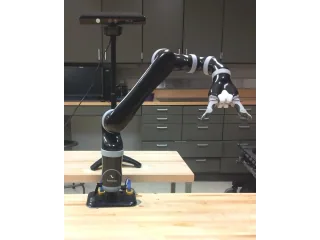
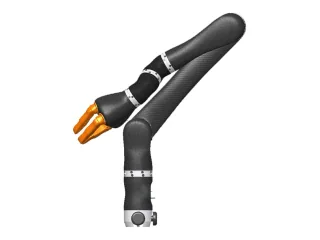
MICO es un brazo Kinova de investigación con una pinza de dos dedos en su configuración histórica. Revisamos identificación, control y diferencias entre coordenadas.
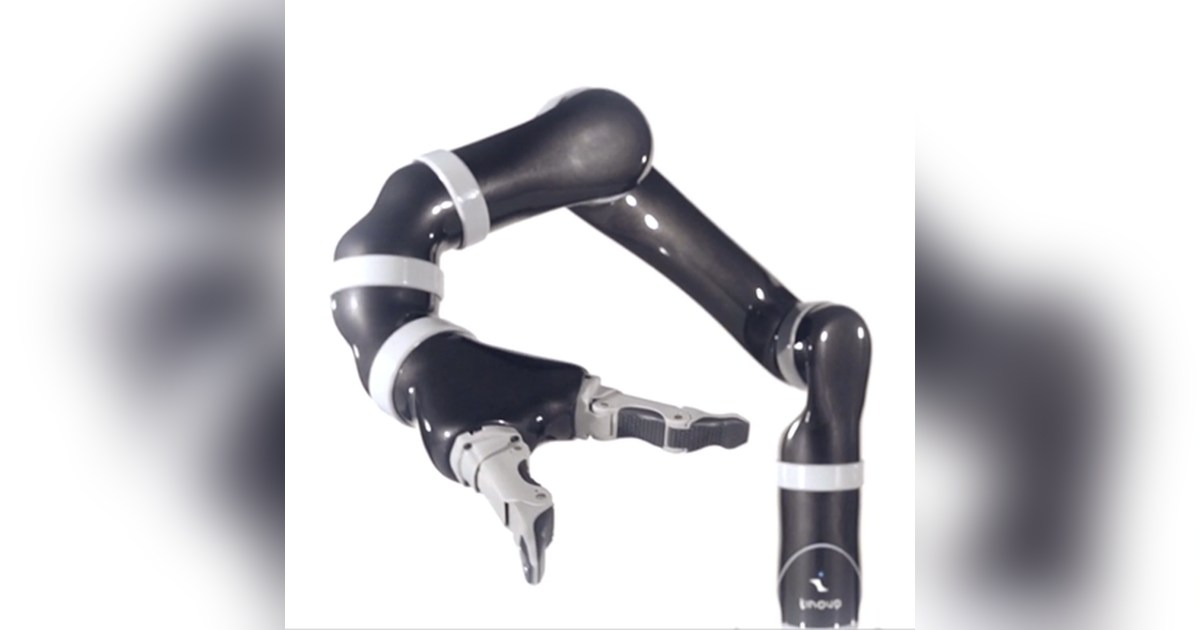
MICO es un brazo de Kinova documentado para manipulación e investigación. La configuración histórica descrita en el directorio ROS combina seis grados de libertad y una pinza de dos dedos, con una geometría propia que debe identificarse al preparar una aplicación.
La documentación del modelo en Robots de ROS lo distingue de JACO. Aunque ambas familias comparten una integración de software, no procede copiar la descripción física de una a la otra para calcular una trayectoria o representar la herramienta.
Los dedos y el brazo usan medidas distintas
El repositorio oficial de Kinova publica control de articulaciones, posiciones cartesianas y dedos. Explica que determinadas unidades de posición de la pinza son conversiones de las vueltas del mecanismo. Elegir una cifra en milímetros no convierte automáticamente el movimiento en una medida directa del objeto agarrado.
En un ensayo de recogida conviene observar por separado la posición del brazo y el cierre de la pinza. Un objetivo cartesiano bien alcanzado puede fallar si el objeto está mal orientado respecto a los dedos o si el cierre no corresponde a su geometría.
La integración permite utilizar el modelo URDF o la solución interna del controlador. Las referencias de coordenadas no son necesariamente idénticas en ambas vías. Antes de comparar resultados hay que indicar qué representación se utilizó.
También es necesario revisar versión de ROS y generación de MICO. El repositorio conserva reglas de identificación que agrupan modelos históricos, además de notas sobre funciones y restricciones.
MICO interesa para aprender manipulación física con interfaces documentadas. El resultado depende del modelo, las coordenadas y el agarre elegidos; disponer de un ejemplo de control no acredita capacidad para cualquier objeto o tarea de asistencia.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.