ABB IRB 1200 Gen2: cuatro variantes para células compactas
La segunda generación del IRB 1200 combina variantes de 5 a 9 kg con alcances de 0,7 o 0,9 metros. La simulación debe partir de la referencia exacta del brazo.
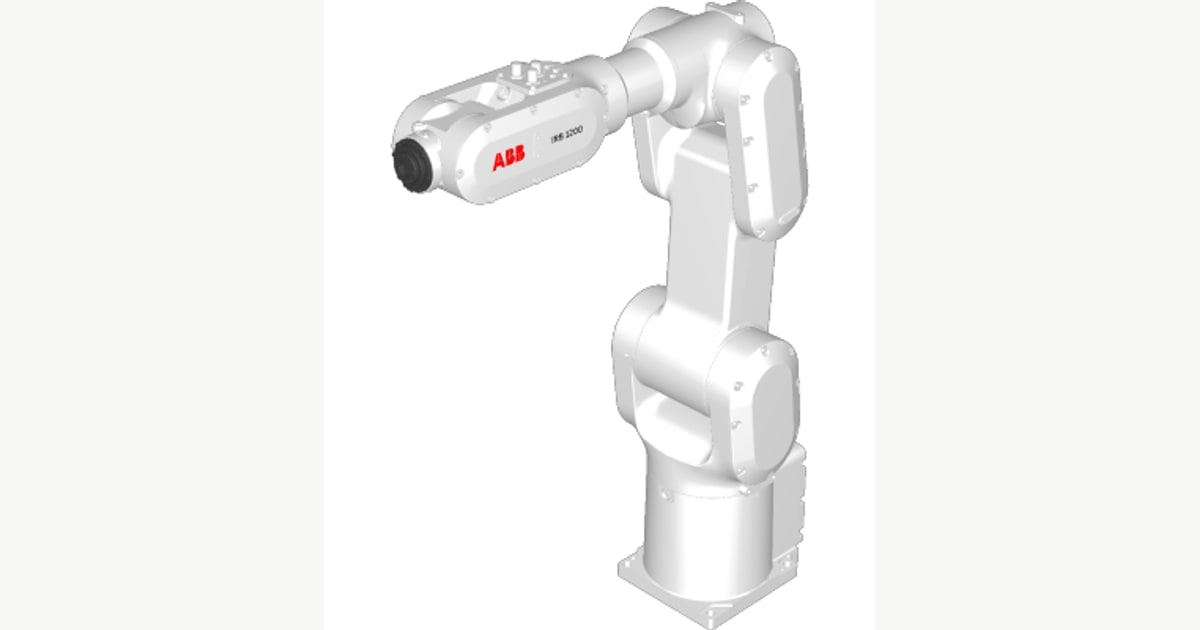
La segunda generación de ABB IRB 1200 reúne cuatro variantes para automatizar operaciones en células compactas. La familia utiliza el controlador OmniCore y combina cargas de cinco a nueve kilogramos con alcances de 0,7 o 0,9 metros. La referencia completa decide qué capacidad se está comprando.
ABB presentó esta generación en 2025. Consultar una ficha del IRB 1200 anterior puede conducir a dimensiones, masas o prestaciones diferentes. Para diseñar una célula, la identificación Gen2 debe mantenerse en planos, simulación y oferta.
Cuatro combinaciones de carga y alcance
La ficha actual enumera 5 kg y 0,9 metros; 7 kg y 0,7 metros; 8 kg y 0,9 metros; y 9 kg y 0,7 metros. No son dos máximos que puedan combinarse libremente: la variante de mayor carga no ofrece el alcance de la más larga.
La herramienta también forma parte de la carga. Antes de elegir, hay que considerar pinza, adaptadores, pieza, centro de gravedad y condiciones de movimiento. Un objeto que pesa menos que el máximo publicado no resuelve por sí solo todos esos requisitos.
La marca orienta la familia a operaciones como montaje, dispensado y acabado de superficies. Para una operación de dispensado, por ejemplo, el recorrido, la orientación de la herramienta y la sincronización con el material aplicado pueden importar tanto como llegar a un punto.
Repetibilidad de posición y de trayectoria
ABB publica valores distintos para repetibilidad de posición, repetibilidad de trayectoria y precisión de trayectoria. Conviene conservar esos términos al comparar equipos. Volver a una posición no equivale a seguir toda una línea con el mismo error durante una operación continua.
Los mejores valores anunciados corresponden a condiciones y variantes específicas de la familia. No deben tratarse como una tolerancia garantizada para cualquier pieza, velocidad y herramienta. La validación debería utilizar el proceso real y el criterio que afecta a la calidad del producto.
La elección de OmniCore también responde a los requisitos de instalación. La página enumera varios controladores compatibles y opciones de integración para conexiones y equipos externos. El presupuesto debe identificar el controlador, las interfaces y las licencias que necesita la célula.
Simular la referencia exacta
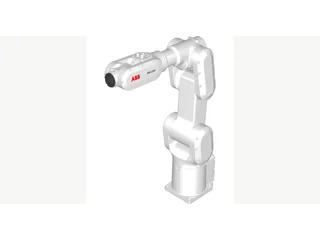
La biblioteca independiente de RoboDK contiene el IRB 1200-5/0.9 Gen2 como modelo de seis ejes, cinco kilogramos y 900 milímetros de alcance. Esa referencia permite preparar una simulación diferenciada de la versión anterior que también figura en su catálogo.
Un modelo de simulación ayuda a comprobar alcance, orientaciones y posibles interferencias con útiles y mesas. Su presencia en una biblioteca no certifica el proceso ni elimina la necesidad de revisar datos oficiales, parámetros del controlador y herramientas reales.
Para una célula compacta interesa probar el acceso a todas las posiciones, los cambios de pieza y el mantenimiento. Un brazo pequeño todavía necesita espacio alrededor de la instalación y una forma de recuperar el ciclo cuando se interrumpe.
No damos un precio universal para el robot: configuración, controlador, herramientas e integración modifican el proyecto. Una oferta comparable debería mantener esos elementos visibles y asociarlos a la misma variante.
El IRB 1200 Gen2 puede complementar el recorrido sobre ABB YuMi cuando se estudian montajes con otra arquitectura. Frente al Doosan M1013, conviene comparar la operación completa y el alcance requerido, además del tipo de brazo y su carga nominal.
Imagen: RoboDK, render del modelo IRB 1200-5/0.9 Gen2 de su biblioteca de simulación.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.