Doosan M1013: qué hace falta para atender una máquina
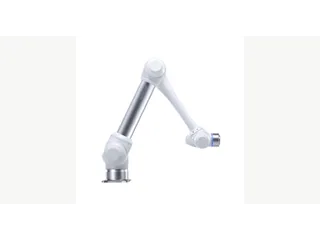
M1013 combina 10 kg de carga y 1.300 mm de alcance. Atender una máquina exige completar el brazo con herramienta, comunicaciones y una aplicación validada.
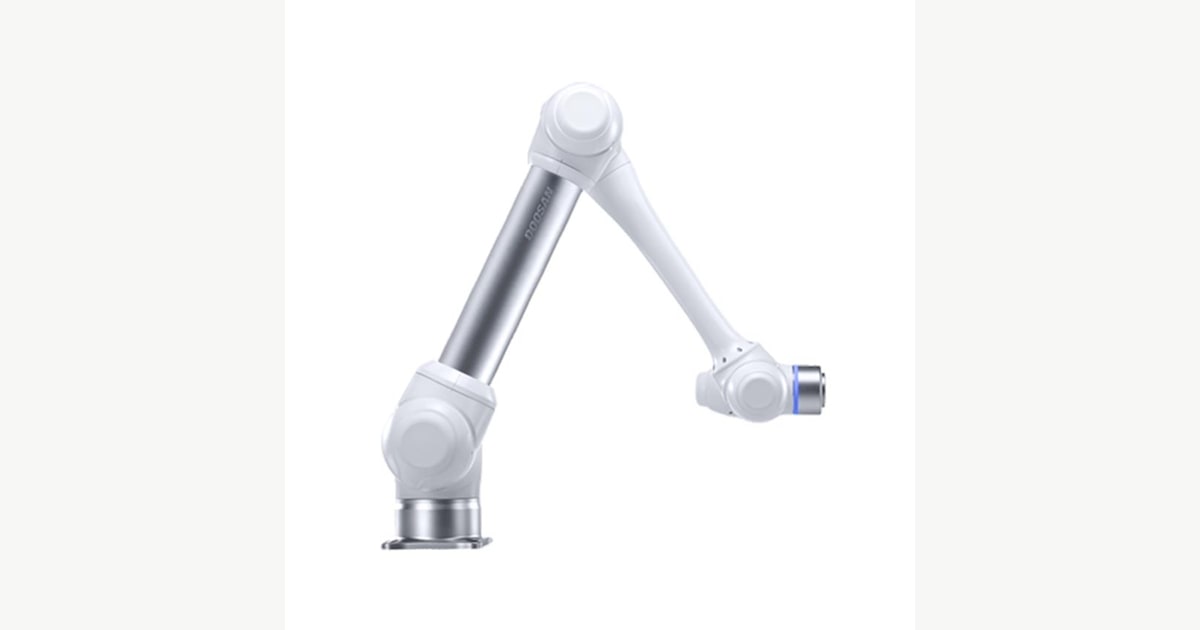
Doosan M1013 puede formar parte de una célula para cargar y descargar una máquina, pero el brazo solo no completa esa operación. La herramienta debe sujetar la pieza, la máquina debe comunicar su estado y el programa debe coordinar ambas. El interés del modelo está en disponer de alcance, carga y control de fuerza para diseñar esa aplicación.
La ficha de Doosan Robotics publica 10 kg de carga, 1.300 mm de alcance y ±0,05 mm de repetibilidad. Son características del brazo; el tiempo y la fiabilidad de un proceso necesitan comprobarse con la pieza y la herramienta reales.
Definir la pieza y la herramienta antes de la trayectoria
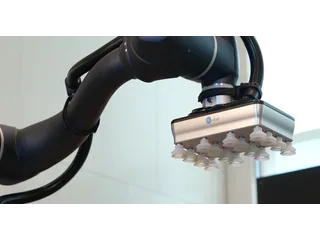
La masa que se maneja incluye el equipo colocado en la muñeca. Una pieza que parece quedar dentro del límite puede dejar un margen distinto cuando se suma la pinza, el adaptador y otros componentes. Además, el centro de gravedad y la geometría modifican las condiciones del movimiento.
La preparación del agarre debe definir por dónde se sujeta la pieza y cómo se verifica que está presente. Para una descarga puede ser necesario contemplar el estado en el que sale de la máquina. Esas decisiones pertenecen al proceso y no quedan resueltas por una cifra de carga útil.
El fabricante describe sensores de par en los seis ejes y control de fuerza. Pueden servir para adaptar una interacción de contacto, pero el ajuste debe corresponder a la aplicación. Detectar una variación de fuerza no equivale a identificar automáticamente su causa.
Una pinza compatible todavía necesita configuración
Robotiq identifica M1013 entre los modelos compatibles con sus pinzas adaptativas. Su catálogo y soporte permiten seleccionar una herramienta con integración documentada. Esa compatibilidad proporciona un punto de partida, no la comprobación de que cualquier pieza quedará sujeta.
El programa debe decidir cuándo cerrar la pinza, qué señal acepta como agarre y qué hacer si falta la pieza. En un ensayo propuesto, interesa comprobar primero esa secuencia con la máquina sin ejecutar su operación, y después incorporar los estados que condicionan el intercambio.
La simulación puede ayudar a revisar posiciones y volúmenes. RoboDK mantiene un modelo de M1013 en su biblioteca. La geometría de la herramienta y de los objetos debe añadirse para que el recorrido representado corresponda al montaje.
La coordinación con la máquina decide el ciclo
Antes de abrir una puerta, entrar con el brazo o retirar la pieza, el controlador necesita conocer el estado pertinente de la máquina. La secuencia debe incluir confirmaciones y respuestas ante una condición que no llega. Un movimiento bien enseñado puede quedar bloqueado si la comunicación está mal definida.
El manual de Doosan sitúa el peso del brazo en 33 kg y documenta las condiciones del equipo. La fijación y el espacio de trabajo deben prepararse con esa información. La plataforma ofrece varias opciones de controlador, que deben identificarse en la oferta junto con las interfaces necesarias.
La repetibilidad indica cómo vuelve el robot a una posición bajo condiciones definidas. No describe por sí sola la tolerancia de montaje de una pieza ni la precisión de una cámara. Cada medida debe relacionarse con el punto del proceso que se necesita controlar.
La guía de Kinova Gen3 ofrece otra escala de manipulación. En Industria y Logística, M1013 se puede valorar con una pregunta concreta: si el conjunto de brazo, herramienta y comunicación ejecuta el intercambio de piezas que necesita la máquina.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.