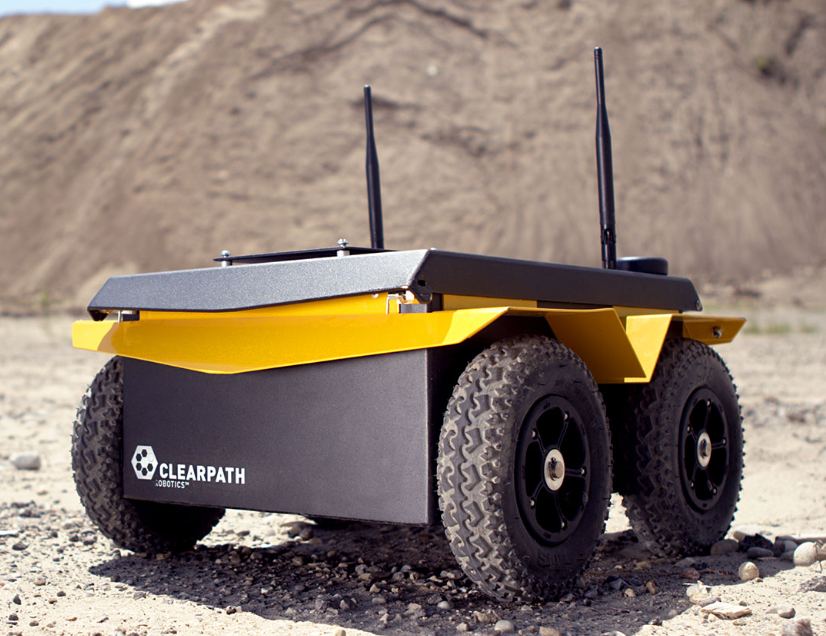
Jackal J100: una base móvil que exige elegir sus sensores
Jackal admite hasta 20 kg de carga para investigación móvil. Las guías de Clearpath e Intel separan la plataforma, los sensores añadidos y el software de navegación.
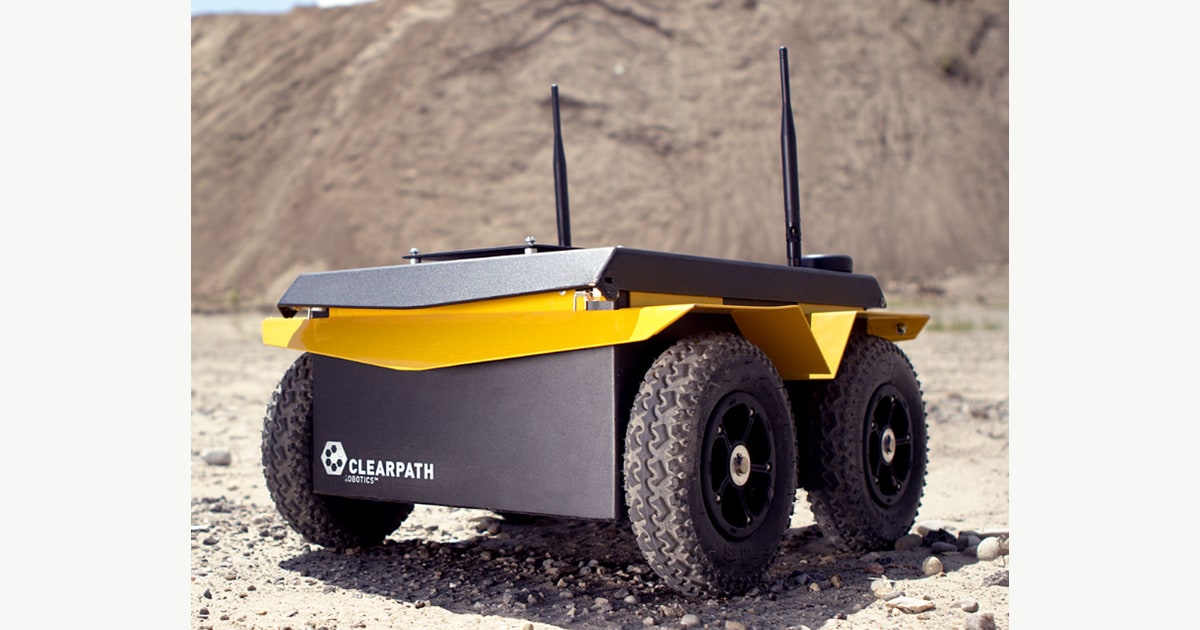
Jackal J100 ofrece una base de cuatro ruedas para investigar navegación móvil, pero el comportamiento autónomo depende de los sensores y del software que se integren. Clearpath Robotics documenta el vehículo y sus interfaces; Intel publica una configuración de navegación concreta sobre Jackal. Esa separación permite definir qué se compra y qué se debe desarrollar.
El manual actual de Jackal indica 20 kg de carga máxima y 2 m/s de velocidad máxima. El equipo incluye ordenador y sensórica básica, mientras que los módulos de percepción se seleccionan según la aplicación.
El primer diseño es dónde colocar los sensores
La guía de integración de Clearpath aborda fijación mecánica, alimentación y software. La plataforma admite cámaras, lidar y otros componentes, pero cada añadido necesita un montaje y conexiones compatibles.
La posición del sensor cambia lo que puede observar. Una cámara próxima al suelo y otra colocada sobre un mástil no generan la misma vista ni comparten las mismas zonas ocultas. Esa geometría debe quedar representada en las transformaciones y en el modelo del robot.
También conviene contar la masa de soportes, cableado y equipos junto a la del sensor. La carga máxima del vehículo no es una reserva independiente para cada componente. Un conjunto alto añade exigencias de estabilidad que una cifra de peso total no resuelve por sí sola.
La autonomía se comprueba con una configuración identificada
La documentación de Open Edge Platform de Intel incluye un recorrido validado con Jackal, cámara RealSense D435i, Ubuntu 24.04 y ROS 2 Jazzy. Describe componentes de percepción, mapas y navegación mediante Nav2.
Ese ejemplo aporta evidencia de una combinación concreta. La propia documentación advierte que un recorrido validado no hace compatibles todas las mezclas de hardware y middleware. Cambiar la cámara, la versión de ROS o el ordenador puede exigir revisar paquetes, configuración y rendimiento.
La aplicación de exploración genera objetivos sobre el mapa y la navegación los convierte en órdenes para la base. Esa cadena permite localizar un fallo: percepción, representación del entorno, elección de objetivo o control del desplazamiento. Llamarlo todo «autonomía» sin identificar esos procesos dificulta reproducir un resultado.
Registrar una misión antes de aumentar su dificultad
Para un ensayo propuesto, se puede comenzar en un espacio representado y recoger datos del recorrido, observaciones de sensores y órdenes enviadas. Después se introduce una variación controlada. Así se puede relacionar un cambio de comportamiento con una diferencia concreta del escenario.
La ficha del vehículo distingue unas ocho horas de uso básico de unas dos de uso intenso. Esa amplitud muestra que la autonomía energética depende de cómo trabaja el equipo. Los equipos añadidos y su alimentación deben incluirse en el presupuesto de la misión.
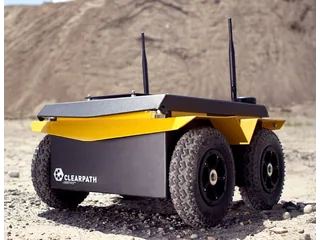
El manual también explica qué llega con la plataforma y qué documentación acompaña a las integraciones contratadas. Una oferta debe detallar sensores, ordenador, soportes y software, además del nombre J100. La imagen de un Jackal con una cámara no confirma que esa cámara forme parte de cualquier unidad.
La guía de Kinova Gen3 aborda otro componente que puede incorporarse a investigación móvil. En Industria y Logística, Jackal tiene interés como banco físico reproducible: su valor para una misión depende del montaje completo y de la configuración con la que se valida.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.