COBOTTA: elegir también el entorno del controlador integrado
COBOTTA combina un brazo de seis ejes y control integrado en unos cuatro kilogramos. Las versiones estándar y OSS proponen entornos de programación diferentes.
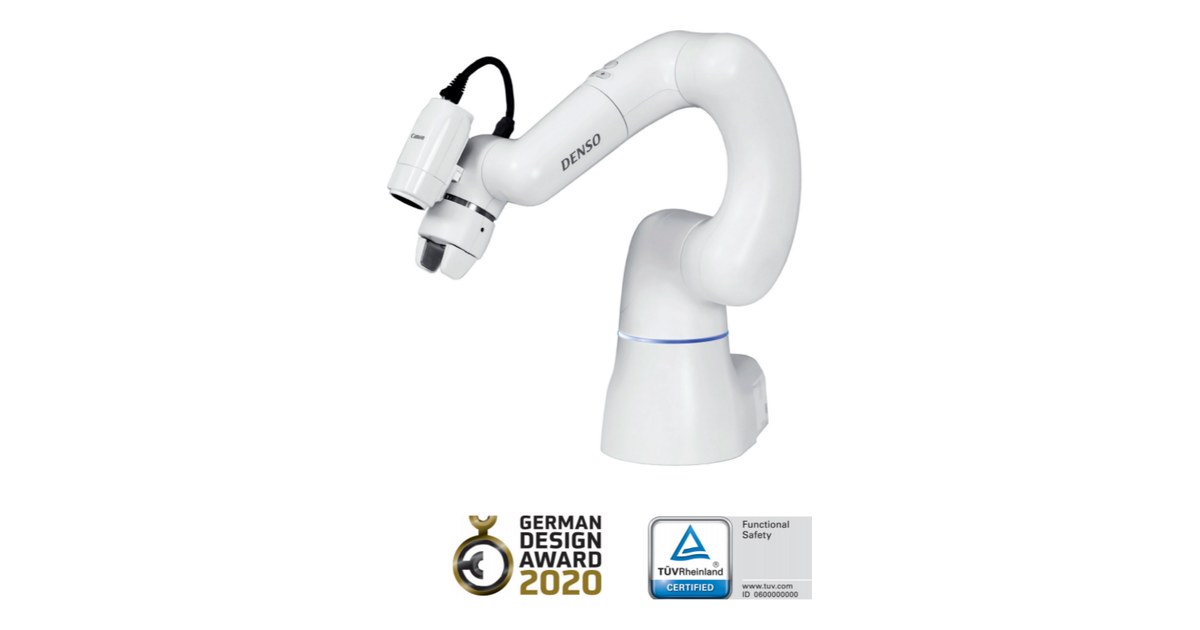
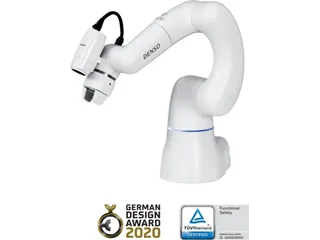
Transportar un brazo pequeño resulta más sencillo cuando lleva su control en la propia base. COBOTTA de DENSO WAVE integra un brazo de seis ejes y controlador en un conjunto de unos cuatro kilogramos, con versiones de software que deben distinguirse al preparar una aplicación.
La referencia original COBOTTA ofrece 500 gramos de carga nominal. COBOTTA PRO pertenece a otra familia de alcance y carga; el nombre completo ayuda a conservar los límites del modelo compacto.
Control integrado y herramienta opcional
El fabricante publica seis ejes para el brazo y una articulación adicional si incorpora su pinza eléctrica. La pinza y la cámara aparecen como opciones, de modo que deben revisarse en el equipo elegido.
La longitud publicada de los dos tramos principales es 342,5 milímetros. Una herramienta desplaza el punto donde se realiza la operación y añade masa al conjunto que se sostiene.
Para evaluar una tarea puede prepararse una pieza y un útil de presentación. Se comprueba cómo llega la herramienta, cómo se recoge la pieza y qué posición necesita para depositarla en el destino.
El Epson T6-B ofrece otra forma de integrar el controlador, con geometría SCARA y una carga distinta. La aplicación concreta permite comparar qué movimientos se necesitan.
Estándar y OSS tienen requisitos diferentes
La ficha de DENSO distingue una versión estándar con software dedicado de COBOTTA y una versión OSS en la que el usuario prepara el entorno, por ejemplo con Linux.
Elegir OSS permite desarrollar una integración propia mediante la API publicada. También implica definir sistema, dependencias y forma de ejecutar el programa que se utilizará con el equipo.
El repositorio denso_cobotta_ros documenta servicios y temas para estados del robot, frenos, motores, botones, señales y pinza. Es una referencia concreta para entender qué información intercambia esa integración de ROS.
La documentación debe corresponder a la versión y al montaje. Antes de trasladar un ejemplo, interesa identificar qué controlador y qué entorno describe, y qué elementos del equipo representa.
La simulación necesita la configuración utilizada
RoboDK dispone de un modelo denominado Denso Cobotta en su biblioteca. Permite estudiar posiciones y recorridos dentro de una representación del montaje.
La simulación parte de herramienta, referencias y útiles que se hayan definido. El equipo real debe utilizar las mismas posiciones y una integración de programación correspondiente a su controlador.
Una comprobación útil puede incluir el acercamiento, la retirada y el espacio que ocupa la pinza cuando está abierta. El lugar donde termina el brazo solo describe una parte de la operación.
La cobertura de COBOTTA PRO permite contrastar el modelo compacto con las propuestas de mayor carga. Sus cifras y configuraciones deben mantenerse separadas.
Una tarea representativa antes de elegir el entorno
Para decidir entre las formas de programación conviene describir qué señales necesita la aplicación. Una operación de recogida puede depender de una pieza disponible, un destino libre y una confirmación del útil.
La versión estándar y una integración propia pueden resolver esas señales con herramientas diferentes. El grado de personalización que necesita el proceso ayuda a determinar qué entorno se va a mantener.
COBOTTA ofrece una propuesta pequeña para manipulación y experimentación industrial. Su portabilidad reúne brazo y controlador, mientras que herramienta, referencias y software completan la aplicación que se quiere ejecutar.
Imagen: DENSO Robotics Europe, COBOTTA.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.