Epson T6-B: el controlador entra en la base de la celda
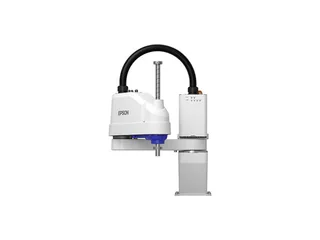
El Epson T6-B integra el controlador en un SCARA de seis kilogramos y 600 milímetros. Sus entornos RC+ y RC+ Express permiten preparar movimientos y señales.
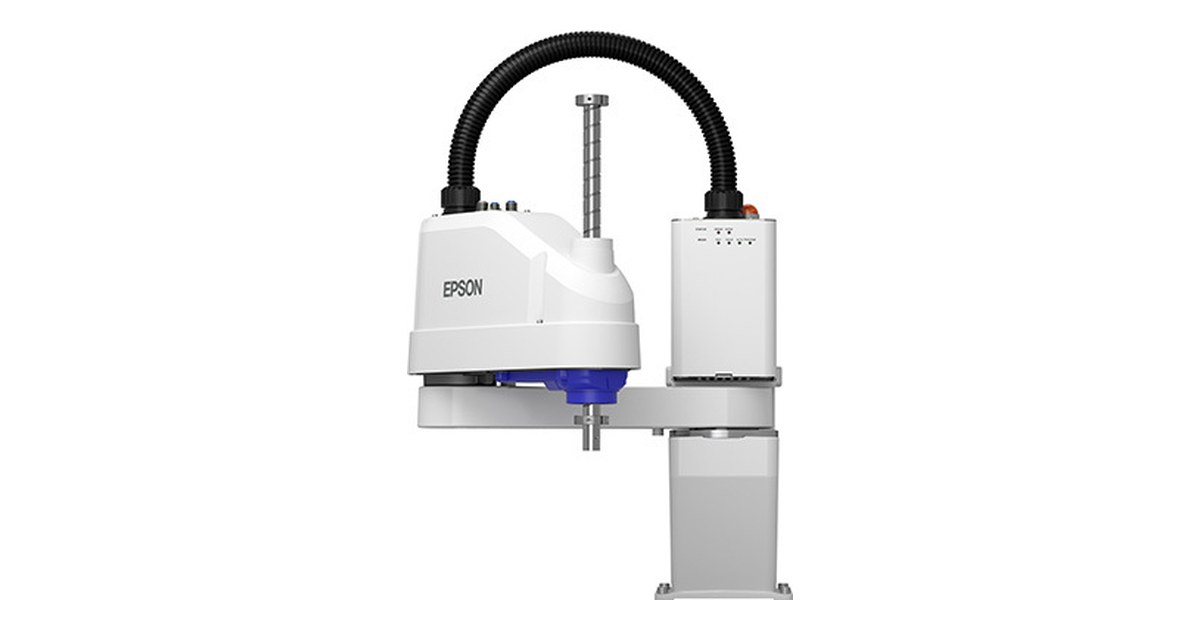
Un robot compacto también necesita espacio para su control y para los servicios de la herramienta. Epson T6-B integra el controlador en la base de un SCARA con 600 milímetros de alcance y hasta seis kilogramos de carga, orientado a tareas de manipulación y montaje.
La ficha ofrece alimentación de 110 o 220 voltios y conexión de potencia para el útil final. Esta organización reduce elementos separados del conjunto, aunque la celda todavía debe resolver presentación de piezas, señales y acceso al proceso.
Colocar el robot alrededor de la operación
Un SCARA organiza movimientos en el plano de trabajo y un eje vertical para acercarse o retirarse. La herramienta y su orientación deben corresponder a la operación que se quiere realizar.
Un punto de partida concreto puede ser trasladar una pieza entre dos posiciones de un útil. Se define cómo llega, dónde se recoge, qué altura necesita para el traslado y cómo queda presentada al depositarla.
El alcance publicado se relaciona con esas posiciones y con la herramienta instalada. La carga comprende lo que el robot sostiene, por lo que la pinza y sus conexiones forman parte del conjunto que se evalúa.
El KR 6 R700-2 ofrece una geometría articulada diferente. Elegir entre ambas propuestas requiere describir la orientación y el recorrido que exige la pieza.
Dos entornos para preparar la secuencia
Epson incluye RC+ y RC+ Express. La marca presenta el primero como su entorno de desarrollo con herramientas avanzadas, y el segundo como una opción visual para enseñar aplicaciones sencillas con poca experiencia de programación.
La interfaz visual permite organizar la secuencia, pero el proceso sigue necesitando decisiones claras. Una actividad representativa puede comprobar tres situaciones:
- La pieza está disponible y el destino se encuentra libre: se ejecuta el traslado previsto.
- Falta la pieza: la secuencia conserva una respuesta definida antes de cerrar la pinza.
- El destino sigue ocupado: el robot espera o sigue la rama preparada para esa condición.
Las señales que describen esas situaciones pueden proceder del útil o de equipos externos. Su significado debe estar definido para que el movimiento tenga una condición de inicio y una de finalización.
En la sección de industria se pueden contrastar otras formas de enseñanza de trayectorias y comunicación con equipos de una celda.
El tipo de movimiento también describe el recorrido
La documentación de RoboDK distingue instrucciones articulares y lineales. Una posición final común puede alcanzarse con recorridos diferentes según la instrucción y la configuración del robot.
Ese concepto ayuda a revisar una secuencia de recogida y entrega: el acercamiento a una pieza, la retirada vertical y el traslado libre tienen condiciones distintas. La geometría del útil debe reflejarse en los puntos intermedios.
La simulación necesita representar herramienta, referencias y elementos del montaje. Después, el programa y la integración utilizados en el equipo real deben corresponder al controlador seleccionado.
El T6-B aporta una forma concreta de reducir el espacio dedicado al control, junto con dos entornos de programación. Su utilidad se valora en una operación definida, con piezas y herramientas reales.
Antes de escoger el equipo, interesa revisar el ciclo completo y los servicios necesarios alrededor de la base. La celda termina de tomar forma cuando la secuencia puede repetir la tarea y responder a las condiciones que ocurren entre un movimiento y el siguiente.
Imagen: Epson, T6-B All-in-One SCARA.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.