KR 6 R700-2: el alcance se mide también con la herramienta
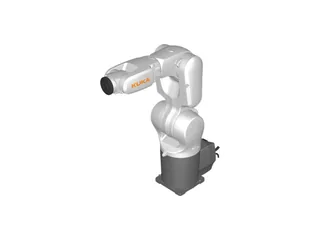
El KUKA KR 6 R700-2 ofrece seis ejes y 726 milímetros de alcance. La pinza, su orientación y la posición de los útiles determinan el trabajo dentro de la celda.
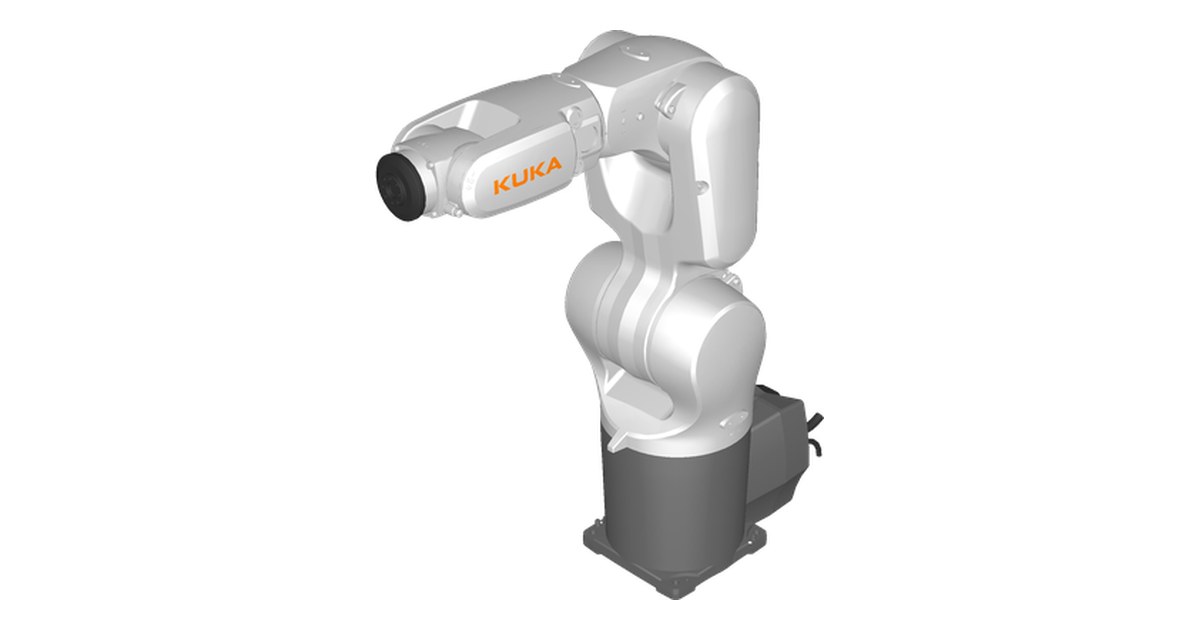
Una pieza puede encontrarse dentro del alcance anunciado de un robot y requerir una orientación que complique la llegada de la pinza. El KR 6 R700-2 de KUKA ofrece seis ejes y 726 milímetros de alcance, que deben relacionarse con la herramienta y el proceso de la celda.
KUKA lo incluye en la familia KR AGILUS y publica una carga nominal de seis kilogramos para la versión estándar. La selección parte del modelo concreto, porque las variantes de entorno y los brazos de mayor alcance tienen referencias propias.
Del eje a la punta que trabaja
La herramienta desplaza el punto donde ocurre el proceso respecto a la brida del robot. Una pinza larga puede alcanzar una pieza desde otra posición, pero también cambia la forma de acercarse y el volumen que ocupa durante un giro.
Por eso el diseño comienza con la pieza, el útil y la orientación de recogida. Después se coloca el robot y se comprueban llegada, retirada y paso hacia el destino.
La masa de la herramienta también forma parte de la carga. El dato nominal debe relacionarse con el conjunto que sostiene el brazo y con las condiciones de carga publicadas por KUKA, incluidos centro de gravedad e inercia.
El ABB IRB 1100 ofrece otra referencia compacta. La comparación de alcance y carga gana sentido cuando se utiliza la misma pieza y una herramienta definida.
La simulación permite revisar el recorrido
RoboDK mantiene un modelo específico KR 6 R700-2 en su biblioteca. Esto permite preparar una representación del brazo, añadir herramienta y útiles y estudiar una secuencia antes de trasladarla al montaje real.
Una revisión útil incluye posiciones intermedias, acercamiento a la pieza y retirada. Que dos puntos finales sean accesibles no explica por sí solo lo que sucede durante el movimiento entre ambos.
El modelo de simulación necesita describir el equipo y las referencias utilizados. Mover un soporte, cambiar la longitud de la pinza o girar un útil modifica el recorrido que se estaba comprobando.
Montaje y versión de entorno
La ficha de KUKA admite distintas posiciones de montaje para la referencia estándar: suelo, techo, pared y ángulo. La elección permite organizar el espacio, aunque también cambia cómo se disponen piezas y servicios alrededor del robot.
La familia incluye versiones para entornos particulares. Una variante preparada para limpieza, protección electrostática u otras condiciones debe seleccionarse por su propia referencia y documentación.
La protección publicada para un brazo tampoco describe automáticamente la pinza, los conectores añadidos o los equipos de la celda. Su compatibilidad con el proceso se comprueba como conjunto.
Preparar una secuencia representativa
Para evaluar la propuesta puede elegirse una pieza real y seguir cuatro momentos: detección o presentación, recogida, traslado y entrega. En cada uno interesa conocer posición, orientación y señal que permite continuar.
Después se comprueba qué ocurre si falta una pieza o si el destino conserva la anterior. Esas situaciones definen la lógica del proceso que acompaña al movimiento del brazo.
El FANUC CRX-10iA muestra otra forma de preparar trayectorias con un equipo de características distintas. En la galería de Robots se pueden contrastar las fichas de cada modelo.
El KR 6 R700-2 ofrece una base concreta para manipulación compacta. La decisión se completa cuando sus ejes, la herramienta y los útiles consiguen ejecutar la secuencia de trabajo prevista en el espacio disponible.
Imagen: representación del KR 6 R700-2 en la biblioteca de RoboDK.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.