FANUC CRX-10iA: enseñar puntos y revisar la trayectoria
El CRX-10iA combina diez kilos de carga con programación táctil por bloques. Una operación repetible exige definir también herramienta, señales y recorridos intermedios.
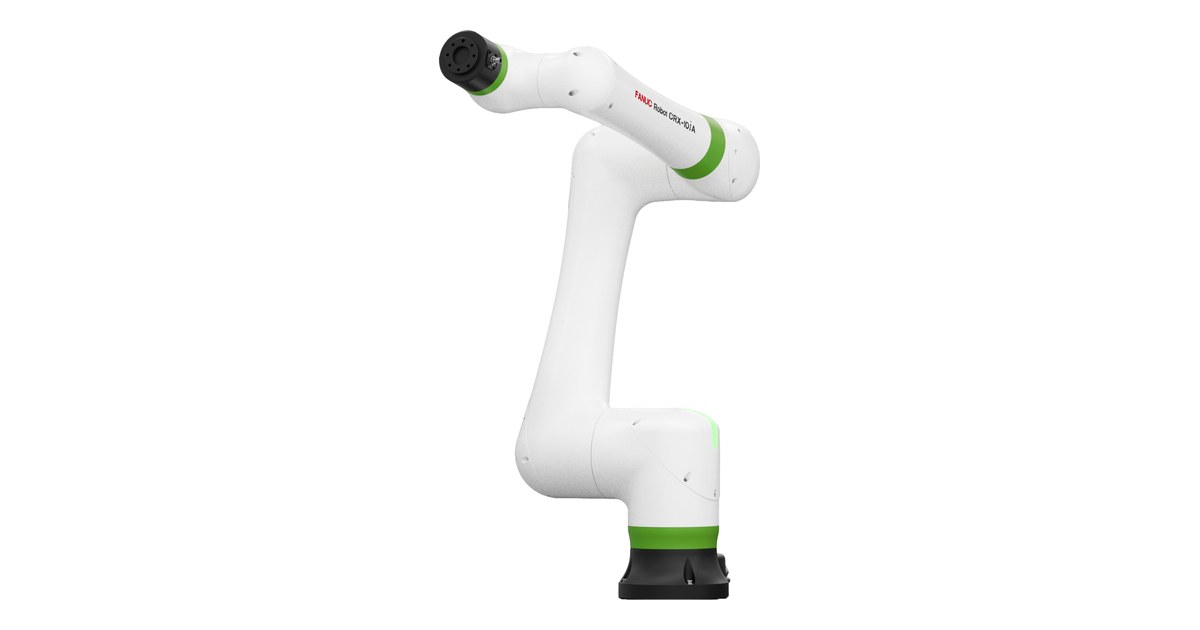
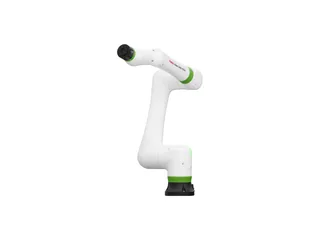
Una interfaz sencilla facilita indicar qué debe hacer un robot. La operación completa sigue dependiendo de cómo entra la herramienta, qué confirma una señal y por dónde se mueve el brazo. El FANUC CRX-10iA combina programación táctil con diez kilos de carga y 1.249 milímetros de alcance para trabajar esas decisiones.
La página actual de FANUC identifica seis ejes, cuarenta kilos de peso mecánico y control mediante una interfaz de arrastrar y soltar. Es una configuración concreta dentro de una familia que incluye otros alcances y capacidades.
Dar nombre a las partes del ciclo
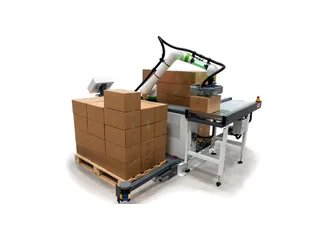
Una demostración de recogida puede parecer una secuencia de dos puntos: coger y depositar. Al convertirla en una operación repetible aparecen más decisiones, como la aproximación de la pinza, la confirmación de agarre y la retirada de la pieza.
Separar esas fases permite explicar qué debe suceder antes del siguiente movimiento. Una señal de herramienta abierta no confirma que haya una pieza, y una posición alcanzada no garantiza que el agarre haya funcionado.
La interfaz táctil que describe FANUC reduce el trabajo de escribir instrucciones para estas acciones. La claridad del programa depende también de cómo se organizan y nombran las condiciones de cada fase.
Simular el modelo correcto
RoboDK ofrece un modelo específico del CRX-10iA. Su biblioteca coincide en carga, alcance, número de ejes y peso, lo que permite situar el brazo en una geometría preliminar de célula.
El CRX-10iA/L tiene otro alcance. Sustituir una variante por la otra en el simulador modifica las posturas posibles, aunque el nombre comercial resulte parecido. La trayectoria debe comprobarse con la geometría que se instalará.
El ABB IRB 1100 ofrece otra escala de brazo para operaciones compactas. El CRX permite mayor alcance nominal, pero esa distancia no determina por sí sola cómo entrará la pinza en una máquina.
La velocidad forma parte de la aplicación
FANUC publica modos de movimiento con velocidades diferentes e indica que la selección depende de la evaluación del sistema. No corresponde convertir la mayor cifra disponible en velocidad constante de toda la operación.
La distancia entre puntos, la orientación y la herramienta afectan al ciclo. Una trayectoria corta puede no alcanzar la velocidad máxima, y el tiempo de esperar una señal puede pesar más que el de desplazamiento.
Una evaluación útil registra el tiempo de cada fase y las situaciones que necesitan intervención. Así se identifica si el trabajo pendiente está en el movimiento, en la alimentación de piezas o en la comunicación con la máquina.
El Dobot CR30H aborda otra capacidad de carga. La comparación requiere revisar el proceso completo, además de la masa que anuncia cada brazo.
De la demostración a una operación repetible
El CRX-10iA puede facilitar una primera programación con una interfaz visual. Para valorar su integración resulta útil pedir una prueba con la herramienta y pieza previstas, incluyendo aproximaciones, señales y recorridos de retirada.
Ese ensayo ofrece información sobre la tarea real. Un programa corto resulta cómodo de editar cuando sus pasos explican con claridad qué condición debe cumplirse y qué movimiento viene después.
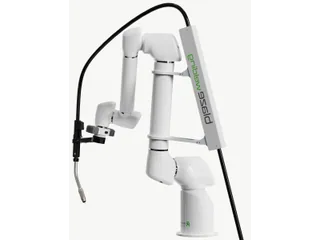
Imagen: FANUC, CRX-10iA.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.