DINERBOT T10: repartir sin bloquear la sala
DINERBOT T10 combina bandejas, detección de retirada, pantalla y navegación visual. Su despliegue exige medir pasillos, cruces y tiempos de servicio.
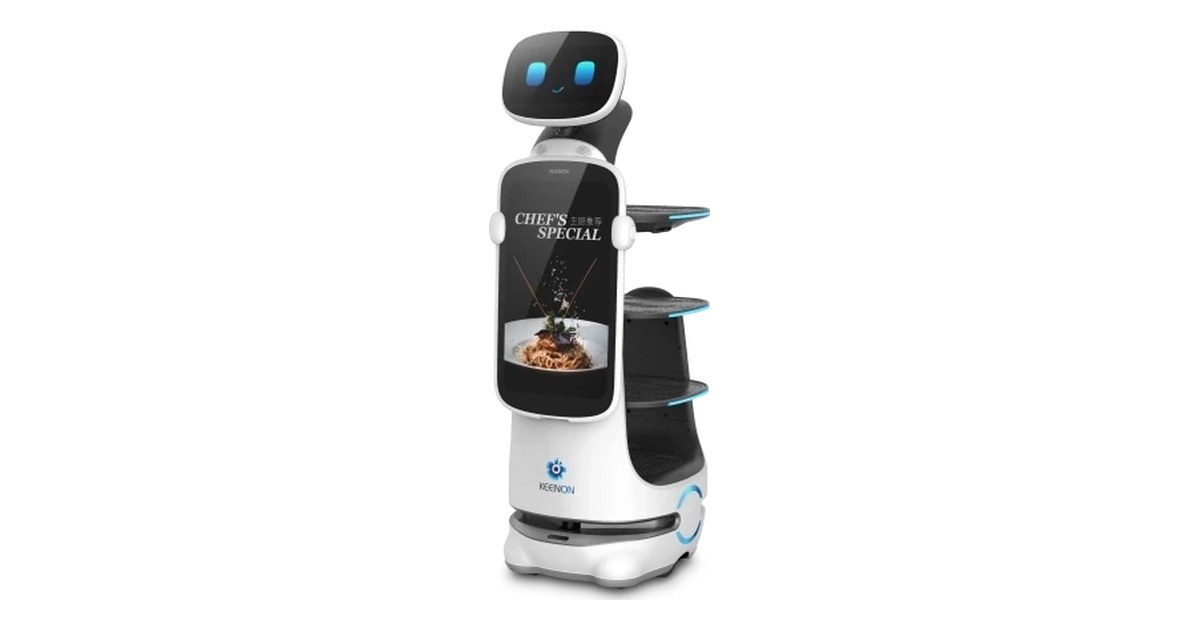
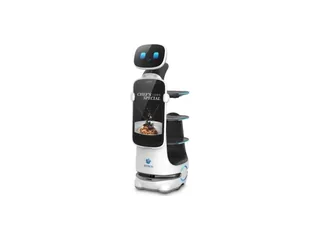
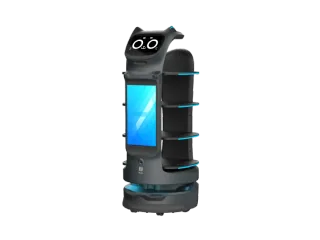
Un robot de reparto en un restaurante no puede evaluarse solo por cuántos platos transporta. DINERBOT T10 de KEENON combina bandejas abiertas, una pantalla de 23,8 pulgadas, cabeza móvil y navegación visual para reparto y comunicación en sala.
La marca anuncia tránsito por pasos desde 59 centímetros y cuatro sensores de visión estéreo más una cámara RGB. Esa cifra de pasillo es una especificación de la máquina, no una autorización para bloquear una ruta de evacuación o ignorar el espacio necesario para las personas.
Cartografiar la sala real
Antes de incorporar el robot se dibujan mesas, puntos de carga, entrada de cocina y zonas donde el personal se cruza con clientes. Hay que medir el ancho libre con sillas ocupadas, no solo con el mobiliario recogido. Una ruta corta puede ensayarse durante un turno tranquilo y repetirse cuando la sala está llena.
La ficha de KEENON describe SLAM visual y coordinación de varios robots. Una flota puede optimizar tareas, pero cada unidad sigue necesitando una ruta segura y un lugar donde esperar si la bandeja no se descarga.
El OTTO 100 también coordina movimientos de flota, en logística industrial. Sus cargas, velocidad y obstáculos no son una referencia para un comedor.
Detectar la recogida
DINERBOT T10 incorpora detección de bandeja y avisos visuales o de voz para que el comensal recoja el pedido. Una prueba operativa debe registrar cuánto tarda una mesa en retirar el plato y qué ocurre si nadie responde. La interacción de pantalla no debería impedir que un trabajador intervenga.
La pantalla grande puede mostrar información o publicidad, pero también modifica la atención de quienes cruzan la ruta. Conviene separar el ensayo de transporte del ensayo de contenidos y comprobar que ambos funcionan juntos sin distraer en los puntos de cruce.
El ARI de PAL Robotics está diseñado para interacción social más amplia. T10 tiene una tarea operativa concreta: llevar, avisar, esperar y volver.
Un distribuidor francés muestra un T10 repartiendo bebidas en O Grand Buffet, en Auxerre. Es una evidencia de despliegue, no una medición independiente del ahorro de trabajo.
Medir el beneficio
Una evaluación pequeña puede contar trayectos por hora, intervenciones del personal, esperas por pasillo bloqueado y entregas no recogidas. Si el robot libera tiempo de desplazamiento pero introduce muchas incidencias, la mejora neta será menor que la sugerida por una demostración.
KEENON ofrece el producto mediante contacto comercial y no publica un precio universal. El coste debe incluir integración, mantenimiento, cambios en la sala y formación del personal.
T10 sirve cuando el recorrido se adapta a la operación cotidiana. Pantalla, sensores y flota no sustituyen la medición de las entregas reales.
Imagen: KEENON Robotics, DINERBOT T10.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.