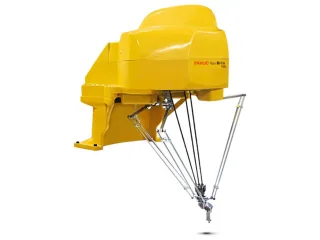
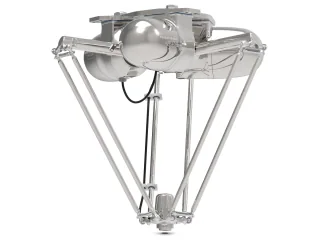
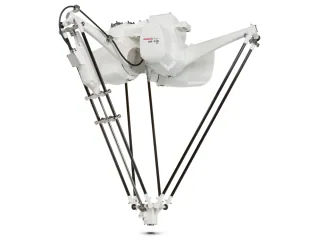
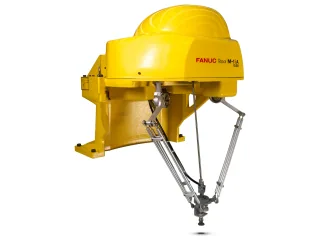
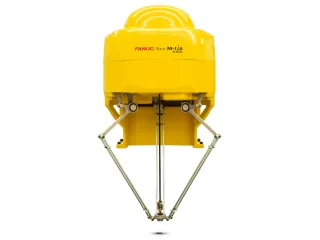
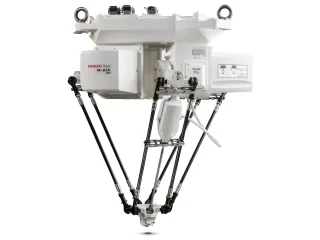
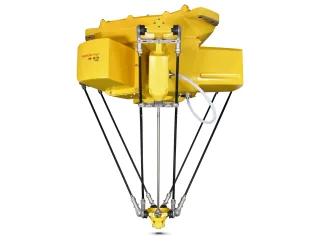
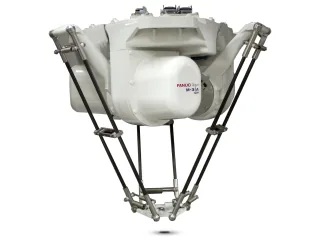
FANUC M-1iA/0.5AL: carga y área de trabajo del robot delta
FANUC M-1iA/0.5AL ofrece 0,5 kg y 420 mm para recogida y colocación. Comparamos su configuración con modelos próximos y explicamos los datos que condicionan su uso.
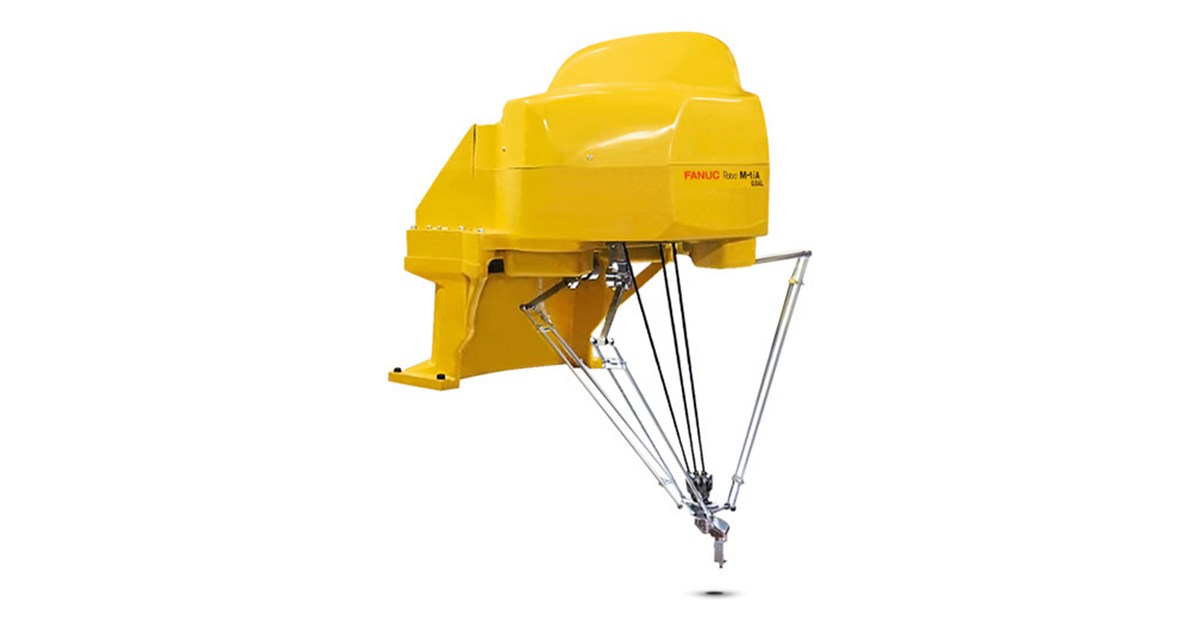
El FANUC M-1iA/0.5AL utiliza una estructura delta para recoger y colocar piezas con 0,5 kg de carga. Las especificaciones del fabricante indican 420 mm para la dimensión de trabajo publicada. Para elegirlo interesa delimitar dónde estará la pieza al recogerla y qué orientación necesita al dejarla, además de la masa que llevará la herramienta.
Elegir los movimientos del útil
El M-1iA/0.5SL comparte los 0,5 kg y 420 mm del M-1iA/0.5AL, pero publica 4 ejes frente a los 6 de esta referencia. La diferencia está en los movimientos de la herramienta, no en la carga o la dimensión de trabajo. Conviene preparar la trayectoria con el número de ejes del modelo elegido, incluida la orientación que necesita la pieza al depositarla.
Movimiento y colocación del útil
La versión incorpora 6 ejes. Ese dato debe acompañar al área de trabajo al escoger el útil: los modelos delta de distintas articulaciones no ofrecen las mismas posibilidades de orientación de la pieza.
La repetibilidad publicada es de ±0,03 mm. Expresa la capacidad de regresar a una posición bajo las condiciones de la especificación; la tolerancia del proceso incluye además la fijación de la pieza y el montaje de la herramienta.
Preparar el soporte y el control
La masa del M-1iA/0.5AL se publica como 26 kg y las posiciones previstas son suelo, techo, montaje inclinado. Ese peso pertenece al robot; al estudiar el soporte deben añadirse herramienta, pieza y esfuerzos transmitidos por el movimiento.
La referencia indica el controlador R-30iB Plus Controller. Ese dato permite comprobar la integración con el puesto existente: programas, periféricos y señales deben prepararse para el sistema de control que acompaña a este brazo.
La ficha lista protección IP20 en cuerpo y muñeca. La clasificación debe leerse con la versión suministrada y las condiciones de limpieza o exposición que admite su documentación.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.