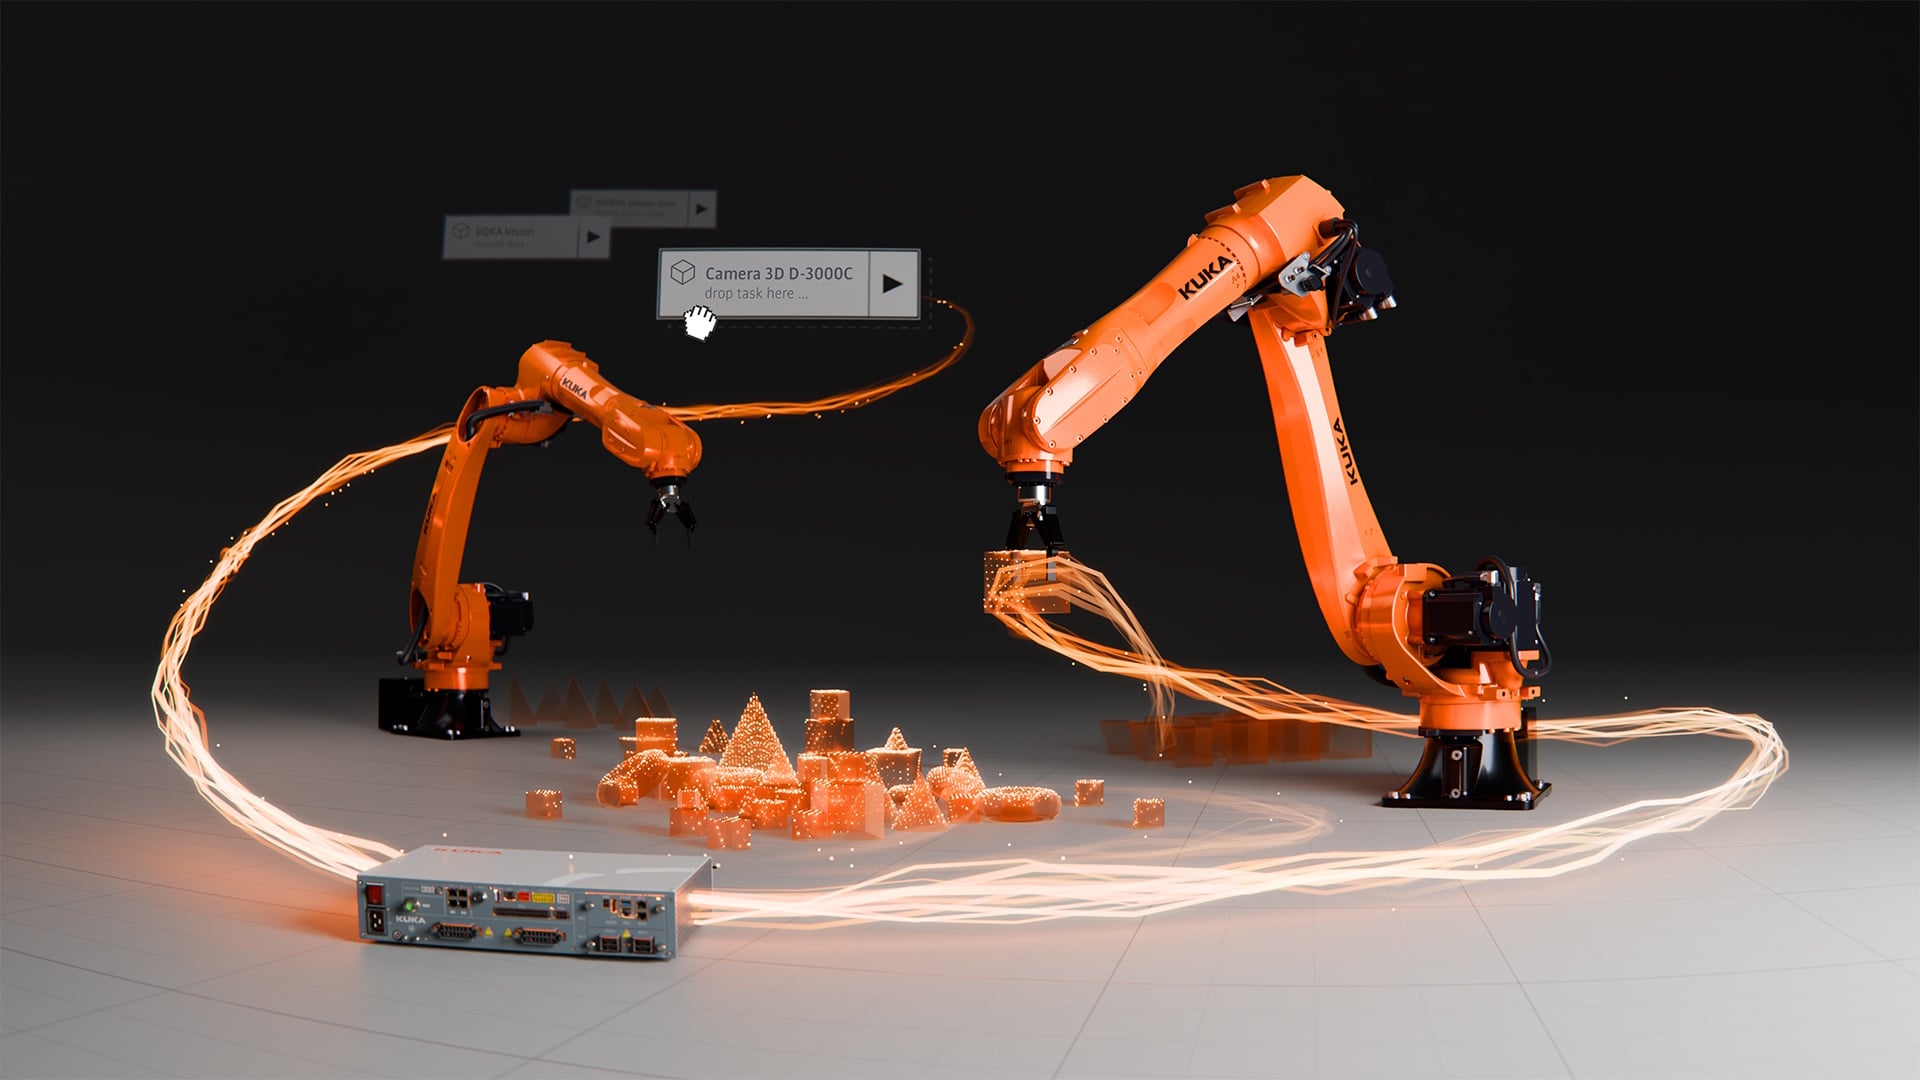
KUKA lleva la visión para agarrar piezas al controlador
iiQKA.AI Vision integra visión 2D y 3D en el controlador de KUKA. Qué componentes requiere y por qué configurar el agarre sigue exigiendo calibración y pruebas.
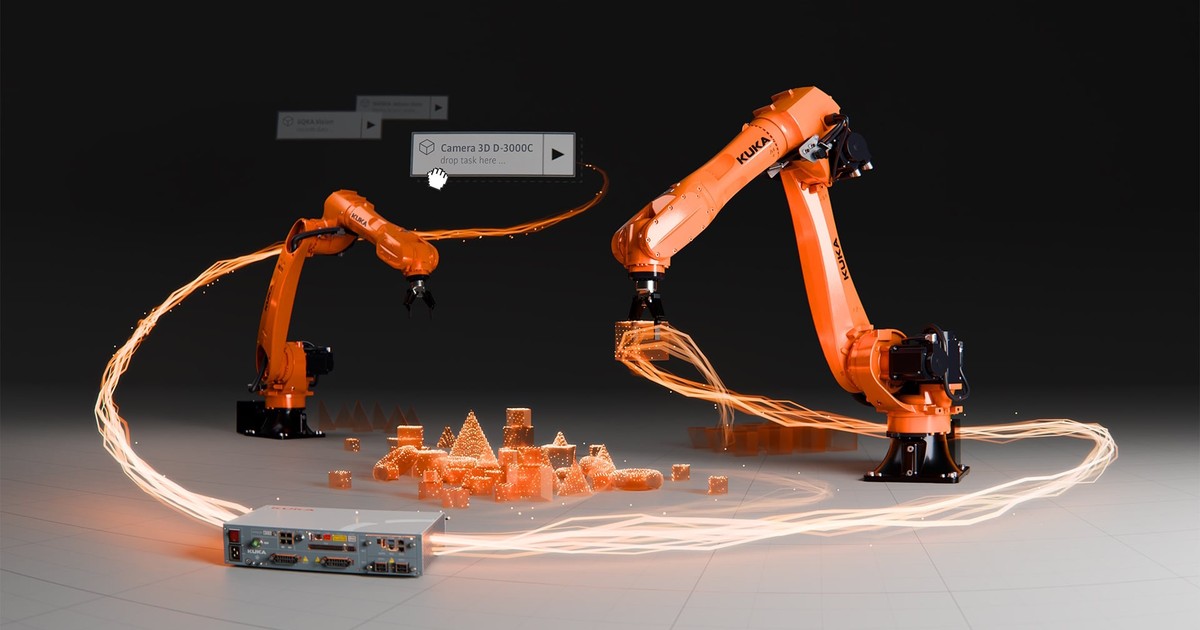
KUKA iiQKA.AI Vision permite calcular dónde agarrar una pieza a partir de imágenes y enviar ese resultado al robot, con el procesamiento dentro del controlador. El software, anunciado el 8 de octubre [en], busca simplificar instalaciones que necesitan localizar objetos antes de moverlos. La propuesta evita un ordenador industrial externo para la visión, pero sigue requiriendo cámaras y una unidad de cálculo integrada.
Para un integrador, el cambio está en reunir percepción y control en el ecosistema de KUKA. La empresa presenta una solución de producto; el anuncio no identifica una fábrica que ya la utilice ni aporta resultados de ciclos completos de recogida.
Un punto de agarre necesita coordenadas que el robot entienda
En una bandeja con piezas colocadas siempre igual, el brazo puede repetir posiciones conocidas. Si llegan giradas o apiladas, debe localizar una superficie accesible antes de cerrar la pinza. La ficha de iiQKA.AI Vision contempla obtener puntos de agarre mediante datos CAD o lógica entrenada para recoger piezas desordenadas.
La visión 2D sirve para analizar objetos sobre un plano. La 3D añade profundidad: interesa cuando la altura y la orientación cambian dentro de un recipiente. Elegir una cámara tridimensional por sí solo no resuelve qué pieza cabe en la pinza ni cómo sacarla entre las demás. Esas condiciones deben formar parte de la aplicación.
KUKA sitúa el cálculo en su AI Extension Platform, basada en NVIDIA Jetson Orin, y afirma que procesa y almacena las imágenes localmente, sin conexión a la nube. Esto permite que la operación de visión no dependa de enviar cada captura a un servidor remoto. El anuncio promete baja latencia, aunque no ofrece una medición con una cámara, una escena y un tiempo de ciclo determinados.
La cámara y la aceleración siguen formando parte del montaje
La ficha española separa el software, los sensores 2D o 3D y la unidad de procesamiento con aceleración de IA. También ofrece seleccionar cámaras y objetivos mediante my.KUKA. «Sin ordenador externo» no significa que cualquier controlador existente incorpore el hardware necesario. Antes de actualizar una célula, hay que confirmar la combinación de controlador, extensión y cámara que admite el proyecto.
KUKA propone configurar la aplicación en iiQWorks con bloques visuales, plantillas y un flujo que incluye captura de datos, calibración, ajuste del modelo y simulación. Es una continuidad con la integración de sus cobots LBR iisy en iiQKA.OS2, aunque ese anuncio anterior no acredita la compatibilidad de cada cobot con este paquete de visión.
Reducir herramientas separadas puede facilitar el mantenimiento de una célula de robótica industrial: permite trabajar en el mismo entorno de ingeniería. Para valorar el ahorro, conviene comparar las horas necesarias para obtener el primer agarre y para mantenerlo al cambiar la referencia de pieza. El lanzamiento no cuantifica ninguna de las dos.
La calibración se comprueba moviendo el brazo
La documentación de Zivid, otro fabricante de visión 3D, aporta un contraste técnico sobre la preparación de este tipo de instalaciones. Su guía de puesta en producción [en] recomienda comprobar la calibración del robot y verificar físicamente la transformación entre las coordenadas de la cámara y las del brazo. Propone una prueba de contacto con una herramienta de verificación después de calibrar.
Esa guía corresponde al sistema de Zivid; no evalúa iiQKA.AI Vision ni demuestra que sus cámaras estén admitidas por KUKA. Sí ilustra el trabajo físico que hay detrás de una interfaz gráfica: una posición aparentemente correcta en la imagen tiene que coincidir con el lugar al que llega la herramienta.
Una prueba útil del nuevo paquete debe incluir recipientes casi vacíos y piezas que quedan parcialmente ocultas. Detectar muchos objetos al principio no asegura poder retirar el último sin intervención. La aceptación de la célula debería contar también los intentos fallidos y el tiempo de recuperación, además de los agarres conseguidos.
KUKA anuncia una demostración en NVIDIA GTC Berlín del 20 al 22 de octubre. Para quien estudie su implantación, interesa ver el ciclo desde la captura hasta la extracción y preguntar cómo resuelve una pieza localizada que la pinza no puede alcanzar.
Fuentes
- KUKA — anuncio del 8 de octubre: arquitectura local, Jetson Orin y demostración prevista [en]
- KUKA — ficha española de iiQKA.AI Vision: componentes, agarre y flujo de ingeniería
- Zivid — preparación para producción y verificación física de la calibración cámara-robot [en]
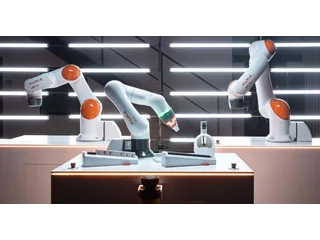
- Imagen: render técnico oficial de iiQKA.AI Vision distribuido por KUKA para el lanzamiento [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.