Mitsubishi conecta humanoide y CNC con un plan de tareas
Mitsubishi Electric desarrolla un sistema para coordinar humanoides y máquinas CNC. Combina tareas registradas y apunta a comercializarlo en 2030.
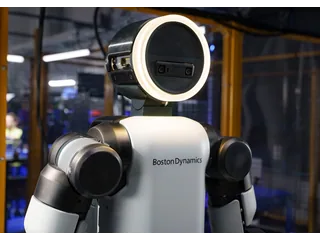
Mitsubishi Electric ha desarrollado un sistema que reparte trabajo entre un humanoide y una máquina CNC a partir de instrucciones en lenguaje natural. Anunciado el 21 de octubre, busca automatizar labores alrededor del mecanizado, como preparar piezas, limpiar o retirar productos terminados. Su comercialización es un objetivo para 2030; la demostración anunciada en JIMTOF, desde el 26 de octubre en Tokio, corresponde todavía a un desarrollo.
Para un taller, la cuestión práctica es cuánto trabajo de integración puede ahorrar esa coordinación. Dar una orden sencilla resulta útil si evita programar de nuevo cada intercambio entre máquina y robot. La sencillez de la orden, por sí sola, no demuestra que el ciclo completo pueda funcionar sin asistencia.
Las instrucciones se combinan con trabajos ya preparados
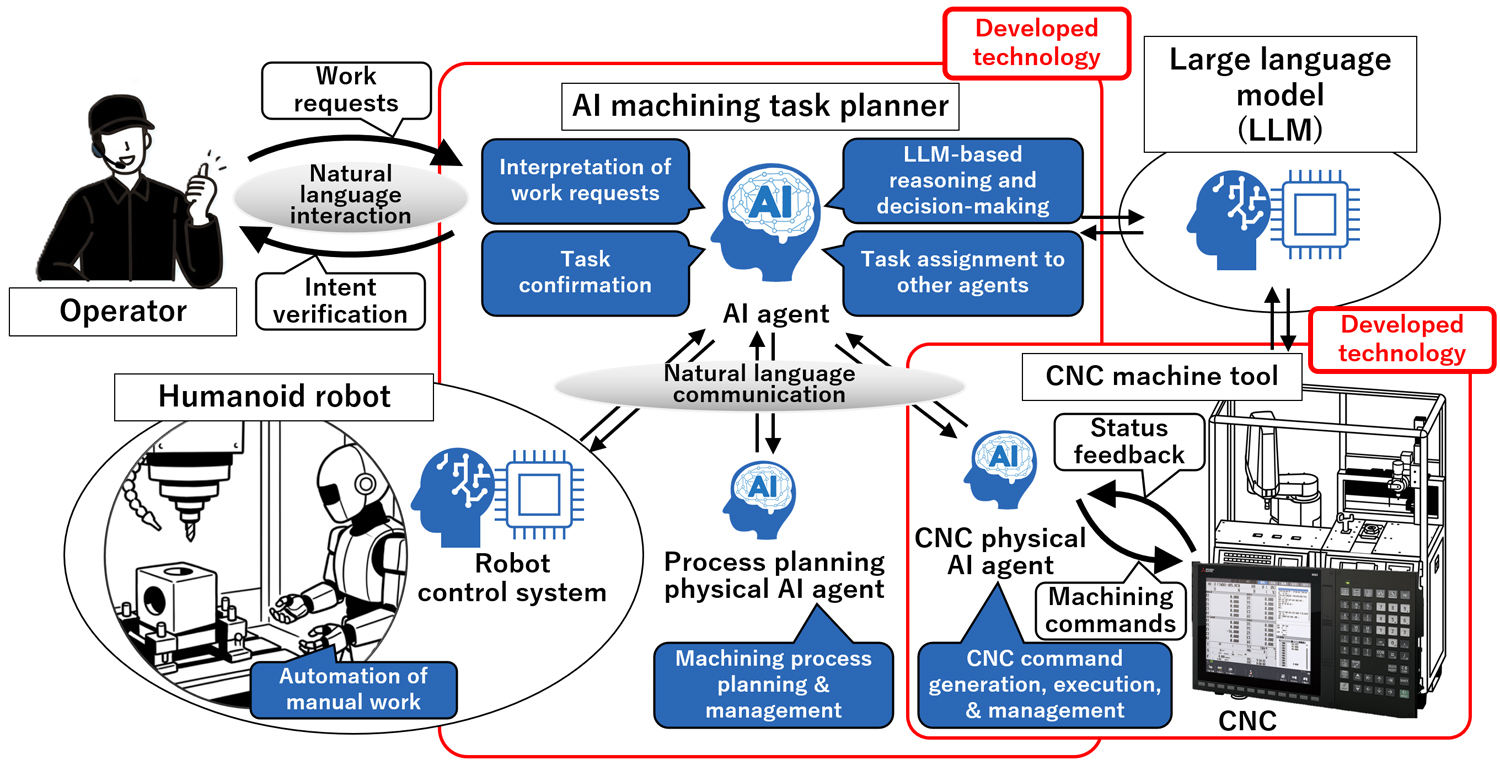
La presentación de Mitsubishi Electric [en] divide la arquitectura en un planificador, una máquina CNC con IA y un humanoide. El planificador y la inteligencia del CNC utilizan tecnología Maisart. El intercambio de información operativa permite asignar y coordinar las acciones.
El comunicado técnico completo, en PDF [en], precisa que el plan se construye combinando tareas previamente registradas. Ese detalle acota la flexibilidad: entender una petición no equivale a aprender de inmediato cualquier operación nueva. La empresa pretende reducir la integración específica para cada robot, pero no identifica el modelo utilizado ni publica tiempos de ciclo o resultados de producción sostenida.
Registrar tareas plantea un trabajo previo que el taller debe valorar. Una operación puede requerir posiciones, herramientas y condiciones de inicio concretas. Si cambia la pieza o su sujeción, interesa saber qué parte del trabajo preparado sigue siendo válida y qué parte necesita adaptación. El anuncio no permite calcular ese esfuerzo.
Cargar un CNC ya tiene alternativas comerciales
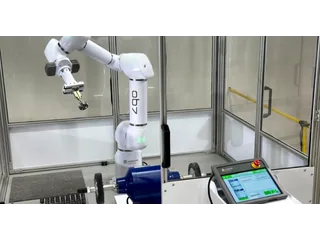
El contraste lo ofrece la documentación de aplicaciones de Universal Robots [en]. El fabricante describe brazos colaborativos para cargar y descargar máquinas, con pinzas adaptadas a las piezas. También recoge el caso de WST Fab, que reasignó un UR10e a otros trabajos utilizando utillajes y pinzas impresas en 3D después de perder un pedido.
Ese ejemplo ayuda a situar la propuesta: la flexibilidad depende también de preparar el agarre y la presentación del material. Un cuerpo con forma humana no elimina esas decisiones. En nuestra guía del FANUC LR Mate 200iD explicamos cómo herramienta, cables y accesos condicionan incluso una transferencia corta junto a una máquina.
Para comparar soluciones, tendría sentido pedir el mismo ciclo a ambos planteamientos: desde la pieza disponible hasta su retirada y la máquina lista para repetir. Medir solo el movimiento del brazo dejaría fuera esperas, comprobaciones y recuperación de errores. Tampoco sería una comparación válida enfrentar una demostración preparada del humanoide con una instalación convencional que atiende referencias distintas.
Qué debería enseñar la demostración
Para evaluar el sistema, buscaríamos una secuencia completa y las condiciones que permiten repetirla. ¿Cómo confirma que la pieza está sujeta? ¿Qué ocurre si el CNC rechaza una orden o el robot no consigue retirar el producto? Son preguntas de evaluación, no funciones acreditadas por el comunicado.
En la robótica industrial, reducir instrucciones manuales y reducir intervenciones durante el turno son mejoras distintas. La demostración puede enseñar la primera; para juzgar la segunda harán falta duración de los ensayos, variedad de piezas y registro de incidencias. Un taller podrá entonces comparar la preparación inicial con el trabajo que realmente deja de atender una persona.
Fuentes
- Mitsubishi Electric — anuncio del sistema de coordinación entre humanoides y CNC [en]
- Mitsubishi Electric — comunicado completo: tareas registradas y objetivo de comercialización, PDF [en]
- Universal Robots — aplicaciones de atención a máquinas y caso WST Fab [en]
- Mitsubishi Electric — esquema técnico oficial del sistema [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.