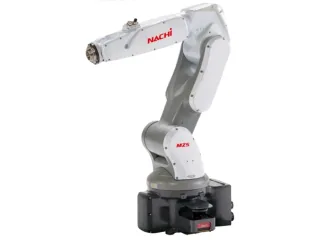
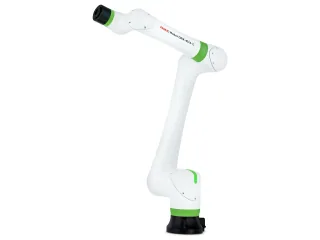
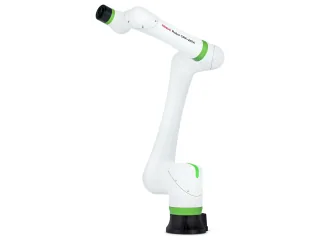
NACHI MZS05: carga y alcance para tareas compartidas
NACHI MZS05 ofrece 5 kg y 927 mm para automatización colaborativa. Comparamos su configuración con modelos próximos y explicamos los datos que condicionan su uso.
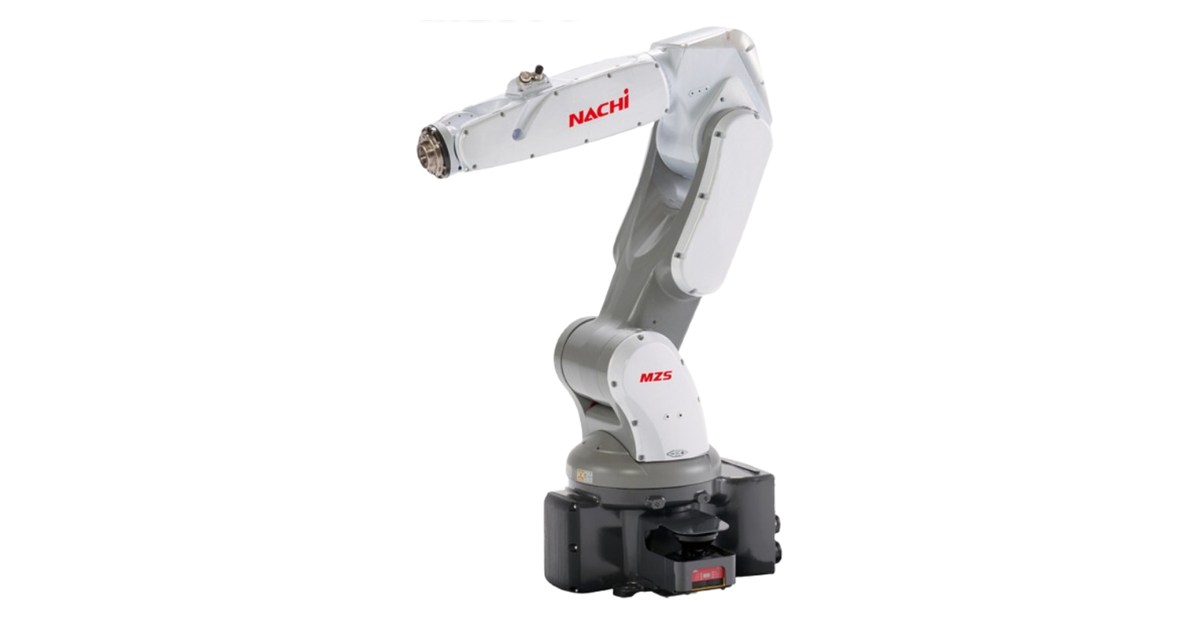
El NACHI MZS05 ofrece 5 kg de carga y 927 mm de alcance para automatización colaborativa, según las especificaciones del fabricante. Esas cifras ayudan a elegir la herramienta y situar los puntos de recogida. La forma de compartir la tarea con una persona depende de la aplicación y de las funciones de seguridad que se integren en la célula.
Comparar la herramienta y los puntos de trabajo
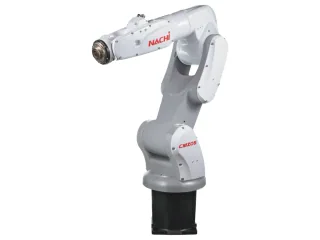
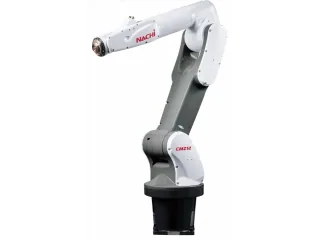
Como referencia, el CMZ12 combina 12 kg y 1214 mm. Frente a sus cifras, el MZS05 publica 5 kg y 927 mm. Son dimensiones de selección, no una clasificación de velocidad: el robot con cifras mayores puede seguir una trayectoria distinta y necesitar otra distribución de la célula.
Movimiento y colocación del útil
Con 6 ejes, el MZS05 puede combinar posición y orientación de la herramienta. Para entrar en una máquina conviene comprobar el recorrido completo, incluida la retirada de la pieza y el espacio alrededor de la muñeca.
La repetibilidad publicada es de ±0,02 mm. Expresa la capacidad de regresar a una posición bajo las condiciones de la especificación; la tolerancia del proceso incluye además la fijación de la pieza y el montaje de la herramienta.
Nachi combina un escáner en la base con sensores de proximidad en el brazo del MZS05. El folleto describe la reducción de velocidad al acercarse una persona y la parada antes del contacto; su ajuste depende del útil y del análisis de la instalación.
Repartir la tarea con personas
La masa del MZS05 se publica como 60 kg y las posiciones previstas son suelo. Ese peso pertenece al robot; al estudiar el soporte deben añadirse herramienta, pieza y esfuerzos transmitidos por el movimiento.
La ficha lista protección IP54. La clasificación debe leerse con la versión suministrada y las condiciones de limpieza o exposición que admite su documentación.
La aplicación del MZS05 debe fijar la velocidad y el comportamiento cerca de personas con la herramienta instalada. La condición colaborativa del brazo no determina por sí sola cómo se comparte el puesto durante esa operación.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.