Naïo TED: elegir aperos y rutas para desherbar un viñedo
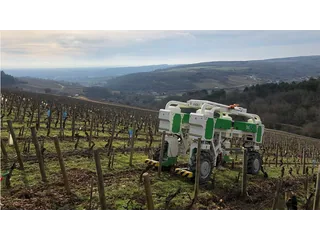
TED trabaja sobre las hileras de viña con navegación GNSS RTK y herramientas de desherbado. El diseño de la parcela y el apero determinan el trabajo que puede realizar.
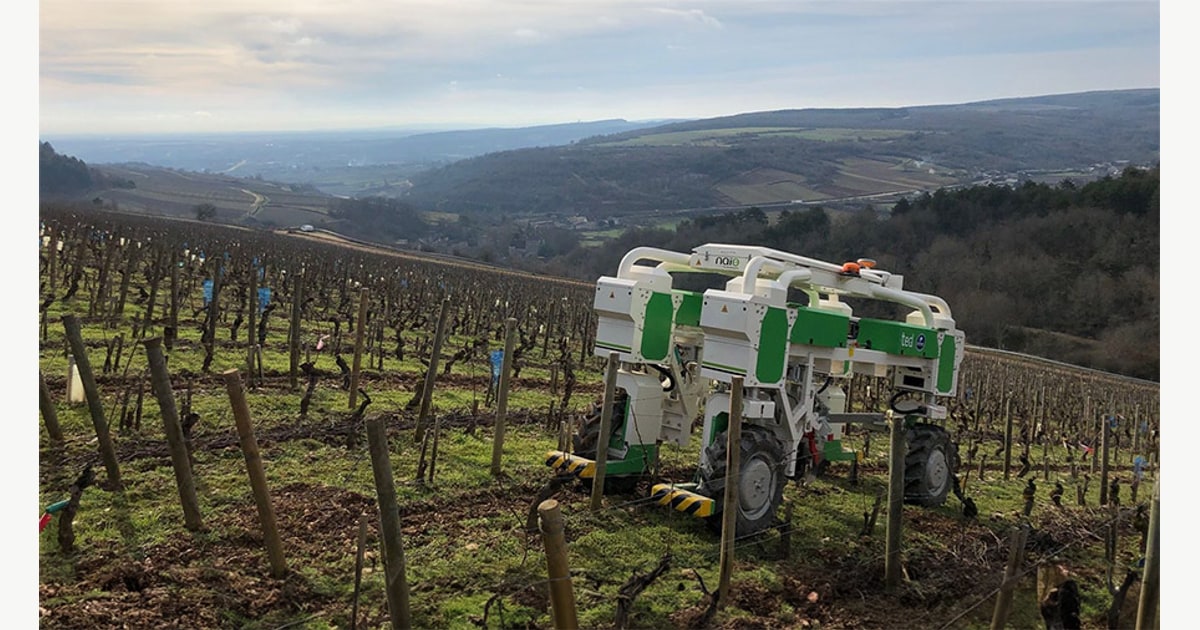
TED, de Naïo Technologies, es una plataforma eléctrica que trabaja a caballo de las hileras de un viñedo. Su finalidad es llevar herramientas de desherbado y otros aperos siguiendo rutas preparadas. La utilidad depende tanto del robot como del ancho de paso, la geometría de las cabeceras y la herramienta elegida.
No se trata de trasladar sin más una tarea de tractor a cualquier parcela. La evaluación debe empezar por el cultivo y por el trabajo concreto: qué franja necesita intervención, en qué momento y con qué condiciones de suelo.
El apero decide la tarea
La ficha actual de Naïo enumera intercepas eléctricos o mecánicos, discos, cultivadores, herramientas de descalce y equipos para eliminar brotes, entre otras opciones. TED transporta y controla esa herramienta; cada una actúa de una manera distinta sobre la vegetación y el terreno.
Por ejemplo, trabajar bajo la línea de cepas exige ajustar la posición respecto a los troncos. Una operación entre líneas plantea otro espacio de trabajo. La demostración debería reproducir la labor prevista y mostrar qué ocurre alrededor de postes, plantas jóvenes y zonas irregulares.
Naïo publica una capacidad de elevación de 600 kg. Esa cifra no describe por sí sola el resultado agronómico ni indica que cualquier conjunto de aperos sea compatible. Peso, conexiones, esfuerzos y ajuste deben comprobarse para el equipo propuesto.
Navegación y orientación entre cepas
TED utiliza navegación autónoma con GNSS RTK, una combinación de posicionamiento por satélite y correcciones de precisión. Naïo anuncia hasta 6,5 hectáreas al día como capacidad máxima; las dimensiones de la parcela, las maniobras y la labor pueden cambiar el rendimiento real.
El caso de integración publicado por Advanced Navigation aporta un detalle técnico relevante. El proveedor de navegación explica que mantener bien la orientación es necesario en hileras estrechas: una desviación de rumbo puede llevar al robot hacia las cepas. Su caso describe la aportación de una brújula GNSS al sistema de TED.
Es una fuente de un participante en la integración, no un ensayo neutral de productividad. Permite entender un problema resuelto en el diseño, pero no calcular cuántas horas o costes ahorrará una explotación concreta.
La autonomía anunciada también necesita condiciones de puesta en marcha. Antes de un despliegue interesa revisar cómo se definen las zonas de trabajo, cómo se detiene una misión y qué procedimiento se sigue si cambian los obstáculos o las condiciones del terreno.
Una demostración que responda a la parcela
Una evaluación útil puede medir superficie trabajada, calidad de la intervención y tiempo dedicado a preparar o supervisar la jornada. Registrar por separado las maniobras y la labor ayuda a identificar dónde aparece un cuello de botella.
También conviene comprobar carga y mantenimiento, transporte entre parcelas y disponibilidad del servicio técnico. Una máquina que completa una hilera correctamente todavía necesita integrarse en el calendario de trabajo de la explotación.
La web actual ofrece contacto y demostración, sin un precio público cerrado que permita presupuestar el conjunto completo. Robot, aperos, instalación y soporte deben quedar definidos en la oferta. El precio de una plataforma sin esas condiciones no basta para comparar alternativas.
TED encaja en el seguimiento de robótica industrial y agrícola cuando interesa mecanizar labores repetidas en una finca preparada. Para contrastar el problema con una plataforma móvil de investigación, Jackal J100 muestra otra separación entre base, sensores y programa: compartir movilidad no convierte dos robots en herramientas equivalentes.
Imagen: Advanced Navigation, TED trabajando entre hileras de viña en su caso de integración.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.