Stäubli TX2-40: preparar coordenadas para un brazo compacto
TX2-40 combina seis ejes, 515 mm de alcance y controlador CS9. Una guía universitaria de uso muestra por qué los marcos de referencia importan al trasladar puntos al robot.
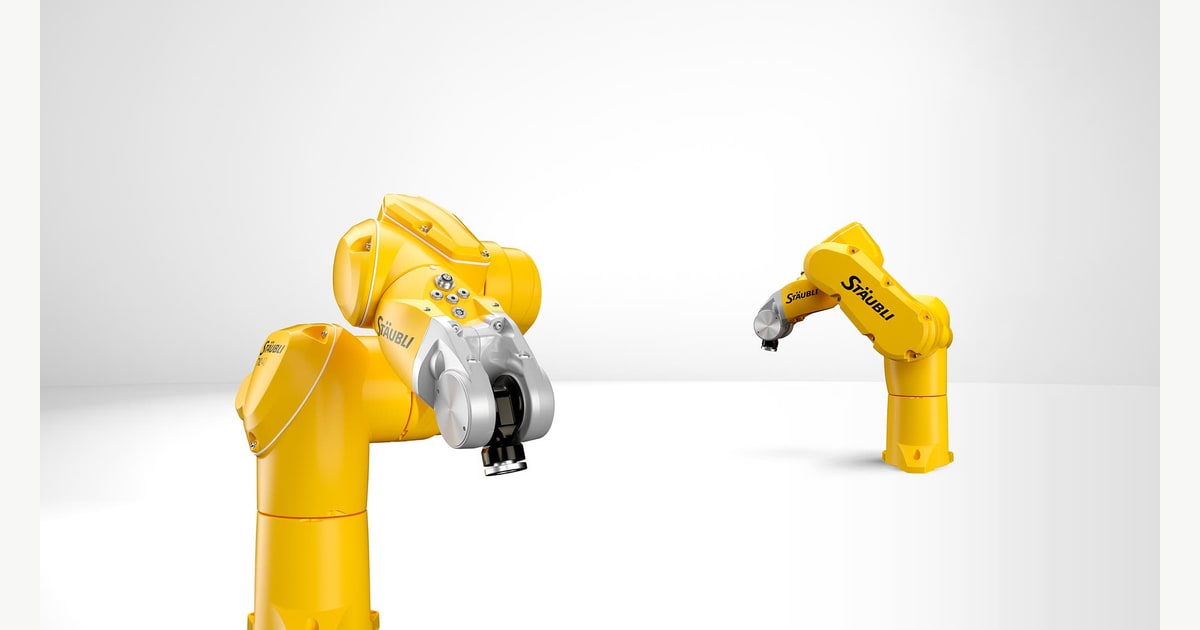
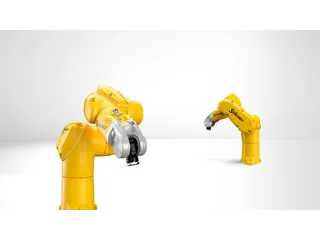
TX2-40 es el brazo más pequeño de la familia TX2 de Stäubli. Tiene seis ejes y 515 milímetros de alcance hasta la muñeca, y utiliza un controlador CS9. Su escala permite trabajar en células compactas, pero la puesta en marcha exige definir bien la herramienta y los sistemas de coordenadas.
Una guía de la Universidad de Angers, dedicada específicamente al TX2-40 con CS9 y terminal SP2, ofrece un contraste práctico a la ficha comercial. Explica cómo mover articulaciones, consultar la posición de la herramienta y preparar aplicaciones VAL 3: tareas concretas que ayudan a entender el equipo.
Qué dice la ficha del modelo
La página específica actual publica dos kilogramos de carga, repetibilidad de ±0,02 milímetros y protección IP65. La protección IP67 se asocia a una configuración presurizada. Es mejor conservar esa distinción que trasladar una opción de la familia a cualquier brazo.
Stäubli contempla montaje en diferentes orientaciones y conexiones eléctricas y neumáticas integradas. La orientación elegida cambia la relación del brazo con el espacio y condiciona dónde pueden situarse máquina, bandejas y herramientas.
Como en MotoMini, la carga útil debe estudiarse junto con la herramienta y los adaptadores. El alcance por sí solo tampoco demuestra que una pieza sea accesible con la orientación requerida.
Coordenadas articulares y cartesianas
Mover una articulación significa modificar el ángulo de un eje. Mover la herramienta en un sistema cartesiano expresa un desplazamiento respecto a una referencia espacial. Ambas formas de control pueden llevar al mismo punto, pero describen el movimiento de manera diferente.
La guía universitaria dedica apartados separados al espacio articular, al cartesiano y al de la herramienta. Esa separación importa cuando una orden debe seguir la dirección de una pinza inclinada: «avanzar» según la mesa no tiene el mismo significado que avanzar según el eje de la herramienta.
El TCP, o punto central de la herramienta, representa el lugar sobre el que se calculan sus posiciones. Cambiar una pinza o un adaptador altera esa referencia. Un programa que llegaba correctamente a una pieza puede dejar de hacerlo si se conserva el TCP anterior.
De un punto guardado a una secuencia
El documento de Angers muestra el trabajo con variables y aplicaciones VAL 3, además del desplazamiento hacia puntos articulares o cartesianos. No convierte una trayectoria en una solución de proceso completa, pero ofrece un modo verificable de estudiar posiciones y programas.
Una secuencia de manipulación necesita distinguir aproximación, contacto y retirada. Guardar esos estados por separado facilita revisar la trayectoria y entender por qué una transición se acerca a una mesa o a una máquina.
La definición de referencias también debe trasladarse a la simulación. RoboDK dispone de un modelo TX2-40 con dos kilogramos de carga y 515 milímetros de alcance, coincidentes con la página específica del fabricante. La geometría digital sigue necesitando una herramienta y un entorno correspondientes al montaje físico.
Controlador, opciones y configuración
CS9 incluye funciones y conexiones para integrar el brazo en el proceso. La página del fabricante identifica determinadas funciones de seguridad como opcionales. Su presencia debe verificarse en la configuración ofertada; el nombre del brazo no describe por sí solo todos los componentes de la célula.
Esto diferencia el análisis de una instalación del de un kit de sobremesa como WLKATA Mirobot. Los conceptos de coordenadas se comparten, aunque el uso y las exigencias del sistema sean distintos.
No hay un precio público cerrado para el conjunto en las fuentes utilizadas. Una oferta comparable tendría que identificar brazo, controlador, herramienta, opciones y puesta en marcha. Para TX2-40, entender esas referencias resulta más útil que acumular cifras de catálogo sin una tarea definida.
Imagen: Stäubli, TX2-40 completo y detalle de la muñeca.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.