WLKATA Mirobot: seis ejes para practicar trayectorias en una mesa
Mirobot es un brazo de sobremesa con 315 mm de alcance y control por bloques o código. La pinza, el peso de la pieza y el programa definen lo que puede manipular.
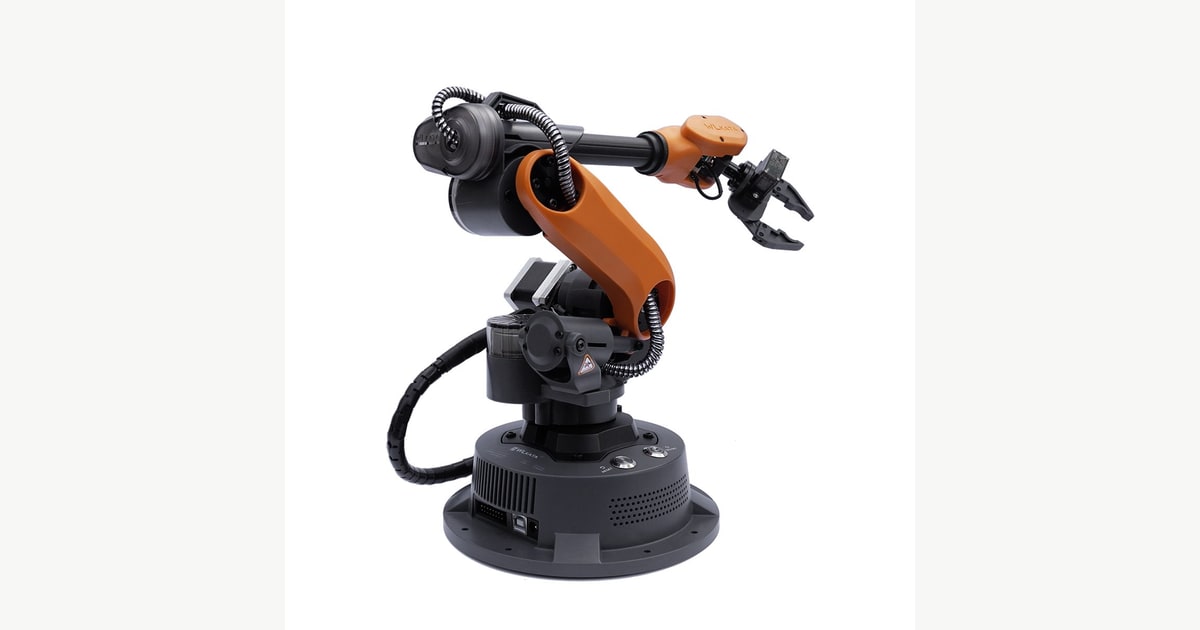
WLKATA Mirobot traslada a una mesa algunos ejercicios habituales de un brazo industrial: orientar una herramienta, recorrer una trayectoria y mover piezas entre posiciones. Tiene seis articulaciones y un alcance declarado de 315 milímetros. Su escala permite estudiar esos conceptos con objetos pequeños, sin confundir el kit educativo con una célula de producción terminada.
El interés está en poder observar la relación entre una posición escrita en el programa y el movimiento físico. Es un paso distinto de conducir un vehículo como RoboMaster S1: la orientación de la herramienta importa tanto como el lugar al que llega.
Seis ejes y una herramienta
La ficha actual de Education Kit identifica seis ejes del brazo más un grado de libertad asociado a la herramienta. No significa que haya siete articulaciones equivalentes dentro del brazo. Abrir una pinza es una acción diferente de orientar la muñeca.
WLKATA declara 250 gramos de carga útil y 0,2 milímetros de repetibilidad. La propia presentación también menciona un máximo de carga bajo otra condición; para planificar una actividad resulta más claro partir de los 250 gramos de la ficha del kit. La herramienta y la pieza deben evaluarse como un conjunto.
La repetibilidad describe el regreso a una posición bajo determinadas condiciones. No garantiza por sí sola que la punta del bolígrafo coincida con un dibujo recién colocado ni que una cámara mida correctamente una pieza. En esos ejercicios entran la calibración, la fijación de la base y la posición del papel.
Elegir el kit según el ejercicio
Education Kit incluye varias herramientas, entre ellas elementos para agarre y succión, además de material de programación. La tabla del fabricante distingue su contenido del Professional Kit y del Advanced Kit. La caja de asistencia por voz y la pinza electromagnética aparecen en configuraciones superiores, por lo que no conviene atribuirlas a cualquier compra de Mirobot.
Un ejercicio de dibujo pide fijar un soporte de bolígrafo y conocer la altura de la mesa. Una clasificación de bloques necesita escoger una pinza que los agarre y definir puntos de recogida y entrega. Introducir una cámara añade un problema nuevo: convertir las coordenadas de la imagen en coordenadas del brazo.
Esta separación de tareas también aparece en myCobot y otros brazos educativos. Un ejemplo vistoso puede requerir periféricos que no vienen con el robot básico.
Simular antes de mover
La biblioteca externa de RoboDK dispone de un modelo Mirobot para estudiar posiciones y trayectorias. Es una herramienta útil para comprobar si una orientación fuerza demasiado una articulación o si un movimiento se acerca a un objeto de la mesa.
Su ficha no coincide completamente con la información comercial actual: presenta 250 gramos en la descripción y 200 gramos en la tabla. Ese contraste aconseja usar la documentación de la referencia física comprada para fijar límites y comprobar la configuración del modelo de simulación. Descargar una geometría no certifica que el montaje real tenga todos los accesorios representados.
En la primera práctica conviene trabajar con puntos separados, velocidad reducida y una pieza ligera. Se comprueba cada posición antes de encadenarlas. Así resulta más fácil detectar un origen mal definido o un cambio de herramienta que altera la punta efectiva.
Precio de referencia y alcance del producto
El Education Kit, SKU WL-MiroEDU-6R200-05MM, figura a 1.680 dólares en la tienda oficial configurada para Estados Unidos. Los portes se calculan al finalizar la compra; ese importe no acredita el coste total de importación a España.
Mirobot tiene sentido como equipo para aprender cinemática, interfaces y manipulación a pequeña escala. Un proyecto que necesite más carga, funcionamiento continuo o una integración concreta deberá estudiar esos requisitos por separado.
Imagen: WLKATA, Mirobot con pinza en su galería de producto.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.