RoboMaster S1: preparar juegos con ruedas y programas propios
RoboMaster S1 permite conducir con cámara y programar movimientos en Scratch o Python. La aplicación, la activación y el estado del equipo condicionan su uso.
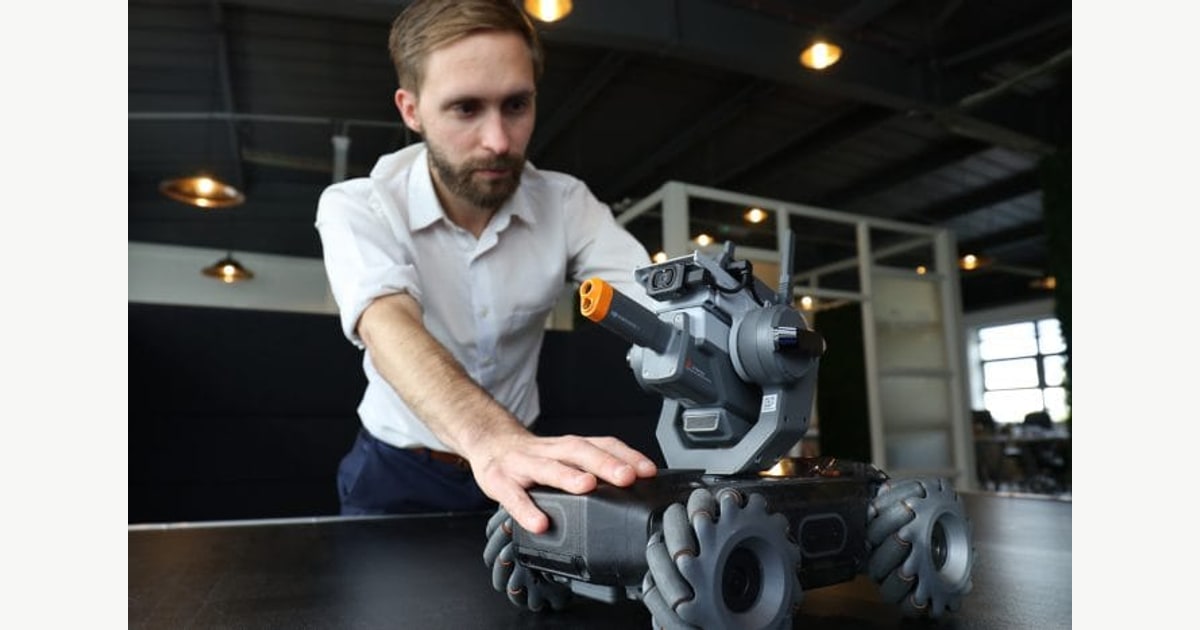
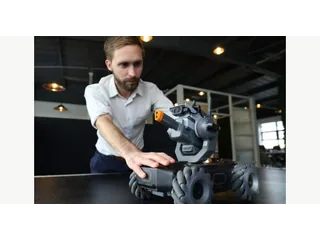
RoboMaster S1 permite conducir desde la imagen de su cámara y preparar movimientos propios con Scratch o Python. Sus ruedas mecanum añaden desplazamiento lateral, por lo que un juego puede exigir decidir tanto la dirección de avance como la orientación del robot. Para empezar hace falta completar el montaje y conectarlo a la aplicación de DJI.
Esta guía utiliza la documentación de soporte que DJI mantiene para S1. El producto se presentó en 2019; la existencia de esa documentación no confirma una oferta nueva con entrega inmediata en España. En una unidad usada, la aplicación, la batería y los componentes incluidos merecen revisarse antes de preparar el primer juego.
Empezar por una pista que permita observar el movimiento
La documentación de soporte de DJI explica el control y la programación mediante RoboMaster Lab. La aplicación puede ejecutar programas o asociarlos a habilidades que se activan mientras se conduce. Son formas distintas de decidir quién toma el control en cada momento.
Un ejercicio propuesto consiste en preparar una pista con dos zonas y recorrerla primero manualmente. Después se programa solo uno de los desplazamientos y se compara con el control directo. Es una actividad derivada de sus funciones, no una prueba realizada por la redacción.
Las ruedas permiten movimientos que un coche sencillo no puede ejecutar. Esa libertad añade posibilidades al juego, pero también hace importante observar hacia dónde apunta la cámara y hacia dónde se desplaza la base. Un giro y un movimiento lateral pueden acercar al robot al mismo destino con recorridos diferentes.
La aplicación y la activación son parte del equipo
El manual de usuario describe conexión directa por Wi-Fi y conexión mediante un router. También requiere una cuenta de DJI para utilizar la aplicación y activar el equipo. Esos pasos deben comprobarse en el dispositivo que se pretende usar.
Los requisitos mínimos de un manual antiguo no garantizan por sí solos compatibilidad con cualquier sistema actual. Interesa consultar el centro de descargas y realizar la conexión antes de organizar una actividad colectiva. Si varias personas van a compartir el robot, conviene definir quién conduce y cuándo se ejecuta el programa.
DJI publica una referencia de 35 minutos de batería bajo unas condiciones concretas de desplazamiento. La duración de una sesión con cámara, juegos y paradas puede diferir. Una unidad que ha pasado años almacenada necesita valorar el estado de su batería, además de la autonomía que figuraba en la especificación.
Un proyecto de investigación no es una función del S1 de serie
El Cambridge RoboMaster emplea vehículos S1 modificados para investigación con varios robots. Sus autores añaden una pila de software basada en ROS 2, comunicaciones y control. Esa integración demuestra que la plataforma puede extenderse, pero no convierte esas prestaciones en funciones de cualquier S1 comprado.
Para un proyecto personal, la distinción evita empezar por una expectativa equivocada. Los ejemplos de DJI y las modificaciones de un laboratorio pertenecen a recorridos de trabajo diferentes. Si el objetivo es aprender a programar un juego, comenzar con RoboMaster Lab permite identificar primero qué ofrece el equipo documentado.
Los modos de competición incluyen sensores de impactos y distintas formas de interacción. El diseño de la actividad debe ajustarse al espacio y a las instrucciones del fabricante para esos componentes. También se puede trabajar sobre conducción, seguimiento de trayectorias y programación sin utilizar todos los modos de competición.
La guía de mBot2 ofrece otra entrada a bloques y Python. En los robots educativos, S1 resulta especialmente interesante cuando el juego exige coordinar cámara, desplazamiento y órdenes propias.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.