UR5e: definir la herramienta y el programa antes de integrar
UR5e ofrece seis ejes, 5 kg de carga y 850 mm de alcance. La documentación y los flujos externos de programación permiten estudiar cómo llevar una trayectoria al equipo físico.
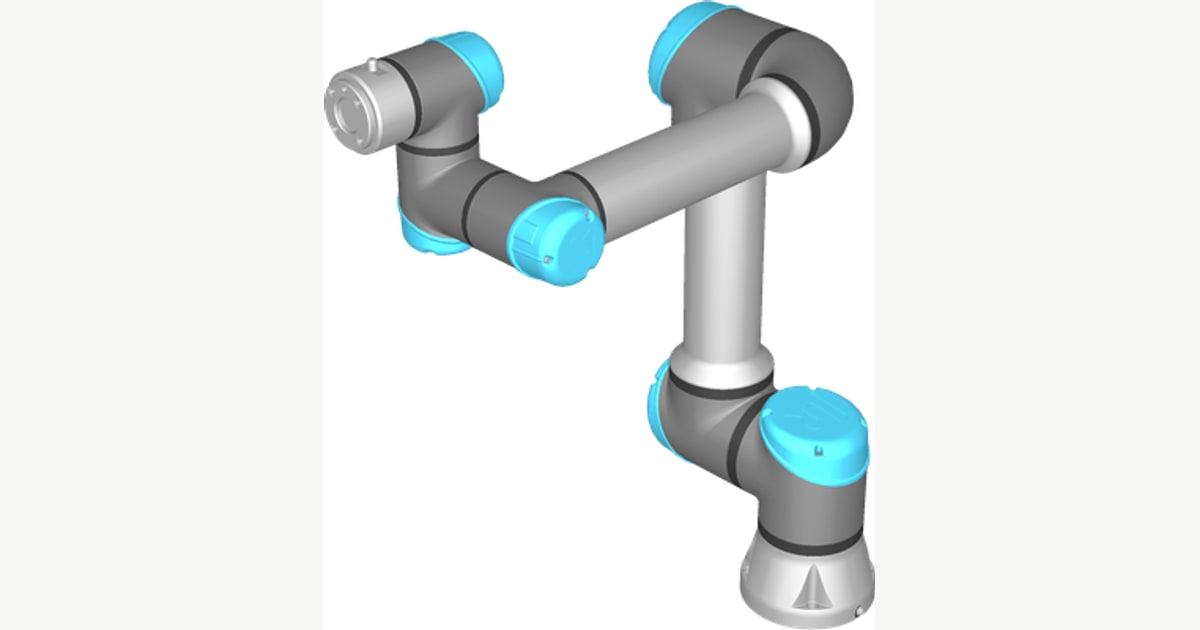
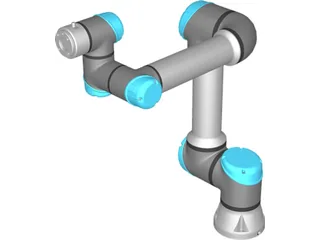
UR5e es un brazo de seis ejes de Universal Robots con cinco kilogramos de carga máxima y 850 milímetros de alcance. Su documentación ofrece un punto de partida para integrar manipulación, pero una aplicación necesita definir la herramienta, el entorno y el flujo de programación que se utilizará.
El brazo pertenece a la serie e. No debe confundirse con UR5 de generaciones anteriores ni con otros modelos de carga y alcance distintos. La referencia física y la versión de software importan al elegir manuales y herramientas externas.
Empezar por la pieza y la herramienta
La ficha oficial publica repetibilidad de pose de ±0,03 milímetros y un peso del brazo de 20,7 kilogramos. Estos parámetros cumplen funciones diferentes: la carga se refiere a lo que el robot manipula y el peso del brazo afecta a su instalación.
Los cinco kilogramos deben estudiarse junto con la pinza y los adaptadores. El centro de gravedad y los movimientos previstos también forman parte del cálculo. Una pieza dentro de la cifra de carga no define por sí sola una aplicación adecuada.
El alcance de 850 milímetros tampoco permite asumir cualquier orientación dentro de ese espacio. Para cargar una máquina, por ejemplo, hay que comprobar la aproximación y la retirada, además del punto final donde se deposita el objeto.
La punta efectiva cambia el programa
El TCP identifica la referencia de la herramienta con la que se expresan posiciones y movimientos. Sustituir una pinza o añadir un adaptador puede modificar esa referencia. Un punto guardado para una herramienta no debe tratarse automáticamente como válido para otra.
Lo mismo ocurre con la referencia de la mesa o de una bandeja. Si se mueve el soporte de las piezas, el programa necesita conocer ese cambio. La repetibilidad del brazo no compensa una referencia del entorno mal definida.
Este problema también aparece con Stäubli TX2-40. La diferencia entre coordenadas de articulaciones, de herramienta y del entorno resulta más útil para una integración que comparar únicamente el número de ejes.
PolyScope y programación externa
La documentación actual de UR5e identifica programación mediante PolyScope y distingue las plataformas de software admitidas. Antes de preparar una instalación conviene conocer la versión exacta del controlador, porque los flujos externos también evolucionan.
RoboDK documenta dos rutas: generar archivos para ejecutarlos en el controlador o enviar movimientos desde su entorno mediante un driver. La primera produce programas; la segunda exige una conexión operativa entre ordenador y robot. No son dos nombres para el mismo procedimiento.
La documentación externa distingue un driver antiguo de otro recomendado para sistemas modernos y describe requisitos específicos para la serie e. Una guía de una generación previa no basta para confirmar que un proyecto nuevo está listo para conectar y ejecutar.
Del modelo digital al equipo
La biblioteca de RoboDK incluye UR5e con cinco kilogramos de carga y 850 milímetros de alcance. Sirve para estudiar trayectorias, pero una simulación debe incorporar la herramienta y el entorno que se usarán realmente.
La ficha digital publica un peso distinto al del manual oficial actual. Para preparar el soporte físico corresponde tomar la referencia del fabricante de la unidad, no una cifra de biblioteca trasladada sin contexto.
Una prueba de integración razonable separa posiciones de aproximación, trabajo y retirada, y comprueba cada transición antes de encadenar el proceso completo. También identifica cómo se confirma el agarre y qué equipo comunica el estado de la tarea.
Presupuestar el sistema completo
La comparación con Epson VT6L debe incluir controlador, herramienta y conexiones, además del brazo. Las fuentes utilizadas no ofrecen un precio cerrado que describa ese sistema instalado.
UR5e resulta una referencia para estudiar manipulación con una herramienta concreta. Su integración dependerá de definir el proceso y verificar el recorrido entre programa, controlador y movimiento físico, con las versiones y componentes correspondientes al proyecto.
Imagen: render de UR5e de la biblioteca de simulación de RoboDK.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.