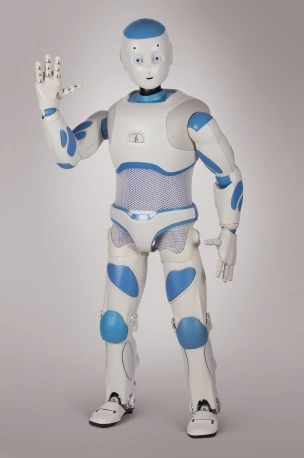
Romeo: un humanoide histórico con una interfaz compartida con NAO y Pepper
Romeo es un humanoide de investigación de Aldebaran con integración ROS y NaoQI. Su documentación permite estudiar interfaces compartidas sin igualar el hardware.
 robotica.es
Aldebaran Robotics
Romeo es un humanoide de investigación de Aldebaran con integración ROS y NaoQI. Su documentación permite estudiar interfaces compartidas sin igualar el hardware.
Ficha actualizada el .
Web oficialInvestigar control e interacción con un humanoide mediante interfaces NaoQI y ROS.
Quién está detrás
Desarrollador original del humanoide Romeo, documentado en proyectos de investigación y paquetes de integración con ROS.
Conocer la empresa o el proyecto ↗En robotica.es · 1 artículo