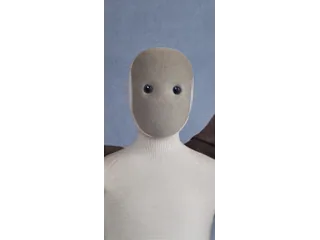
Romeo: un humanoide histórico con una interfaz compartida con NAO y Pepper
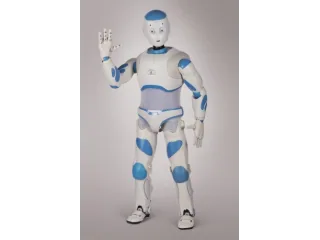
Romeo es un humanoide de investigación de Aldebaran con integración ROS y NaoQI. Su documentación permite estudiar interfaces compartidas sin igualar el hardware.
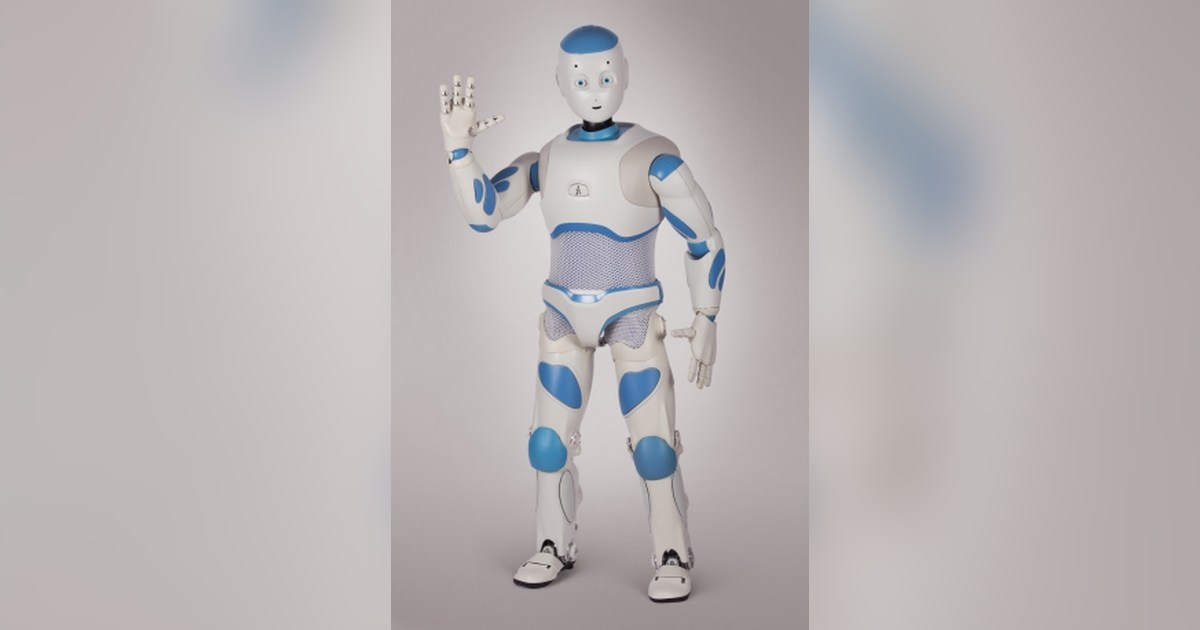
Romeo es un humanoide físico desarrollado por Aldebaran Robotics para investigación. Su integración con ROS utiliza el entorno NaoQI, compartido con otros robots de la compañía, aunque la estructura mecánica y las posibilidades de movimiento son diferentes.
La entrada de Romeo en Robots de ROS identifica la descripción desarrollada originalmente en LAAS y la utilización de un controlador que hace accesibles funciones de NaoQI mediante ROS. El repositorio de ROS Aldebaran conserva paquetes específicos para esta plataforma.
Compartir una interfaz no comparte un cuerpo
Una aplicación puede encontrar funciones con nombres parecidos para mover la cabeza o consultar sensores en varios robots. Eso no significa que sus articulaciones tengan el mismo recorrido, que soporten la misma carga o que observen el entorno desde idéntica altura.
Al reutilizar una conducta, conviene separar la petición de alto nivel de la trayectoria física que ejecuta Romeo. La descripción del robot sirve para representar articulaciones y geometría, pero el proyecto necesita comprobar la configuración y los controladores de la unidad disponible.
Los paquetes conservados corresponden a una plataforma histórica. Su presencia no acredita fabricación actual ni compatibilidad inmediata con una distribución moderna de ROS. Tampoco demuestra que las propuestas originales de asistencia cotidiana se hayan convertido en un servicio autónomo de uso general.
Para estudiar Romeo, una práctica útil consiste en seguir una orden desde la aplicación hasta la interfaz de control y observar el movimiento resultante. Identificar la versión del software y el hardware permite explicar qué parte puede reutilizarse entre plataformas y qué parte requiere adaptación.
Romeo resulta relevante para comprender la evolución de la robótica humanoide y sus interfaces. La ficha de una unidad debe mantener explícitos el contexto de investigación y el estado de su documentación.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.