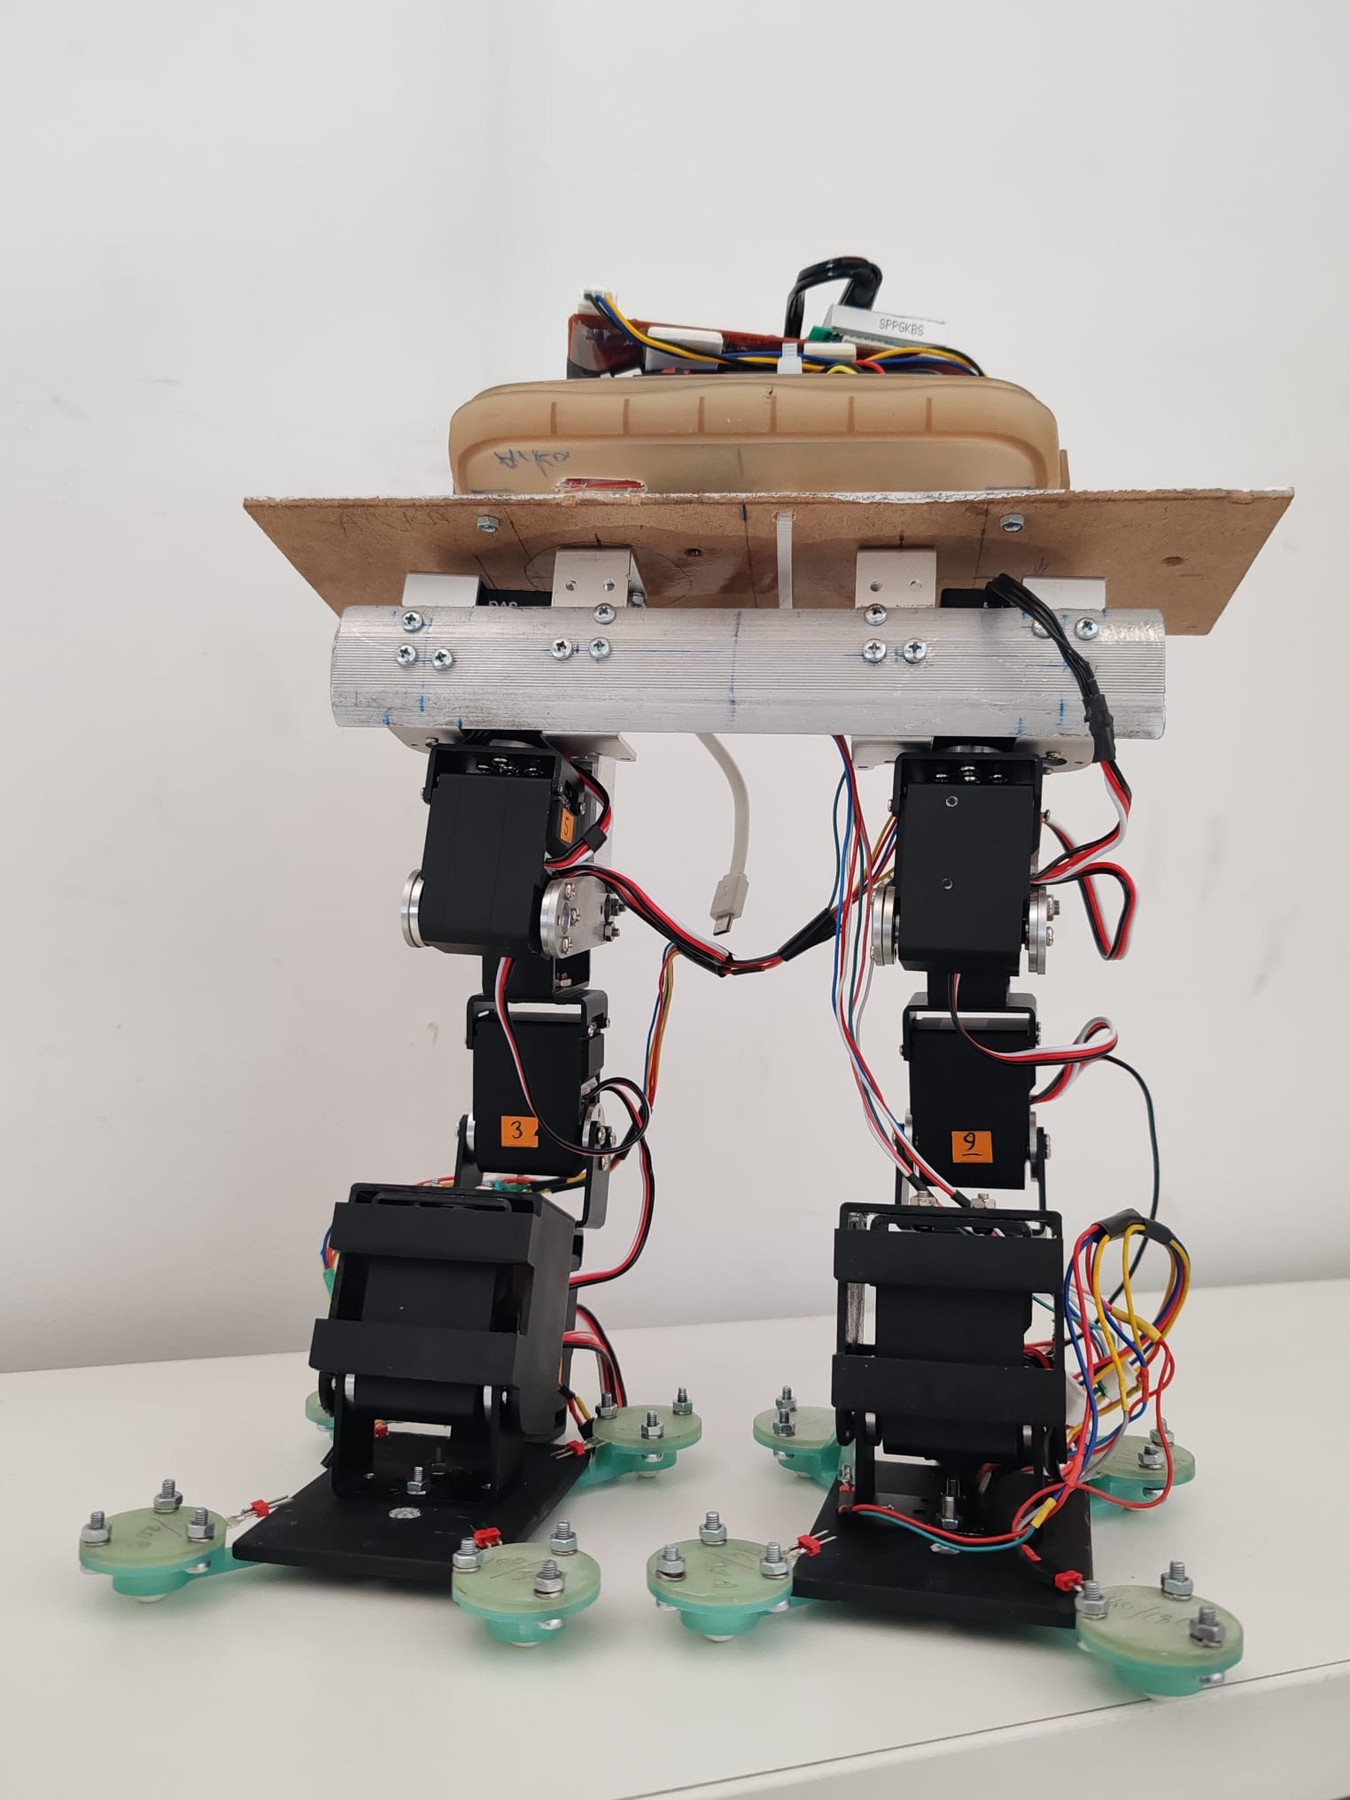
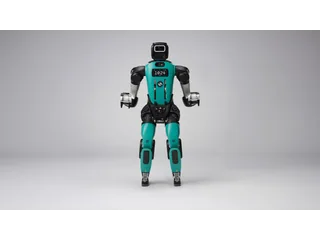
Fotografía del equipo GO2B de su prototipo bípedo completo, con dos piernas de servos, piezas impresas y cableado visible.

Equipo GO2B de TOBB ETÜ

GO2B

GO2B es un bípedo construido en 2026 con doce articulaciones. Su proyecto separa la planificación previa del equilibrio y aún debe trasladar las pruebas al cuerpo.

Ficha actualizada el .

Prototipo y estudio de GO2B

Información y disponibilidad

Prototipo físico temprano documentado en el trabajo UMTIK 2026, con mecánica y cableado inicial ensamblados. El control de marcha y recuperación se ha validado en MuJoCo y está pendiente de transferencia al robot.

Para qué sirve

Estudiar un bípedo experimental que combina trayectorias calculadas previamente y correcciones rápidas del equilibrio.

Qué tener en cuenta

  • La recuperación ante un empuje de 30 N corresponde a simulación, no a una prueba física publicada.
  • La fotografía muestra un prototipo temprano; la transferencia del controlador al montaje sigue pendiente.
  • Los valores de paso y frecuencia del estudio son parámetros del sistema propuesto, no prestaciones físicas certificadas.

Datos documentados

Articulaciones
Doce grados de libertad, seis por pierna Fuente ↗
Control previsto
Teensy 4.1, planificación previa y corrección LQR Fuente ↗
Actuadores
Servos de bus serie en el prototipo Fuente ↗
Sensores previstos
MPU6050 y sensores FSR en los pies Fuente ↗
Estado de los ensayos
Marcha y recuperación demostradas en MuJoCo Fuente ↗

Quién está detrás

Equipo GO2B de TOBB ETÜ

Equipo GO2B de TOBB ETÜ documenta la construcción y el desarrollo de GO2B.

Conocer la empresa o el proyecto ↗
Fuentes de la ficha

En robotica.es · 1 artículo

Lo que hemos contado de GO2B