GO2B: un bípedo de doce articulaciones que prepara su equilibrio
GO2B es un bípedo construido en 2026 con doce articulaciones. Su proyecto separa la planificación previa del equilibrio y aún debe trasladar las pruebas al cuerpo.
Para mantener el equilibrio, GO2B propone repartir el cálculo entre dos momentos: preparar antes las trayectorias de marcha y corregir durante el movimiento solo lo necesario. El proyecto de TOBB ETÜ, documentado en el congreso UMTIK de agosto de 2026, combina esa arquitectura con un bípedo físico de doce articulaciones.
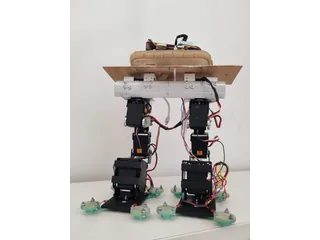
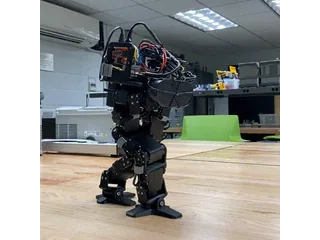
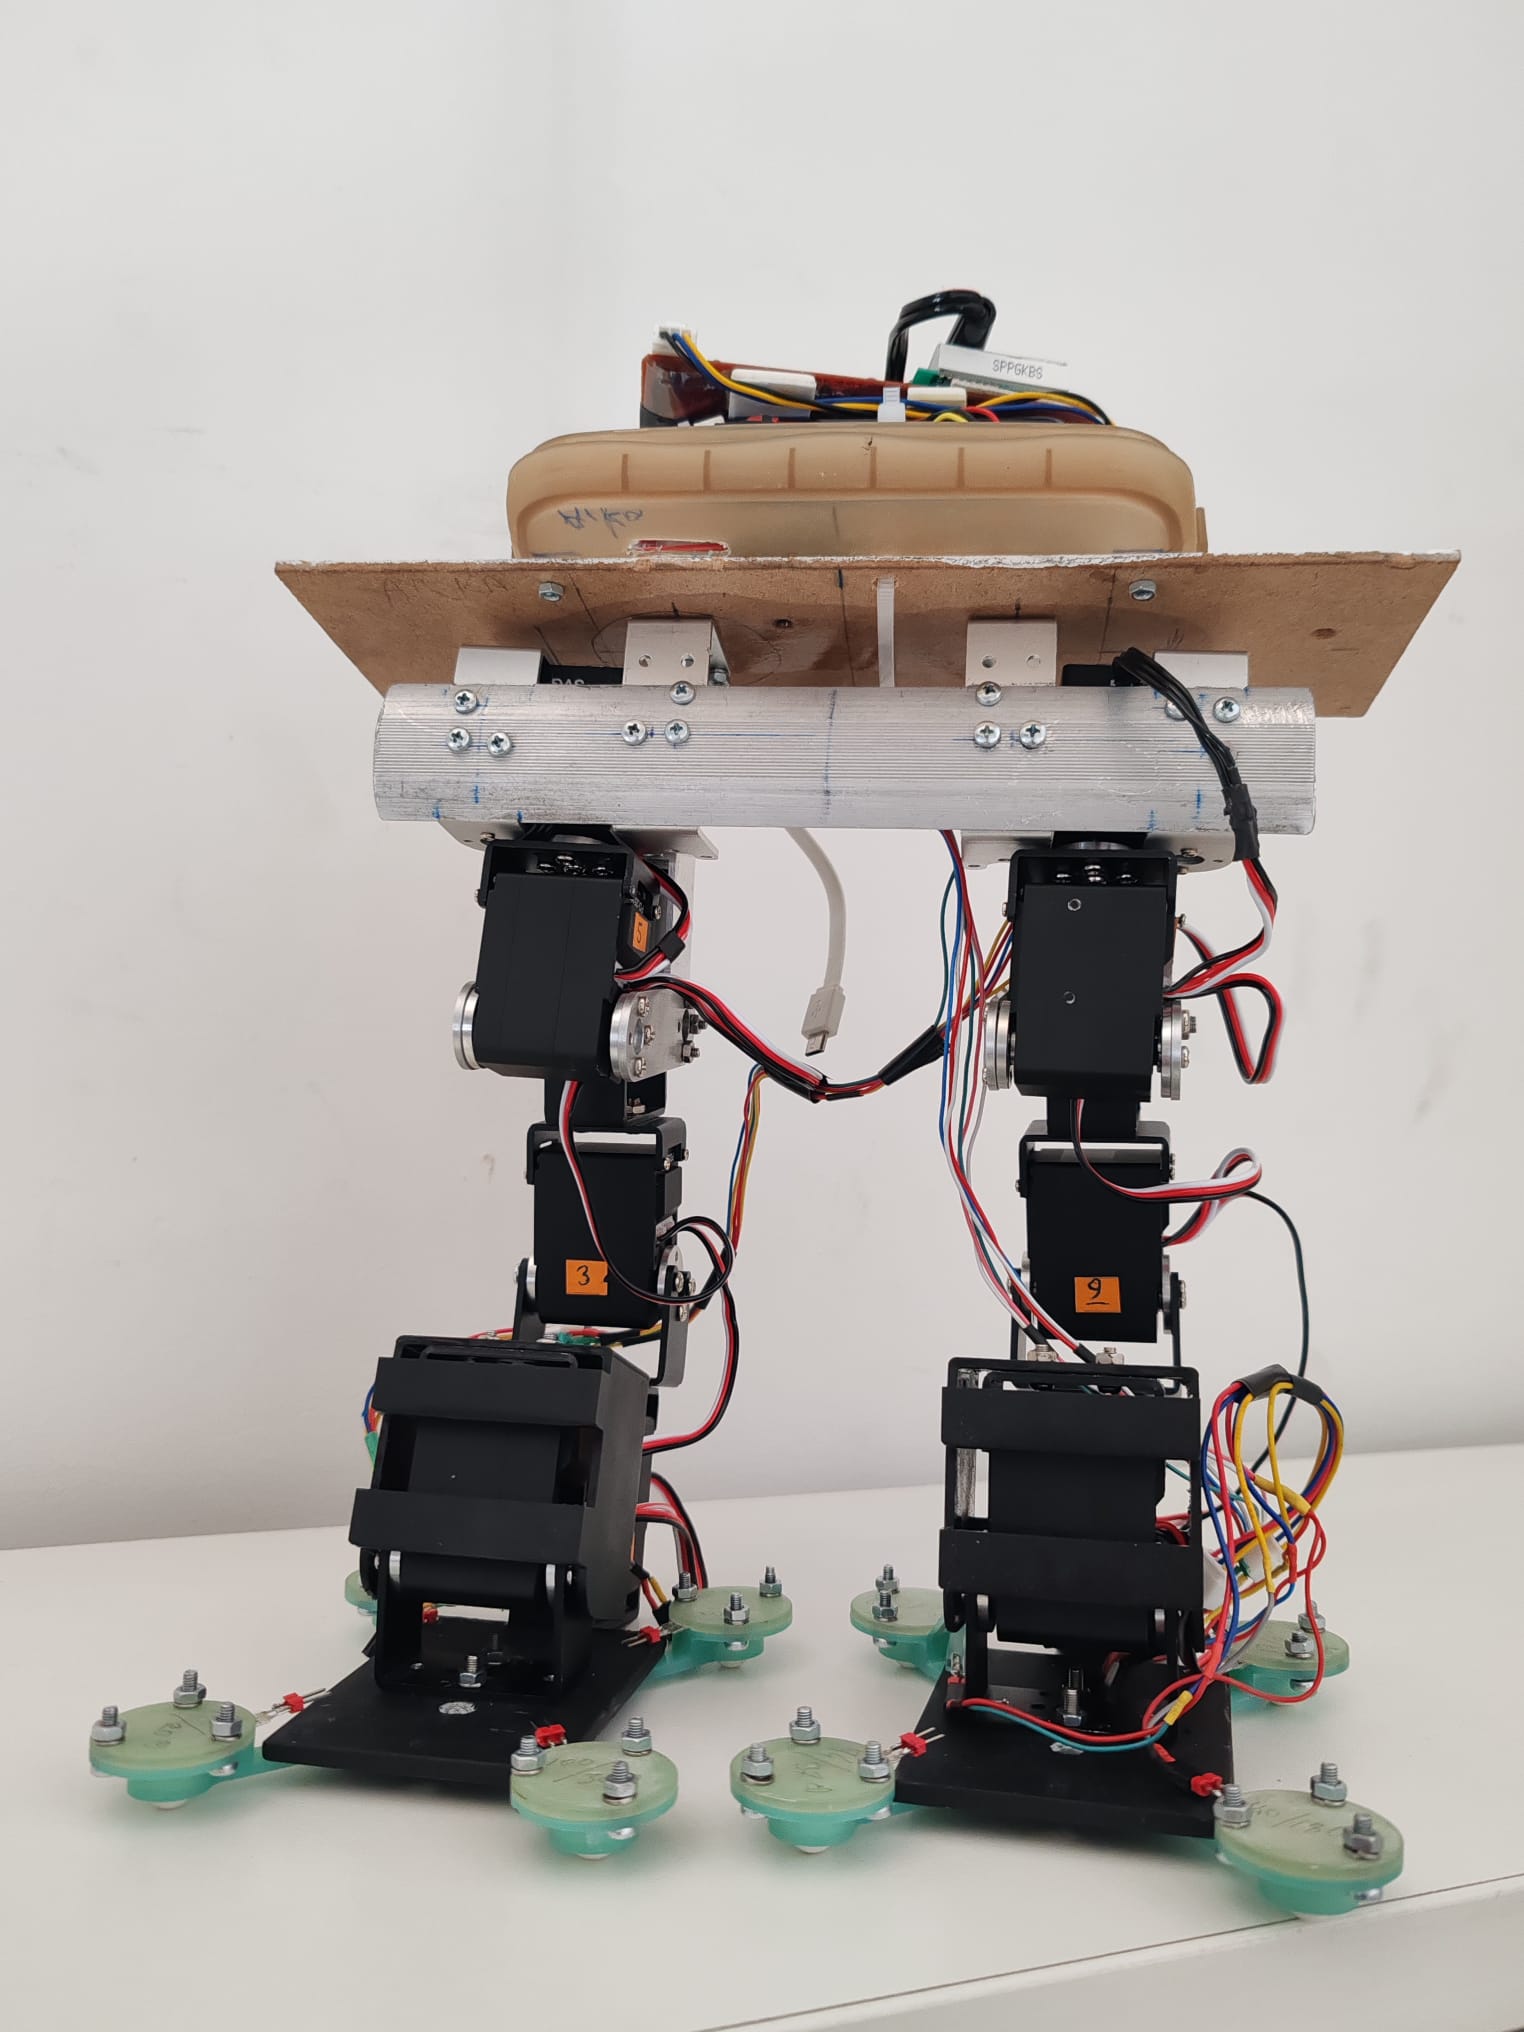
La fotografía publicada muestra un prototipo temprano con las piernas, los servos y el cableado ensamblados. El trabajo también presenta pruebas de marcha y recuperación en MuJoCo. Son dos avances distintos: existe una construcción física, pero los resultados de equilibrio descritos corresponden todavía al entorno simulado.
Preparar el paso reduce el trabajo durante la marcha
El planificador utiliza una referencia del punto de momento cero, o ZMP, para calcular el desplazamiento del centro de masa. Esta referencia está relacionada con el apoyo del robot sobre el suelo. La idea es anticipar cómo debe moverse el cuerpo al pasar del apoyo doble al apoyo sobre una sola pierna.
Los cálculos más costosos se realizan previamente. Las trayectorias nominales pueden guardarse como tablas y consultarse según la fase del paso. Así, el microcontrolador no necesita resolver de nuevo todo el problema de planificación en cada instante.
La cinemática inversa convierte la posición deseada de los pies en ángulos articulares. El diseño incorpora seis movimientos por pierna: tres en la cadera, uno en la rodilla y dos en el tobillo. Esa distribución permite cambiar la orientación del pie además de su posición.
Una desviación puede cambiar dónde aterriza el pie
La segunda parte de la arquitectura estima cuánto se aparta el cuerpo de la trayectoria prevista. El controlador LQR utiliza unas ganancias calculadas previamente para obtener una corrección a partir de ese error. El objetivo es mantener una respuesta que pueda ejecutarse con pocos recursos de cálculo.
En el escenario simulado, el planificador modifica el punto de apoyo de la pierna que está en vuelo. Si el cuerpo empieza a caer lateralmente, amplía el siguiente paso hacia ese lado. Es un ejemplo de recuperación mediante colocación del pie: la corrección no consiste únicamente en exigir más esfuerzo al tobillo.
El trabajo publicado ensaya un empuje lateral de 30 newtons durante una décima de segundo. La simulación recupera la trayectoria después de modificar el apoyo. Esa cifra describe el ensayo virtual y no debe interpretarse como resistencia comprobada del robot construido.
El cuerpo todavía necesita cerrar esa transferencia
La plataforma prevé una Teensy 4.1, servos de bus serie y una MPU6050 para observar la orientación. Los pies incorporan un diseño con sensores resistivos de fuerza, destinados a estudiar el contacto y la distribución del apoyo. Esas medidas pueden ayudar a contrastar lo que predice el modelo.
La conclusión del estudio sitúa la mecánica y el cableado inicial como completados, mientras deja el despliegue del controlador sobre el prototipo para el trabajo posterior. Entre los problemas que habrá que afrontar cita ruido de sensores y holguras: efectos que una trayectoria ideal no representa completamente.
GO2B ofrece una construcción reciente para estudiar cómo organizar el control de un bípedo. Su interés está en hacer visible la relación entre planificación, corrección y apoyo físico. Las pruebas publicadas permiten seguir esa propuesta, manteniendo la marcha autónoma real como el siguiente paso pendiente.
Fuentes
- GO2B: prototipo, código y estado de integración [en]
- GO2B: trabajo de UMTIK 2026 y alcance de las pruebas [en]
Imagen: Fotografía del equipo GO2B de su prototipo bípedo completo, con dos piernas de servos, piezas impresas y cableado visible. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.