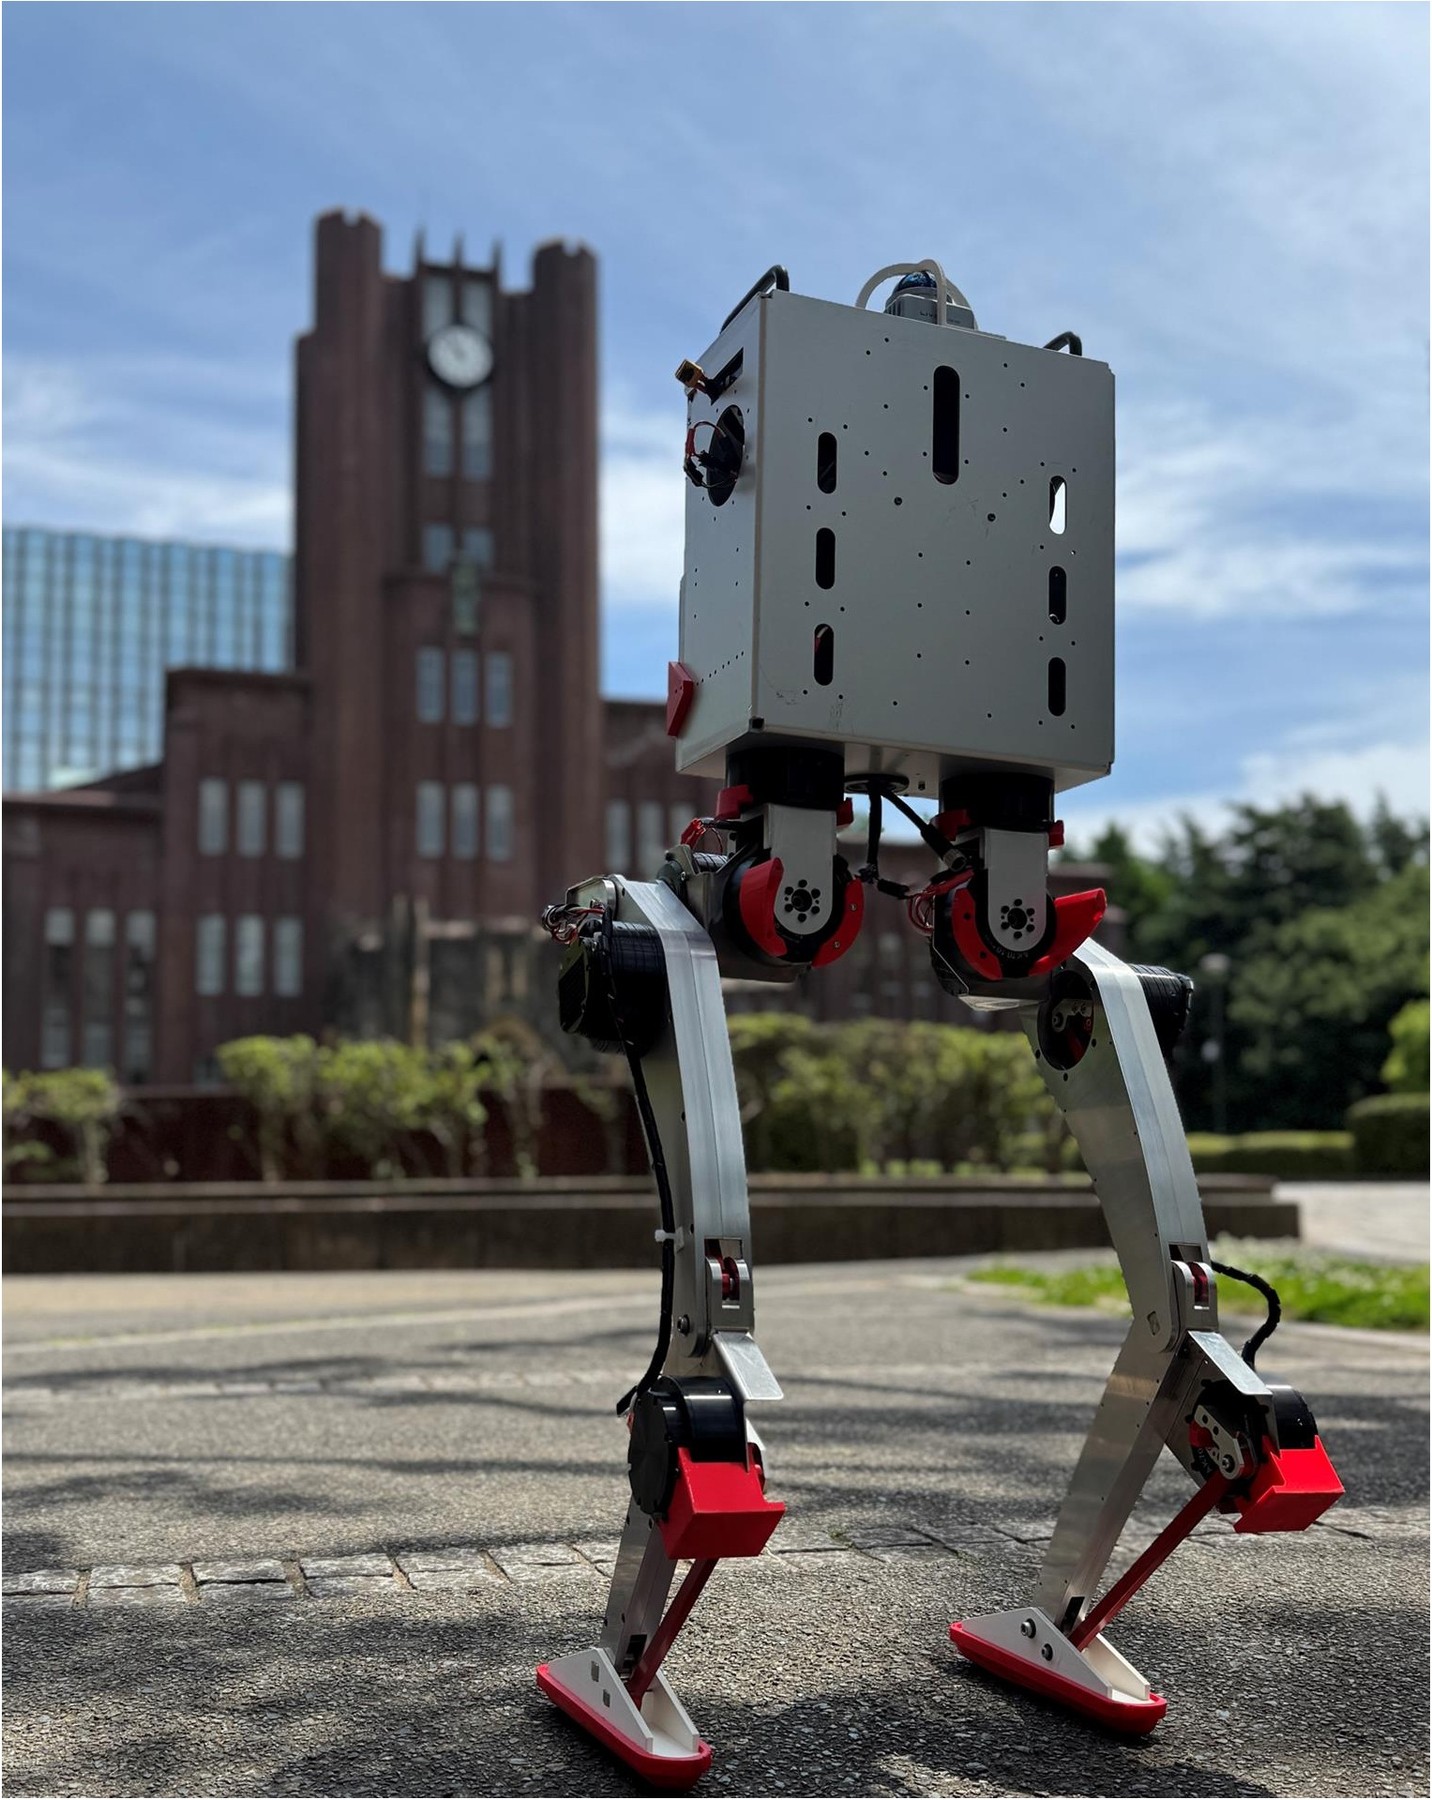
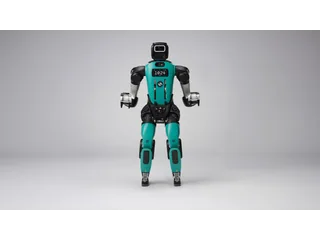
Fotografía oficial de MEVITA completo, con cuerpo metálico y dos piernas, durante un ensayo exterior junto a un edificio.

JSK Robotics Laboratory

MEVITA

MEVITA es un bípedo abierto presentado en 2025: estructura metálica, cinco articulaciones por pierna y código para estudiar la transferencia de marcha a hardware.

Ficha actualizada el .

Diseño abierto y estudio del proyecto

Información y disponibilidad

Prototipo de investigación presentado en 2025 por JSK, Universidad de Tokio. Publica diseños y código; su reproducción exige encargar piezas y montar un sistema avanzado.

Para qué sirve

Estudiar construcción metálica y control aprendido en una plataforma bípeda abierta para formación e investigación avanzada.

Qué tener en cuenta

  • Su peso y construcción lo sitúan en un taller avanzado, con una zona de ensayo adecuada.
  • La cifra de 18 describe tipos de piezas estructurales, no todos los componentes del robot.
  • Los ensayos publicados corresponden al prototipo de los autores y a su configuración.

Datos documentados

Peso
19,8 kg en el prototipo del estudio Fuente ↗
Piernas
Cinco grados de libertad por pierna Fuente ↗
Estructura
18 tipos de piezas metálicas, sin contar las reflejadas Fuente ↗
Recursos
Hardware, control y entorno de entrenamiento publicados Fuente ↗

Quién está detrás

JSK Robotics Laboratory

JSK, de la Universidad de Tokio, investiga robótica y publica diseños y programas de plataformas abiertas para estudiar construcción, percepción y locomoción.

Conocer la empresa o el proyecto ↗
Fuentes de la ficha

En robotica.es · 1 artículo

Lo que hemos contado de MEVITA