MEVITA enseña cómo construir un bípedo con chapa soldada
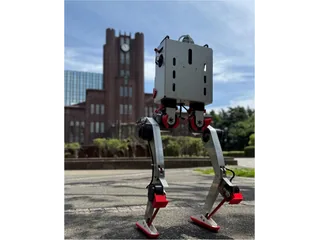
MEVITA es un bípedo abierto presentado en 2025: estructura metálica, cinco articulaciones por pierna y código para estudiar la transferencia de marcha a hardware.
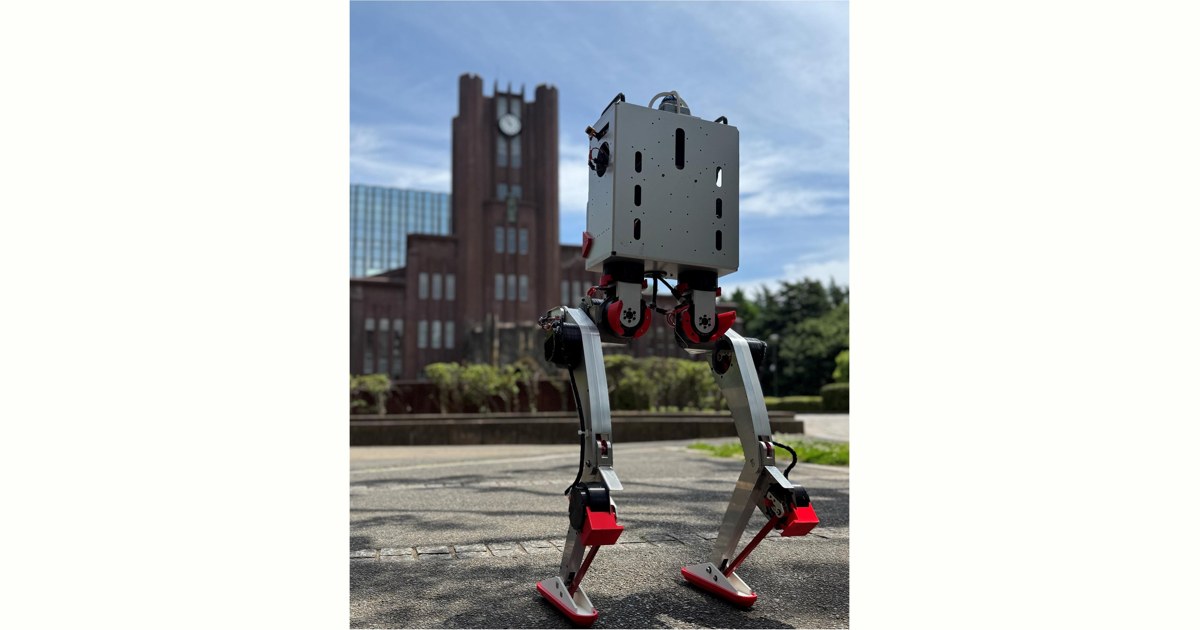
MEVITA convierte la construcción de un bípedo metálico en un proyecto cuyos diseños, componentes y programas se pueden examinar. JSK Robotics Laboratory, de la Universidad de Tokio, lo presentó en 2025. Su propuesta consiste en reducir la complejidad de las piezas estructurales mediante chapa soldada y componentes que se pueden encargar a proveedores.
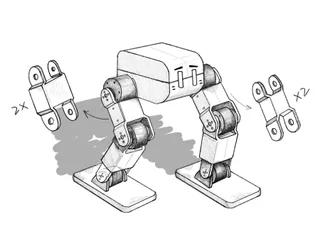
La presentación del proyecto enumera 18 tipos de piezas metálicas sin contar sus versiones reflejadas. La cifra describe el diseño de la estructura: no incluye cada tornillo, rodamiento, motor o elemento electrónico del robot. Entender esa diferencia evita confundir una reducción de piezas mecanizadas con un montaje de solo 18 componentes.
Un proyecto avanzado, aunque los planos sean abiertos
El estudio de los autores sitúa el prototipo en 19,8 kilogramos, con cinco grados de libertad por pierna. MEVITA está orientado al aprendizaje avanzado de locomoción y construcción, con requisitos de espacio y manipulación muy diferentes de los de un pequeño bípedo de escritorio.
Las partes de chapa soldada reúnen geometrías que, mediante otra fabricación, podrían exigir varias piezas unidas. A la vez, el cuerpo conserva elementos separables para acceder a componentes y realizar mantenimiento. La decisión educativa interesante es observar cómo se equilibran reducción de piezas, coste de fabricación y acceso al interior.
La publicación de archivos permite encargar la fabricación. No garantiza que todos los proveedores acepten los mismos procesos o produzcan las mismas tolerancias. Para reproducir el diseño hay que revisar las piezas y los servicios disponibles, además de preparar el montaje mecánico y eléctrico.
Del modelo a una orden en la articulación
Las políticas de marcha se entrenan en simulación y se comprueban en MuJoCo antes de ejecutarlas en el cuerpo físico. El proyecto publica un recorrido común de programas para relacionar esas etapas. Así se puede estudiar qué información recibe el controlador y cómo transforma su salida en objetivos para los motores.
Los experimentos de los autores muestran marcha en superficies interiores y exteriores, incluyendo hierba, tierra y una pendiente suave. Es evidencia sobre el prototipo y las pruebas descritas. Una reproducción con otras piezas o parámetros necesita sus propios ensayos para saber si conserva ese comportamiento.
La comunicación también forma parte del aprendizaje
El repositorio de construcción y uso documenta el orden de motores, las dependencias de software y la identificación de las dos interfaces CAN. Incluye pruebas para leer motores y una opción de ejecución en simulación. Estos pasos permiten verificar una capa antes de activar la marcha completa.
El montaje dispone de ordenador, sensores y gestión de alimentación, además de una parada de emergencia. En una plataforma de este tamaño, preparar el entorno de prueba y poder detener los actuadores forma parte de la puesta en marcha. No basta con que el programa arranque correctamente en el ordenador.
MEVITA ofrece material útil para un equipo universitario o un taller con experiencia en fabricación y control. Su diseño permite estudiar decisiones que suelen quedar ocultas dentro de un robot cerrado, desde la forma de un soporte hasta la respuesta de una política. El resultado publicado es una plataforma experimental reproducible mediante trabajo de ingeniería, con documentación sobre el cuerpo físico y sus ensayos.
Fuentes
- JSK — diseño y demostraciones de MEVITA [en]
- Kawaharazuka y colaboradores — estudio de MEVITA, 2025 [en]
- JSK — componentes, instalación, pruebas y control [en]
Imagen: Fotografía oficial de MEVITA completo, con cuerpo metálico y dos piernas, durante un ensayo exterior junto a un edificio. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.