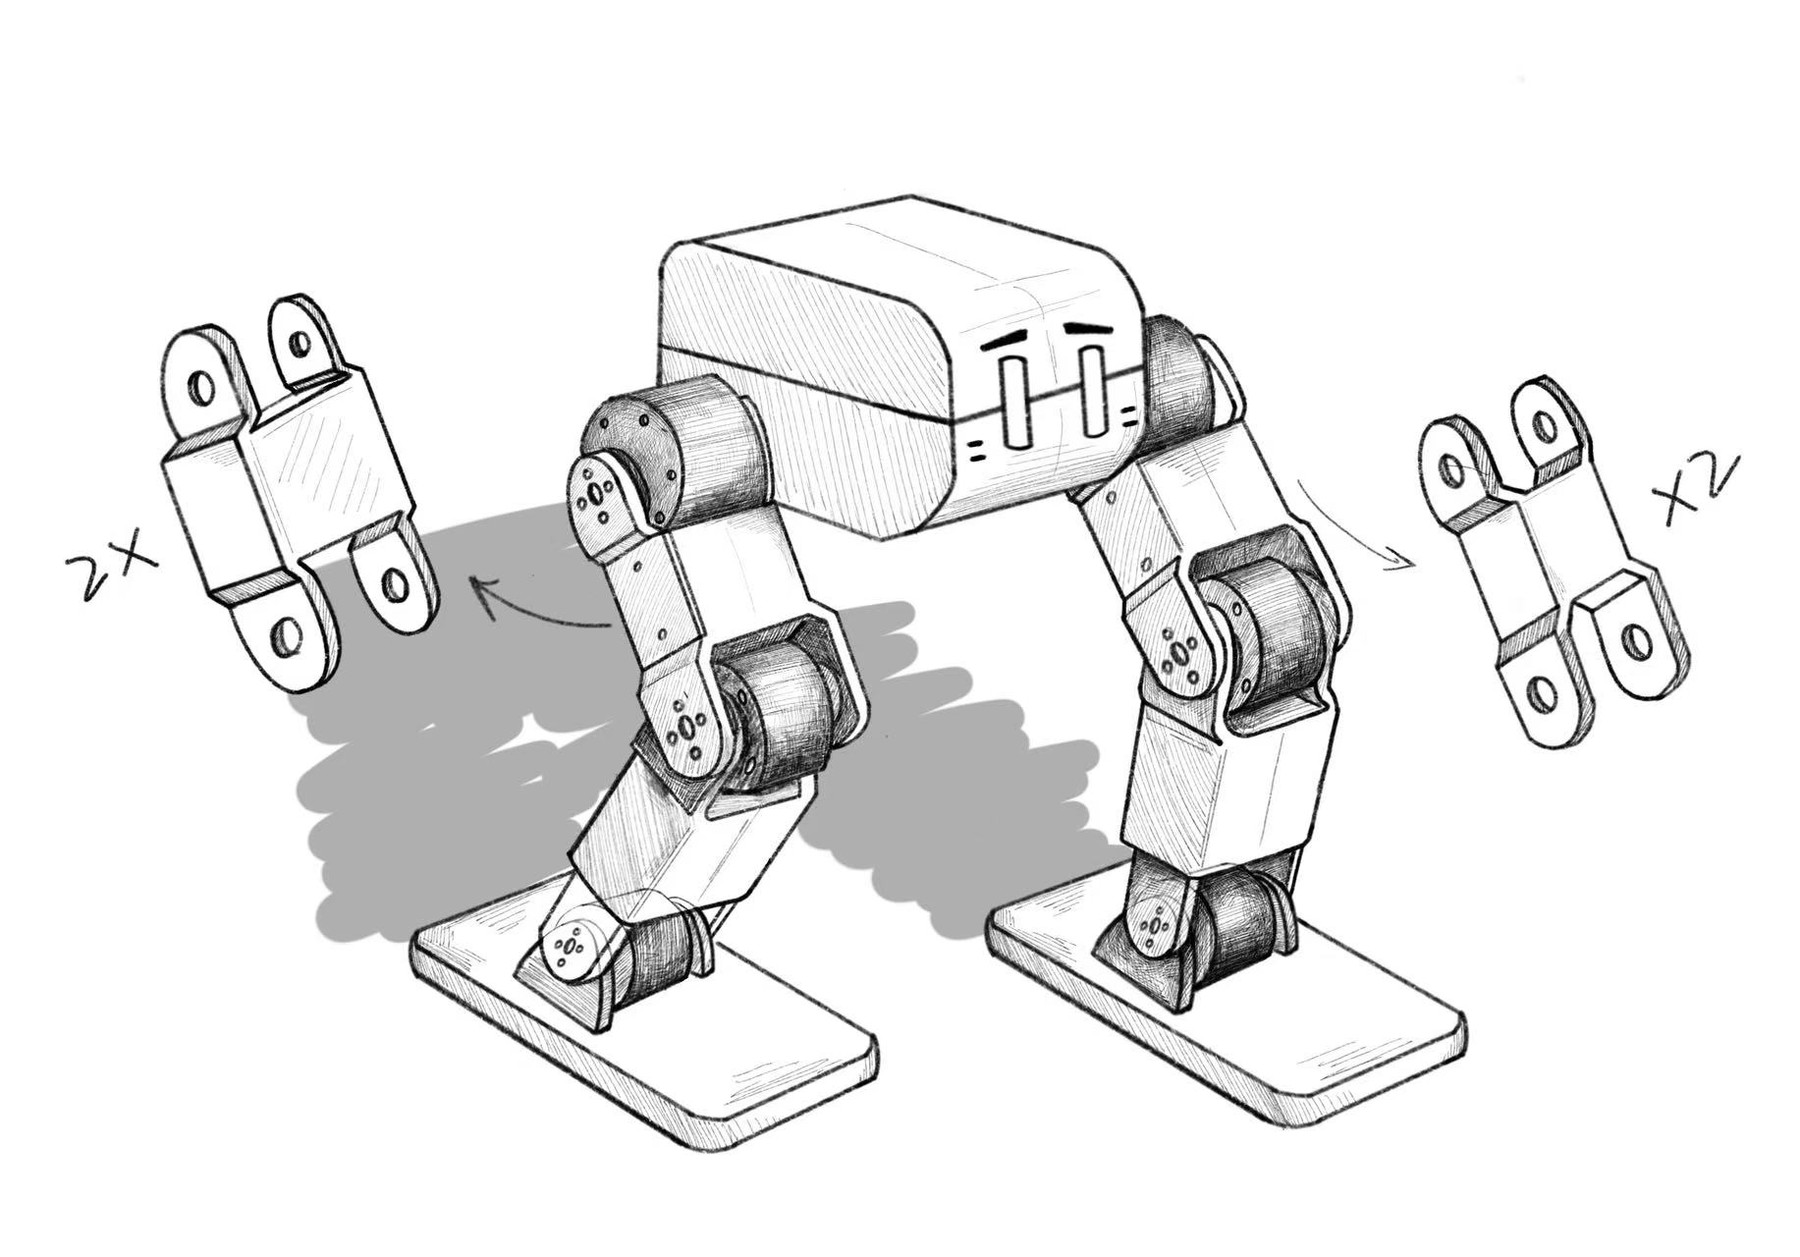
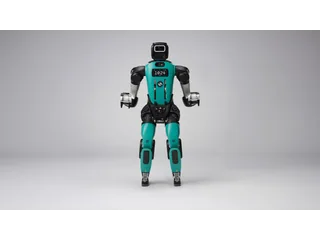
Boceto publicado por el proyecto KuroKun que muestra el diseño completo del bípedo, con dos piernas articuladas y pies planos.

Proyecto KuroKun

KuroKun

KuroKun publica piezas, modelos y pruebas de servos para un bípedo educativo. La documentación permite estudiar simulación y calibración de sus ocho ejes.

Ficha actualizada el .

Diseño, modelos y documentación de KuroKun

Información y disponibilidad

Proyecto de curso de primavera de 2026 con archivos de diseño, simulación y pruebas de actuadores. No consta venta ni una validación completa de marcha física.

Para qué sirve

Estudiar el diseño mecánico, la simulación y la calibración de un bípedo educativo de ocho articulaciones.

Qué tener en cuenta

  • La imagen es un boceto de diseño, no una fotografía del robot construido.
  • El módulo de despliegue documenta controlador de servos y calibración; no permite acreditar por sí solo una marcha física completa.
  • Los valores del modelo simplificado son parámetros de simulación, no especificaciones comerciales verificadas.

Datos documentados

Origen documentado
Robot Studio de Duke University, primavera de 2026 Fuente ↗
Actuadores
Ocho servos de bus LX-16A, cuatro por pierna Fuente ↗
Controlador previsto
Raspberry Pi 4B Fuente ↗
Articulaciones por pierna
Cadera en dos ejes, rodilla y tobillo Fuente ↗
Modelos
URDF simplificado y USD para simulación Fuente ↗
Prueba de hardware publicada
Detección de servos, postura y sentido de una pierna Fuente ↗

Quién está detrás

Proyecto KuroKun

Proyecto de curso que documenta diseño mecánico, simulación y calibración de un bípedo educativo.

Conocer la empresa o el proyecto ↗
Fuentes de la ficha

En robotica.es · 1 artículo

Lo que hemos contado de KuroKun