KuroKun: diseño de un bípedo con ocho servos para aprender
KuroKun publica piezas, modelos y pruebas de servos para un bípedo educativo. La documentación permite estudiar simulación y calibración de sus ocho ejes.
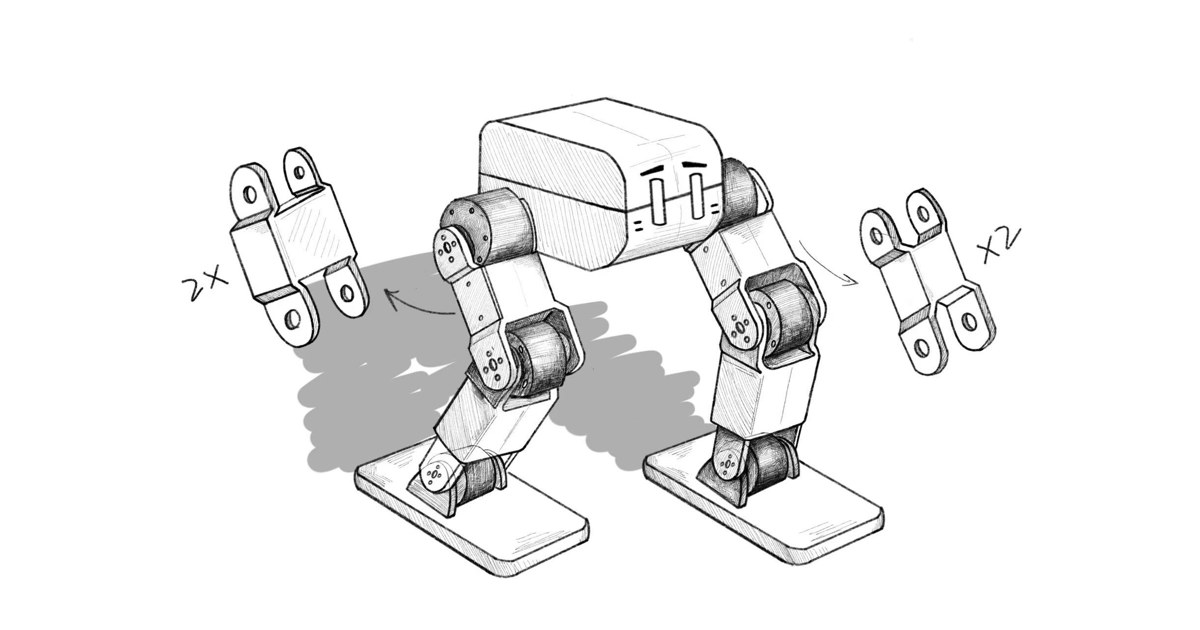
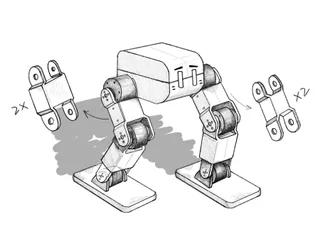
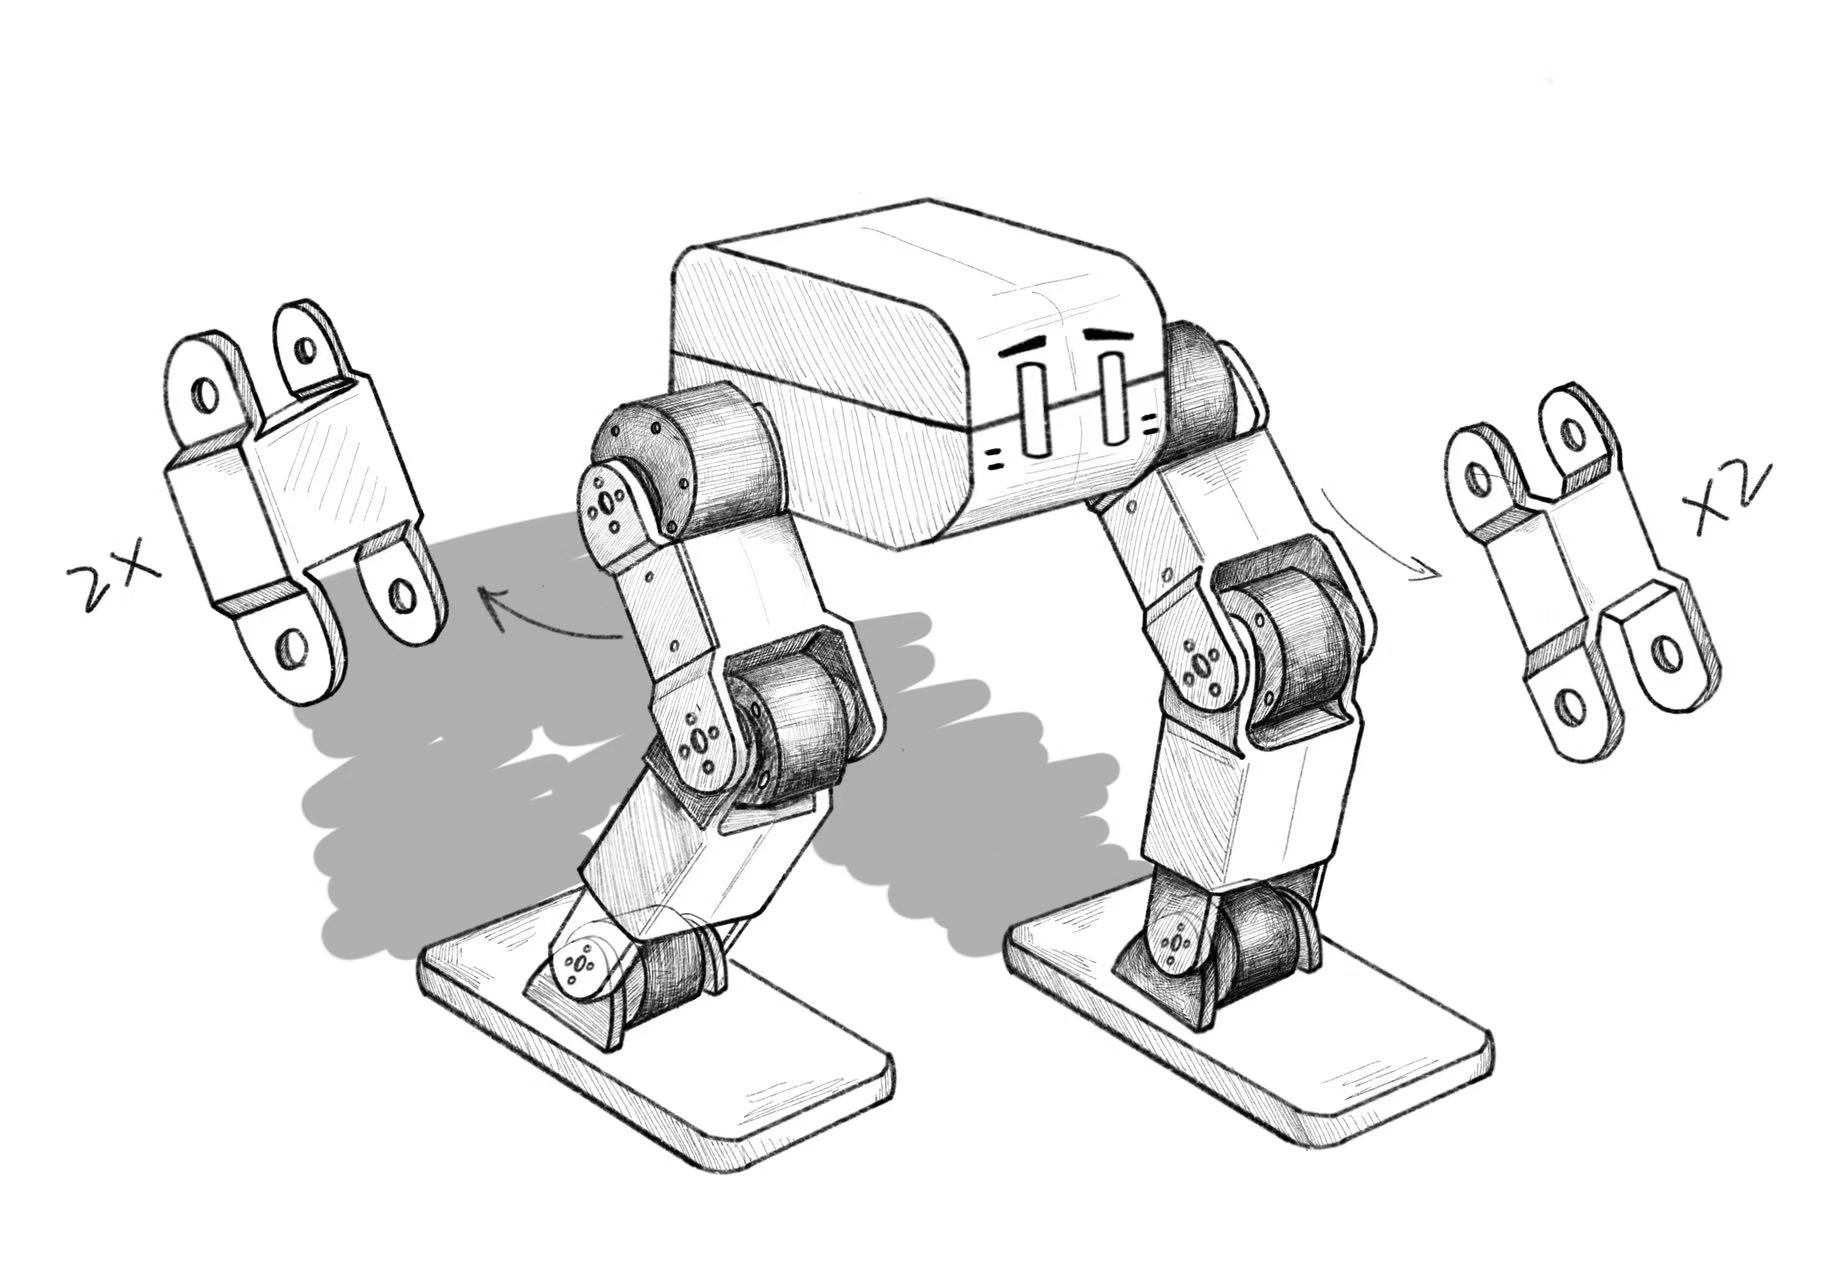
KuroKun es un diseño de bípedo educativo que publica piezas imprimibles, modelos de simulación y herramientas para calibrar sus servos. La documentación del proyecto lo sitúa en el curso Robot Studio de Duke University de primavera de 2026. Su interés está en poder estudiar cómo se representa y controla una pierna articulada. La imagen difundida es un boceto: no debe confundirse con una fotografía de una construcción ya validada.
Ocho ejes repartidos entre dos piernas
Cada pierna utiliza cuatro servos LX-16A. Dos corresponden a la cadera, uno a la rodilla y otro al tobillo. La cadera combina movimiento lateral y movimiento hacia delante y atrás, mientras la rodilla y el tobillo completan la cadena que llega hasta el pie.
Esa disposición permite relacionar una postura dibujada con los ángulos que deben adoptar varias articulaciones. Una modificación en la cadera cambia dónde queda el pie; otra en el tobillo cambia su orientación. Para aprender cinemática, distinguir esas acciones resulta más útil que atribuir al diseño una capacidad genérica de caminar.
La plataforma propone una Raspberry Pi 4B y estructura impresa en 3D. Los archivos incluyen piezas del cuerpo y de las piernas. Los ajustes de impresión documentados son una referencia del autor: otra impresora, material o tolerancia puede exigir revisarlos antes de ensamblar los servos.
Un modelo para calcular, otro para fabricar
El proyecto ofrece una descripción URDF y un modelo USD para su trabajo de simulación. El URDF aproxima componentes mediante cajas con masas e inercias asignadas. Es una decisión que facilita los cálculos de dinámica, pero esa representación no sustituye a la geometría de las piezas imprimibles.
Separar ambos recursos ayuda a evitar un error frecuente. El estudiante puede ver una postura correcta en pantalla y, aun así, encontrar una interferencia o una holgura al montar el mecanismo. Antes de transferir un movimiento al hardware conviene comprobar ejes, sentido de giro y límites en la construcción real.
Qué aporta el código de despliegue
El módulo de despliegue publicado contiene un controlador serie para LX-16A, configuración de hardware y una prueba de una pierna. Su secuencia describe cómo detectar los identificadores de los servos, ordenar una postura de referencia y comprobar el sentido de movimiento.
Estos pasos son concretos y valiosos. Un modelo simulado suele dar por supuesto que un ángulo positivo produce un giro conocido; un servo instalado al otro lado del cuerpo puede necesitar el signo contrario. Comprobar esa correspondencia articulación por articulación reduce errores cuando se coordinan las piernas.
Simulación y marcha física requieren pruebas distintas
La presentación del proyecto describe entrenamiento en Isaac Sim y transferencia al robot. Sin embargo, los recursos del módulo de despliegue citados documentan principalmente comunicación y calibración. No ofrecen por sí solos una evaluación completa y reproducible de la marcha física, su duración o su estabilidad.
Por ello no atribuimos a KuroKun velocidad, autonomía ni capacidad de moverse por una vivienda. El material sirve para estudiar diseño y puesta en marcha, y las conclusiones de la simulación deben contrastarse mediante ensayos del hardware. La calibración publicada es un primer paso, no una certificación del resultado final.
Para quién tiene sentido
No consta una oferta comercial para España. KuroKun encaja como referencia de un curso o proyecto personal con impresión 3D, servos de bus y programación. Su documentación permite recorrer decisiones mecánicas y de control de un bípedo, manteniendo clara la diferencia entre un diseño publicado y un robot con marcha física plenamente demostrada.
Fuentes
- KuroKun: mecánica, modelo y documentación del curso (inglés)
- KuroKun: controlador serie y pruebas de una pierna (inglés)
Imagen: Boceto publicado por el proyecto KuroKun que muestra el diseño completo del bípedo, con dos piernas articuladas y pies planos. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.