HRP-2: abrir una nevera exigía reconocer objetos y corregir errores
HRP-2 sirvió para investigar tareas domésticas con visión, mapas y órdenes humanas. La demostración de una nevera muestra cómo se combinaban autonomía y corrección.
 robotica.es
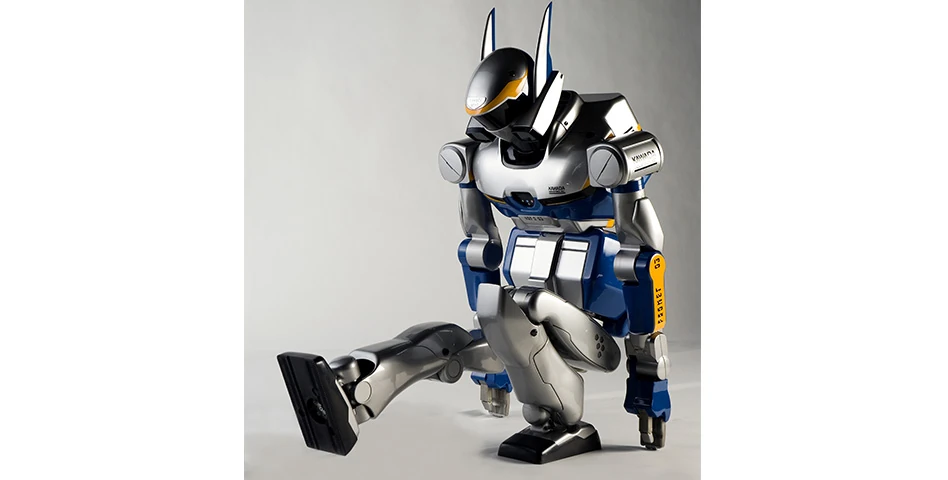
Kawada Robotics / AIST
HRP-2 sirvió para investigar tareas domésticas con visión, mapas y órdenes humanas. La demostración de una nevera muestra cómo se combinaban autonomía y corrección.
Ficha actualizada el .
Investigación de AISTInvestigar locomoción y manipulación en entornos humanos.
Quién está detrás
Kawada y el instituto japonés AIST han desarrollado plataformas HRP para investigar locomoción y manipulación humanoide.
Conocer la empresa o el proyecto ↗En robotica.es · 1 artículo