HRP-2: abrir una nevera exigía reconocer objetos y corregir errores
HRP-2 sirvió para investigar tareas domésticas con visión, mapas y órdenes humanas. La demostración de una nevera muestra cómo se combinaban autonomía y corrección.
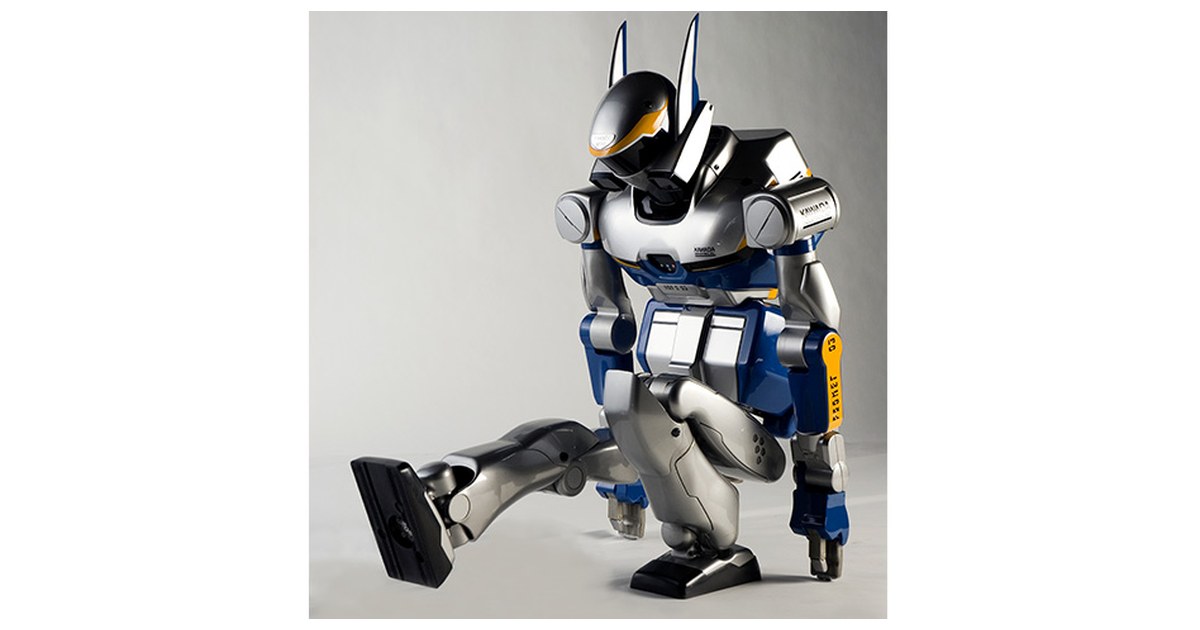
Abrir una nevera y sacar un objeto obliga a resolver algo más que acercar una mano. HRP-2 Promet se utilizó para investigar esa secuencia combinando percepción del entorno, movimiento y posibilidad de intervención humana.
AIST describió el sistema en una comunicación de 2006. La demostración pertenece a la historia de la robótica doméstica experimental; no fue el anuncio de un electrodoméstico que pudiera encargarse de cualquier cocina.
La puerta impone una trayectoria
Una puerta de nevera gira alrededor de sus bisagras. Después de tocarla, la mano tiene que seguir una trayectoria compatible con ese giro. Empujar hacia un punto fijo sin considerar la articulación del entorno puede provocar un contacto incorrecto.
El trabajo de AIST combinaba instrucciones de movimiento con restricciones impuestas por los objetos. Esto permitía preparar una secuencia en la que el robot abría la puerta y retiraba un recipiente.
La tarea reúne dos problemas distintos: interpretar dónde está el objeto y ejecutar el movimiento que permite acceder a él. Un error en cualquiera de los dos puede detener el resultado, aunque la otra parte funcione.
Corregir la percepción formaba parte del diseño
El sistema experimental incorporaba visión tridimensional, información láser para mapas y una interfaz de voz con un conjunto de micrófonos. Cada fuente de información ayudaba a resolver una parte de la escena.
AIST también describía la posibilidad de detener al robot y aportar una corrección cuando se producía un error de reconocimiento. La intervención humana no era un detalle que debiera ocultarse: formaba parte del método para completar la actividad.
Ese enfoque permite valorar la autonomía con precisión. El robot puede ejecutar una secuencia por sí mismo y, al mismo tiempo, depender de una persona para resolver situaciones que quedan fuera de lo reconocido.
Una familia con varias generaciones
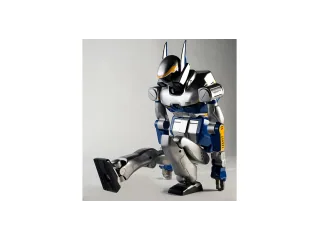
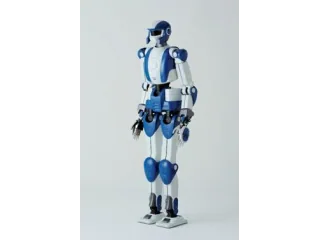
Kawada mantiene HRP-2 dentro de su historia de plataformas humanoides. El nombre debe distinguirse de HRP-3, HRP-4 y de la revisión HRP-2Kai, porque sus diseños y aplicaciones no son intercambiables.
Las imágenes de una tarea doméstica hacen fácil imaginar el mismo comportamiento en casa. Para interpretar la demostración conviene preguntar qué objetos se habían preparado, qué información conocía el sistema y cómo se recuperaba de un fallo.
HRP-2 permite estudiar precisamente esa unión entre control y percepción. El interés de la nevera reside en cómo se descompuso una actividad cotidiana en problemas técnicos verificables, con un operador capaz de corregir el proceso cuando era necesario.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.