HRP-4: un humanoide más ligero para compartir software de investigación
HRP-4 combina una estructura esbelta con componentes de software reutilizables. Su diseño de investigación separa la capacidad del cuerpo de las aplicaciones desarrolladas.
 robotica.es
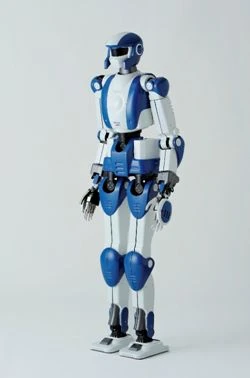
Kawada Robotics / AIST
HRP-4 combina una estructura esbelta con componentes de software reutilizables. Su diseño de investigación separa la capacidad del cuerpo de las aplicaciones desarrolladas.
Ficha actualizada el .
Web oficialInvestigar movimiento, manipulación e integración de software humanoide.
Quién está detrás
Kawada y el instituto japonés AIST han desarrollado plataformas HRP para investigar locomoción y manipulación humanoide.
Conocer la empresa o el proyecto ↗En robotica.es · 1 artículo