HRP-4: un humanoide más ligero para compartir software de investigación
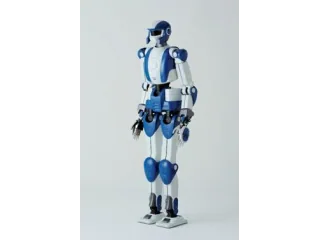
HRP-4 combina una estructura esbelta con componentes de software reutilizables. Su diseño de investigación separa la capacidad del cuerpo de las aplicaciones desarrolladas.
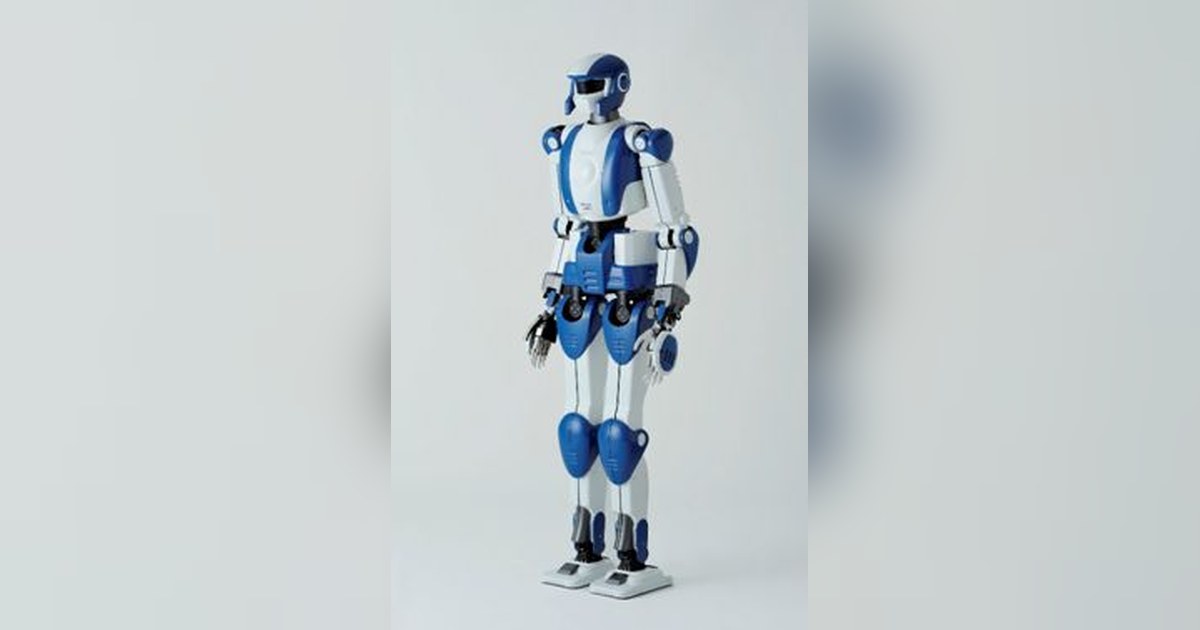
HRP-4 buscó reducir dos costes de investigar con humanoides: el de construir un cuerpo complejo y el de rehacer software para cada experimento. Kawada y AIST combinaron una estructura más ligera con herramientas destinadas a reutilizar funciones.
Kawada identifica el modelo de 2010 con 151 centímetros, 39 kilogramos y 34 grados de libertad. Es una plataforma de laboratorio, aunque su forma permita estudiar movimientos en espacios diseñados para personas.
La ligereza no equivale a cargar más
AIST explica que el diseño revisó piezas y sistemas para simplificar el conjunto. Los brazos disponen de siete grados de libertad cada uno, con una carga publicada de medio kilogramo por brazo.
La combinación permite explorar posturas de manipulación sin presentar al robot como un portador de cargas pesadas. El alcance geométrico y la capacidad de sostener peso son propiedades diferentes.
El cuerpo esbelto facilita plantear determinadas trayectorias, pero una aplicación debe comprobar el espacio que recorren codos, manos y tronco. Que la mano pueda alcanzar un punto no basta para garantizar que el resto del cuerpo pase sin interferencias.
Reutilizar funciones mediante componentes
El proyecto adoptó OpenRTM-aist para combinar componentes de software. La intención era reducir el trabajo necesario para integrar reconocimiento, comunicación y movimiento desarrollados por distintos equipos.
Un componente necesita una interfaz definida: qué datos recibe, qué devuelve y en qué momento lo hace. La reutilización funciona cuando esas condiciones coinciden con las que espera el resto del sistema.
AIST publicó también un modelo para simulación con OpenHRP3. Esto permite preparar parte del trabajo antes de ejecutarlo sobre la máquina y revisar si las órdenes son coherentes con la estructura articulada.
HRP-4 y HRP-4C son distintos
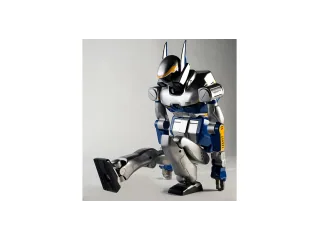
La letra final importa. HRP-4C es otra plataforma, con apariencia y objetivos diferentes; las demostraciones de uno no deben utilizarse para atribuir funciones al otro.
La documentación citada corresponde al desarrollo original de HRP-4. Los planes de suministro de aquel anuncio pertenecen a su contexto histórico y no confirman un plazo de entrega actual.
Para un equipo que investigue humanoides, interesa conocer la unidad, sus controladores y el entorno de software disponible. HRP-4 conserva valor como ejemplo de una plataforma donde la mecánica y las interfaces se diseñaron para permitir trabajo de otros investigadores. Una aplicación útil exige decidir qué componentes se reutilizan y qué parte de la tarea sigue necesitando desarrollo propio.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.