LGDXRobot2: calibrar cuatro ruedas antes de pedirle un mapa
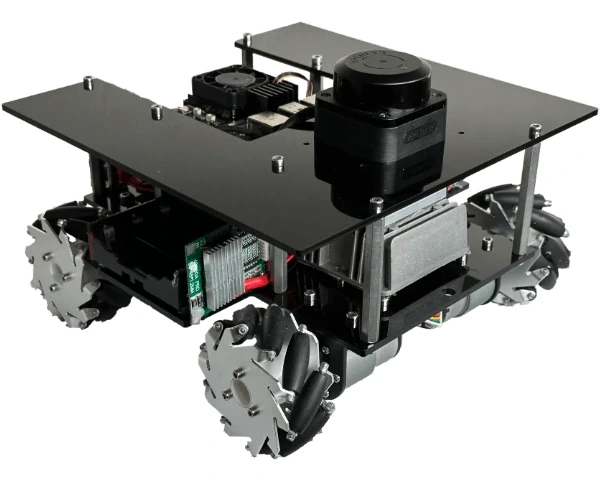
LGDXRobot2 es una base Mecanum de diseño abierto con ROS 2 y herramientas de calibración. Requiere comprar componentes, montar el robot y ajustar cada motor.
 robotica.es
LGDXRobot
LGDXRobot2 es una base Mecanum de diseño abierto con ROS 2 y herramientas de calibración. Requiere comprar componentes, montar el robot y ajustar cada motor.
Ficha actualizada el .
Web oficialConstruir y calibrar una base Mecanum abierta para desarrollar navegación e integración de sensores con ROS 2.
Quién está detrás
Proyecto de hardware y software abierto para construir plataformas móviles y sistemas de gestión con ROS 2.
Conocer la empresa o el proyecto ↗En robotica.es · 1 artículo



