LGDXRobot2: calibrar cuatro ruedas antes de pedirle un mapa
LGDXRobot2 es una base Mecanum de diseño abierto con ROS 2 y herramientas de calibración. Requiere comprar componentes, montar el robot y ajustar cada motor.
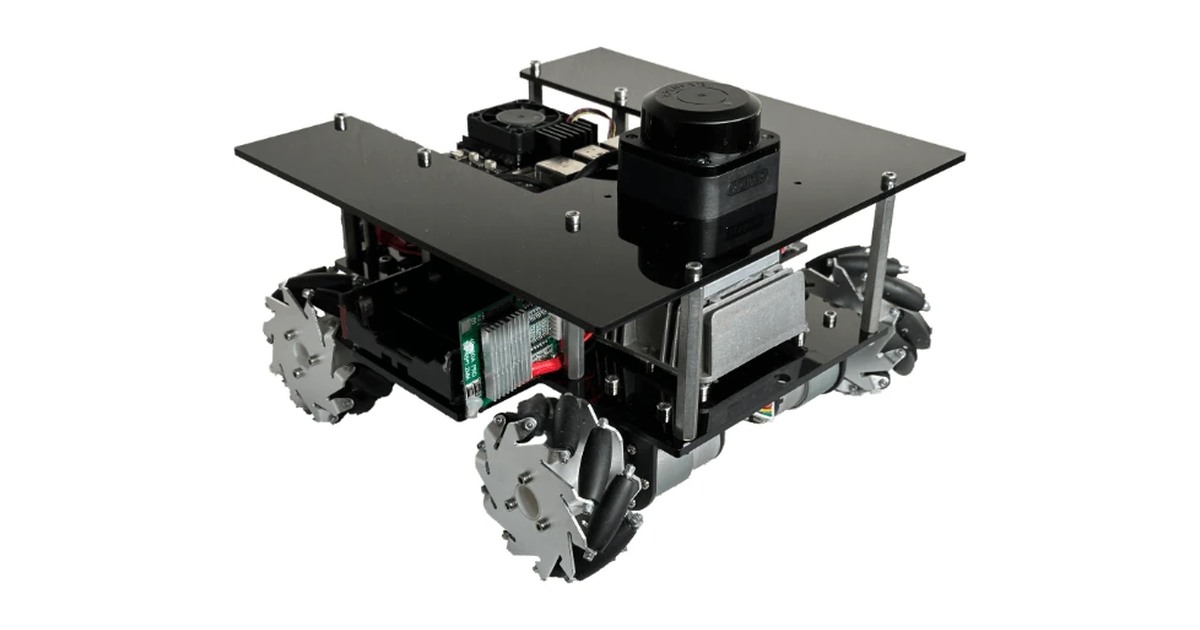
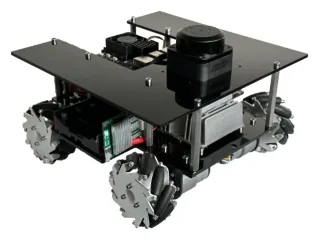
LGDXRobot2 permite construir una base que avance, gire y se desplace lateralmente mediante cuatro ruedas Mecanum. El proyecto publica el diseño del chasis y de la controladora, junto al firmware y los paquetes de ROS 2. Su propuesta exige trabajo de montaje: el autor indica que no ofrece una versión ya ensamblada.
El chasis de tres niveles mide 240 × 240 mm y utiliza planchas de acrílico cortadas con láser. La placa de control combina un microcontrolador BlackPill y controladores de motor TB6612FNG. La configuración documentada incorpora RPLIDAR C1, una IMU de nueve ejes y odometría de las ruedas.
Un mapa no arregla una rueda mal ajustada
La presentación del proyecto destaca ChassisTuner, una herramienta gráfica para comprobar comunicaciones, observar el robot y ajustar el control PID de cada motor. También permite calibrar el magnetómetro. Esas tareas sirven para revisar que una orden lateral produzca un desplazamiento coherente antes de evaluar la navegación.
Después entran los paquetes de ROS 2, con RViz, Nav2 y ejemplos de simulación en Gazebo y Webots. Comparar primero un recorrido corto entre simulación y hardware ayuda a detectar qué parte del error procede de la mecánica o de la estimación de movimiento.
La documentación oficial avisa de que LGDXRobot2 no está diseñado para principiantes y requiere conocimientos de robótica. La lista de materiales, la fabricación, el montaje y la preparación de firmware forman parte del proyecto.
En un laboratorio resulta atractivo si se quiere comprender y modificar la plataforma. Para una clase con poco tiempo de preparación, conviene valorar quién realizará ese trabajo previo. La integración con ROS 2 reduce tareas de software, pero no sustituye la puesta a punto de cuatro motores y su alimentación.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.