Mini-Turty II: un robot docente cuyos anuncios hay que leer con fecha
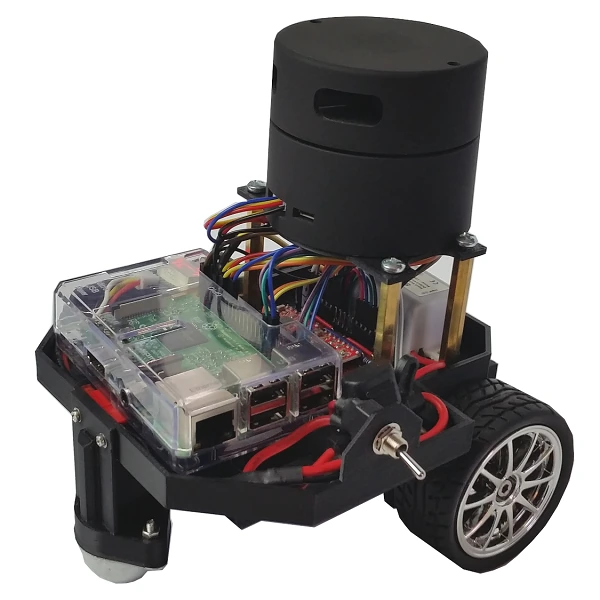
Mini-Turty II es una plataforma docente para teleoperación, mapas y navegación con ROS. Distinguimos las funciones documentadas de las mejoras anunciadas como futuras.
 robotica.es
Rhoeby Dynamics
Mini-Turty II es una plataforma docente para teleoperación, mapas y navegación con ROS. Distinguimos las funciones documentadas de las mejoras anunciadas como futuras.
Ficha actualizada el .
Web oficialEnseñar teleoperación, creación de mapas y navegación de un robot móvil con ROS.
Quién está detrás
Desarrollador del robot docente Mini-Turty y de su integración abierta con ROS.
Conocer la empresa o el proyecto ↗En robotica.es · 1 artículo



