Mini-Turty II: un robot docente cuyos anuncios hay que leer con fecha
Mini-Turty II es una plataforma docente para teleoperación, mapas y navegación con ROS. Distinguimos las funciones documentadas de las mejoras anunciadas como futuras.
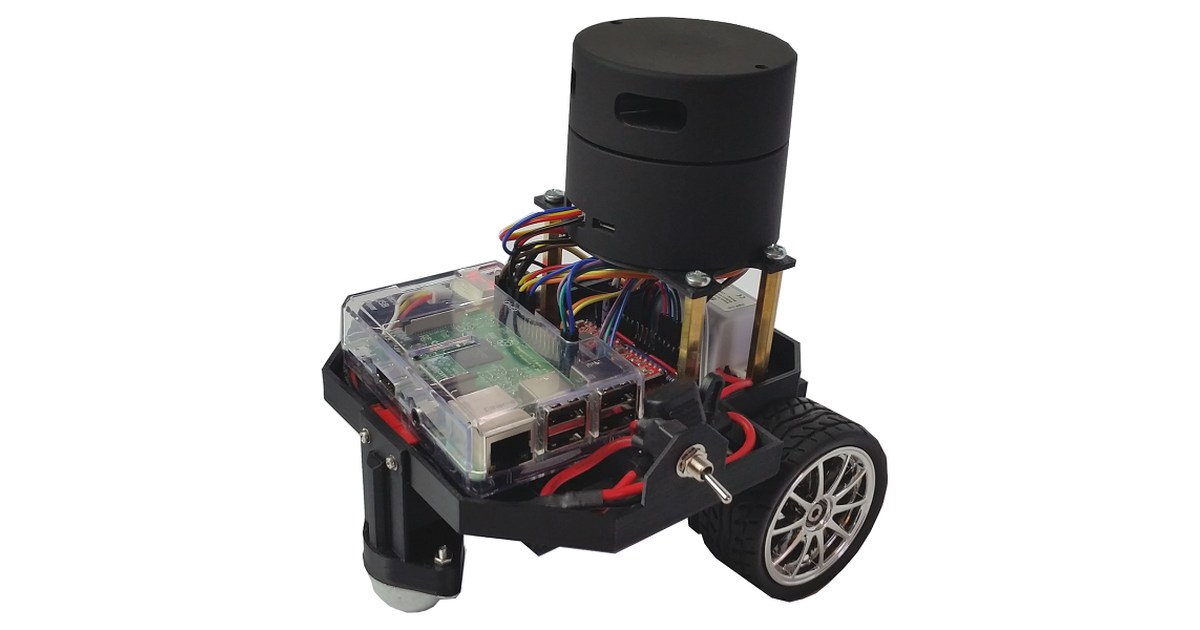
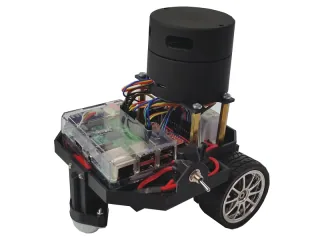
Mini-Turty II es un robot móvil docente de Rhoeby Dynamics documentado para aprender ROS, manejar una base a distancia, crear mapas y realizar navegación. La información conservada lo presenta como una plataforma reparable por el usuario, con opciones históricas de kit o montaje completo.
Su interés actual exige leer con cuidado las promesas de las páginas originales. No todas las funciones que aparecen en una lista de posibilidades estaban disponibles cuando se redactó la documentación.
Separar lo implementado de lo anunciado
El repositorio oficial Mini-Turty incluye teleoperación, creación de mapas y navegación entre las actividades de la plataforma. En cambio, marca visión remota, exploración de fronteras y reconocimiento visual como mejoras futuras. La entrada de Mini-Turty II en Robots de ROS conserva esa misma distinción.
Por tanto, una guía de clase no debería dar por incluida exploración autónoma de zonas desconocidas solo porque figura en la lista. Primero habría que encontrar el paquete correspondiente, comprobar su versión y ensayarlo en la unidad disponible.
La creación de un mapa y la navegación sobre él sí permiten diseñar ejercicios progresivos: conducir lentamente mientras se observa la representación del entorno, guardar el resultado y repetir un recorrido definido. Comparar ambos registros ayuda a entender que construir un mapa y localizarse en él son tareas distintas.
La documentación abierta también facilita revisar cómo se organiza el software, pero no demuestra que siga existiendo stock o soporte comercial del robot completo. Antes de recuperar una unidad para docencia conviene identificar su electrónica y las dependencias de ROS.
Mini-Turty II aporta una lección práctica sobre plataformas históricas: conservar documentación útil requiere mantener claras las fechas y el estado real de cada función.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.