Un robot de Carnegie Mellon aprende a coger objetos entre muebles
COWBOY coordina las ruedas, el brazo, la mano y la cámara para alcanzar objetos entre muebles. El sistema de Carnegie Mellon se entrenó en simulación.
 robotica.es
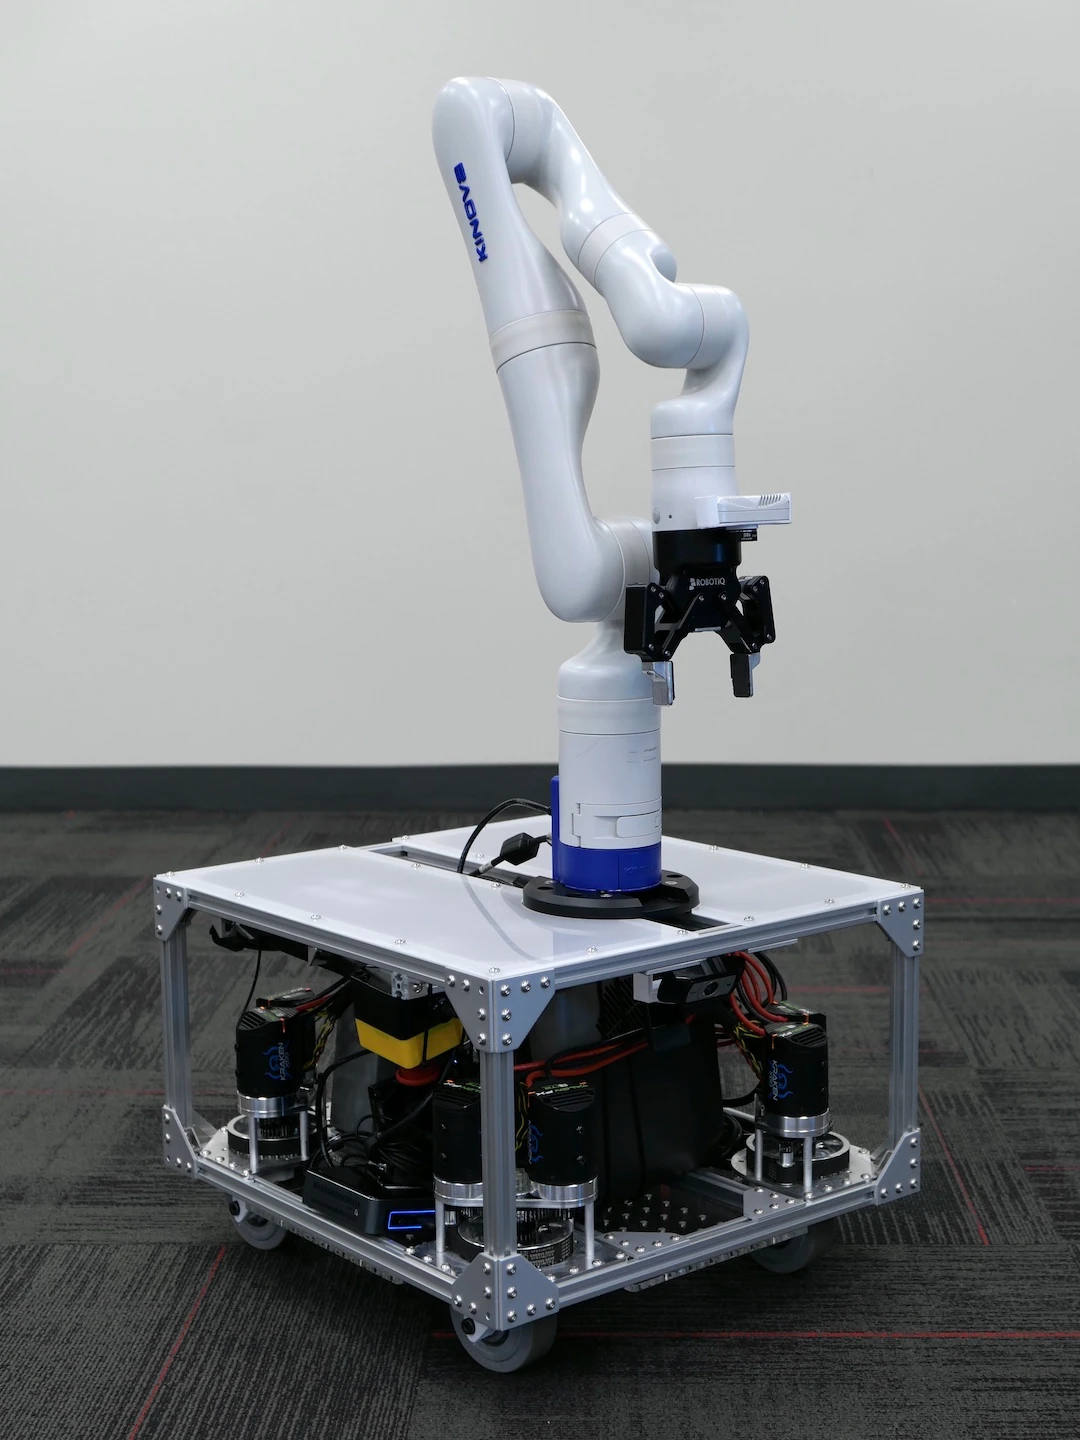
Proyecto TidyBot++
Plataforma abierta de manipulación móvil que combina una base omnidireccional con un brazo. Su diseño admite distintas configuraciones de hardware para investigar cómo alcanzar y mover objetos en una habitación.
Ficha actualizada el .
Web oficialDesarrollar controladores de manipulación que coordinen el movimiento de la base y el brazo.
Quién está detrás
TidyBot++ es un proyecto académico abierto de manipulación móvil desarrollado por investigadores de Princeton y Stanford. Publica el diseño de una base compatible con distintos brazos.
Conocer la empresa o el proyecto ↗En robotica.es · 1 artículo