Un robot de Carnegie Mellon aprende a coger objetos entre muebles
COWBOY coordina las ruedas, el brazo, la mano y la cámara para alcanzar objetos entre muebles. El sistema de Carnegie Mellon se entrenó en simulación.
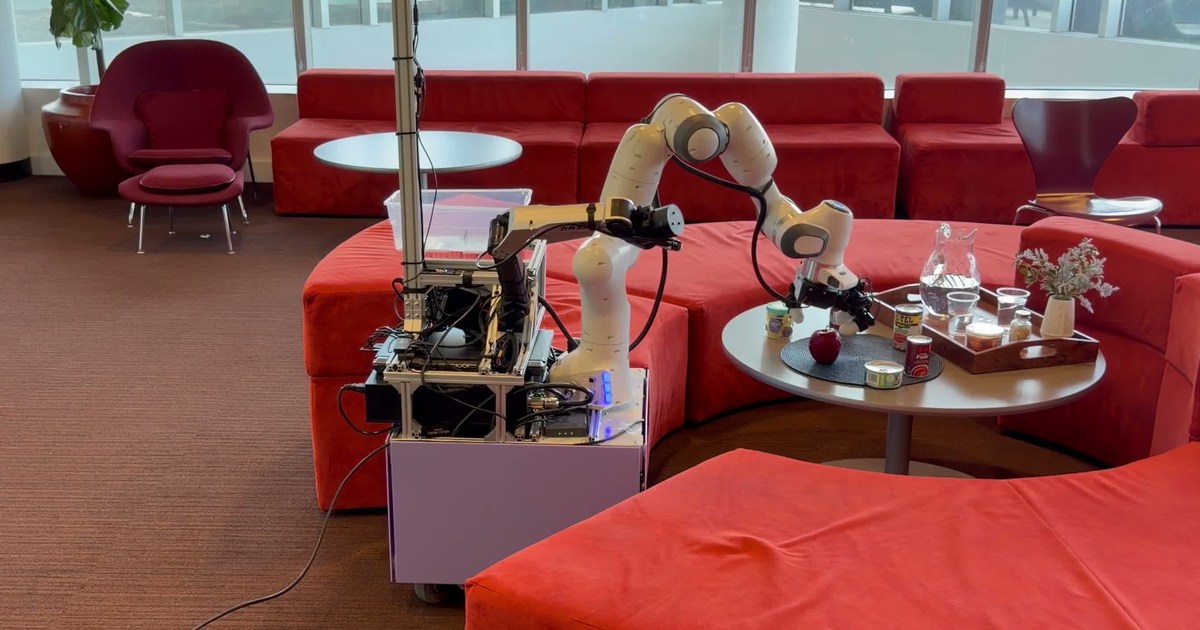
Una mesa baja rodeada de sofás rojos deja poco sitio para acercar un robot. En una de las grabaciones de COWBOY, la máquina avanza, extiende el brazo y recoge un objeto entre latas, vasos y una jarra. Llegar hasta él exige decidir dónde colocar las ruedas y cómo pasar la mano por el espacio libre.
El sistema, desarrollado por investigadores de Carnegie Mellon University, coordina también hacia dónde mira la cámara. Su estudio se publicó en arXiv el 20 de octubre [en]. Los autores entrenaron el comportamiento en simulación y lo trasladaron al robot físico sin una fase adicional de ajuste con experiencias reales.
Una botella y un peluche no se cogen igual
La página del proyecto reúne las demostraciones a velocidad normal [en]. Permiten comparar qué cambia cuando el objeto está en una estantería, dentro de una caja o sobre un sofá. El espacio alrededor condiciona por dónde puede entrar la mano, aunque el objeto sea el mismo.
Los investigadores describen otro contraste: en el mismo sofá, el robot coge una botella desde un lado y un peluche desde arriba. En una prueba con un taburete que impide acercar más la base, compensa el obstáculo extendiendo el brazo. La cámara también se mueve para mantener el objetivo a la vista.
COWBOY gobierna una plataforma montada con una base TidyBot++, un brazo Franka y una mano LEAP. Otro brazo sostiene la cámara. Esa disposición permite orientar la mirada de forma independiente del movimiento de la mano, algo útil cuando el objeto queda bajo o parcialmente oculto por un recipiente.
Practicar el acercamiento y el contacto por separado
El entrenamiento divide el problema. Un controlador se ocupa de acercar el cuerpo y el brazo sin chocar; varios comportamientos aprenden a coger desde arriba, desde un lado o con poco espacio lateral. Después, esos ejemplos se reúnen en un único modelo que recibe información visual y coordina la máquina.
Es otra aplicación del aprendizaje en mundos virtuales que vimos con el robot de Argon y su lavavajillas. Aquí, el interés está en cambiar de postura entre muebles y objetos diferentes. Robotics Weekly distingue [en] esa transferencia anunciada de la fiabilidad, que debe juzgarse con las pruebas del estudio.
El protocolo experimental [en] abarca 24 escenas reales y considera un acierto levantar el objeto diez centímetros sin colisiones. Cada intento empieza con el objetivo ya detectado correctamente. La prueba es de agarre y elevación: los autores aclaran que coger una herramienta de manera adecuada para usarla después requiere información adicional. Dentro de la IA aplicada a robots, alcanzar una taza y saber servir con ella siguen siendo tareas distintas.
Fuentes
- Equipo COWBOY — demostraciones físicas, coordinación y método de entrenamiento [en]
- Yang y colaboradores — estudio original, publicado el 20 de octubre de 2026 [en]
- Yang y colaboradores — plataforma, protocolo de evaluación y limitaciones [en]
- Robotics Weekly — transferencia desde simulación y distinción entre anuncio y fiabilidad, 23 de octubre [en]
- Imagen: equipo COWBOY / Carnegie Mellon University — frame del vídeo oficial de la escena 16; recorte para cabecera [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.